Mavic 3モデル固有の修理パス
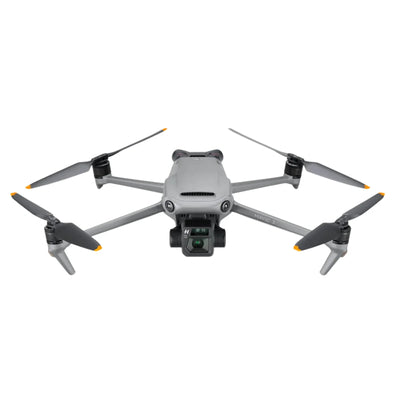
Mavic 3の警告は症状であり、部品リストではありません。このドローンはコアボード、別個の電源および推進経路、位置決めおよび慣性センシング、多方向ビジョン、ジンバルカメラシステム、そしてラジオリンクを組み合わせています。このガイドでは、証拠を保持し、影響を受けたドメインを特定し、部品の修理、アセンブリの交換、または状態などが記録された交換用機体のいずれを選ぶかを判断する方法を示します。
簡潔な回答
部品を注文する前に、Mavic 3の機種と症状が及ぶ範囲を確認してください
ドローンがMavic 3、Mavic 3 Cine、Mavic 3 Classic、または他のファミリーバリアントであるかを記録し、その後正確な警告、イベント履歴、コントローラー、バッテリー、カメラの動作および影響を受けた機能を記録してください。安全な外部証拠から制御されたサブシステムチェックへとテストしてください。Reboot Hubは警告に固定価格または普遍的なコンポーネント診断を添付する代わりに、承認前に書面の見解および既知および未知の項目を提供します。
DJI Mavic 3 · 修理内容別のシリーズ修理見積もり
各USD金額は、記載された修理内容に関する過去のシリーズ単位の見積もりであり、この実物のドローンに対する見積もりではありません。診断によって、必要な部品、作業、キャリブレーション、テストが決まります。
| 修理内容 | USDの見積もり範囲 | 検討するケース |
|---|---|---|
| リボンケーブル/フレキシブルケーブル | $60-$96 | カメラ信号、ジンバルの傾き、映像の消失、または衝撃で損傷したケーブル配線。 |
| ジンバルモジュール一式 | $240-$336 | ケーブルのみの修理では対応できないカメラ、レンズ、モーター、またはスタビライザーの損傷。 |
| ESCモジュール/基板 | $84-$108 | 推進系の警告、モーター制御の不具合、水濡れ、またはESC回路部の損傷。 |
| モーターアームの交換 | $72-$96 | アーム、ヒンジ、着陸箇所、外装、またはモーターマウントに関わる構造的な損傷。 |
| メイン基板(チップレベル修理) | $180-$216 | 基板全体を交換する前に、基板の故障箇所を部品レベルで特定できる場合。 |
| 基板一式の交換 | $360 | 基板が物理的に修復不能な場合、または部品レベルでの修理が現実的でない場合。 |
| IMUセンサー/キャリブレーション対応 | $60 | キャリブレーションの繰り返し、ドリフト、センサーエラー、または姿勢の不安定さについて診断が必要な場合。 |
| バッテリー管理基板 | $72-$96 | 充電、セルバランス、BMS、またはバッテリー電源経路の不具合について診断が必要な場合。 |
お客様が次の対応をする前に、どのような証拠を記録すべきですか?
修理ベンチでの経験は、不具合の領域の特定にどう役立ちますか?
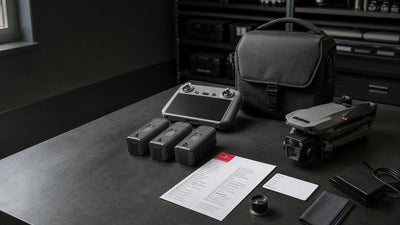
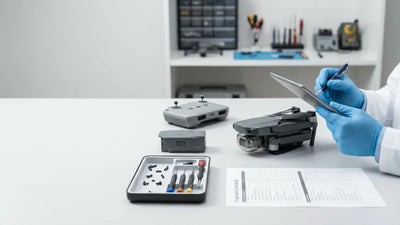
作業台にあるのは、どのMavic 3のモデルとキットですか?
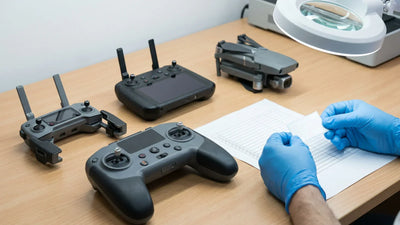
ドローンの識別情報を確認し、カメラ構成、該当する場合は内部ストレージの状況、送信機のモデル、バッテリー、充電器、フィルター、付属アクセサリーを記録します。名称が似ていても、すべてのジンバル、カメラ、基板、送信機に互換性があるわけではありません。作業前にドローン、ジンバル、アームの付け根、バッテリーベイ、ポート、キットを撮影します。販売者または所有者から過去の修理について申告があった場合は、どのアセンブリーを交換したのか、交換後にキャリブレーションやペアリングを行ったのかを確認します。
受付時の記録によって、後から確認できる証拠の範囲が明確になります。モデルと基板リビジョンが記録されていれば、日付入りの案件記録にチップ、コネクター、MOSFET、測定した電源レールを記載できます。そうした修理経験は貴重であり、公開できる場合もありますが、すべてのMavic 3の警告に当てはまる一般的な手順にはできません。来歴が不明な点や履歴の欠落は、確信をもった推測で補わず、書面の所見に記載します。
Mavic 3の電源が入らないという申告は、どのように調査しますか?
まずバッテリーパックの識別情報、物理的な状態、ラッチ、端子、充電器の使用履歴、対応アプリで確認できる記録を調べます。ドローンがまったく反応しないのか、再起動するのか、異常に熱くなるのか、特定のパックを使った場合だけ不具合が起きるのかを記録します。バッテリー入力、コネクター、ハーネス、該当する安定化電源系統を切り分けるまでは、メイン基板を原因と断定できません。膨張、変形、液体の痕跡、焦げた臭い、異常な発熱がある場合は、評価を中止します。
電源の診断は、管理されたサービス環境で段階的に進め、公開コンテンツでは手順の詳細に踏み込みません。お客様には、バッテリー交換、コネクター修理、部品単位の修理、メイン基板の修理、または断続的な動作不良が未解決であることなど、確認できた範囲を伝える必要があります。承認された作業の後にデータ、ペアリング、キャリブレーション、または関連システムの検証が必要かどうかも、見積もりで説明します。
モーターの問題とESCの問題は、どう見分けますか?
プロペラ、電源を安全に切った状態でのモーターの動き、シャフトとマウントの状態、アームの形状、配線、コネクターを点検します。どのチャンネルが警告を報告しているか、衝撃や異物の痕跡があるかを記録します。ESC系統には駆動部品、制御、電流フィードバック、電源の動作が含まれますが、モーターとハーネスは別系統です。モーターが停止しているだけでは、電力部品のショートを特定できません。
修理経験から、特定の基板リビジョンでMOSFET、ドライバー、または検出部品が原因だと確認できる場合があります。その情報を公開する場合は、すべてのドローンで同じ部品を交換するよう促す手順としてではなく、モデル、症状、検証内容を添えた個別案件の所見として示します。修理後の受け入れ確認では、チャンネルを比較し、温度と操作への反応を観察します。安全な地上確認を通過してから、制御された推進系のテストと飛行確認に進みます。

GPS、IMU、コンパスの警告はどのように切り分けますか?
現場、空の見通し、近くにある金属や電気機器、警告の文言、機首方位の挙動、問題が衝撃、保管、修理、アップデートの後に発生したかを記録します。アプリ上で飛行準備に関する問題がまとめて表示される場合でも、GPS、コンパス、IMUはそれぞれ異なる役割を担います。キャリブレーションの挙動を判断する前に、関連するモジュール、マウント、コネクター、フレームの位置合わせを点検します。キャリブレーションを求める表示は判断材料の一つですが、キャリブレーション自体が原因であることの証明にはなりません。
モデル別の修理資料では、GPSとIMUは機体全体につながる別個の機能境界として示されています。基板の不具合が航法情報に影響することもありますが、局所的なモジュール、ハーネス、衝撃の経路、周囲の環境が原因となることもあります。書面による診断では、どの領域が確認され、どの領域が除外されたかを明記します。飛行再開前の試験では、適切に管理された環境で慣性計測と測位の挙動が安定していることを確認します。
ビジョンシステムの警告から実際に何が分かりますか?
影響を受けている方向を特定し、明るさ、表面の模様、汚れ、結露、機体の姿勢を記録します。センサーの窓、ブラケット、位置合わせ、ハーネス、周囲のシェルの損傷を点検します。不適切な明るさや模様の少ない表面でのみ表示される警告は、管理された条件でも続く故障とは異なります。外側の窓に損傷が見えなくても、衝撃によって位置がずれている場合があります。
一度のキャリブレーションや短時間のホバリングだけで、ビジョンシステム全体が正常だと約束してはいけません。修理記録には、確認された問題が環境、機械部品、接続、モジュール、基板のどれに関係するかを記載します。合格判定では、対応する地上での点検と、影響を受けた方向を段階的に観察し、試験条件を顧客に明示します。
ジンバルの機構、カメラの電子部品、映像の不具合はどう切り分けますか?
軸に無理な力を加えず、起動時の動きを観察します。ダンパー、フレーム、カバー、軸の可動域、リボンケーブルの配線、コネクターを点検し、安定化、ライブ映像、フォーカス、録画、ストレージの動作を記録します。ジンバルが動いていても、映像、フォーカス、録画に不具合がある場合があります。また、ジンバルが機械的に中央にあっても、映像が黒くなることがあります。同様に、キャリブレーションの警告は、障害物、位置ずれ、フィードバック、通信、過去の組み立て作業が原因で発生する場合があります。
適切な見積もりでは、故障箇所とその根拠を明記します。たとえば、機械的な調整、リボンケーブルやコネクターの修理、カメラアセンブリ、ジンバル制御、基板の作業、または原因を特定できていない間欠的な不具合などです。その事例で原因となった部品が特定された場合は、基板のリビジョンと修理後の試験も記載します。「カメラは動作します」という曖昧な説明ではなく、映像、安定化、録画をそれぞれ確認したかどうかを顧客に伝えます。
O3クラスのリンクに関する証拠を、現場の電波干渉とどう切り分けますか?
送信機、ペアリングの状態、アンテナ、ケーブルやディスプレイの構成、ファームウェアとの関係、使用場所を特定します。ペアリングの失敗、操作の中断、テレメトリーの喪失、映像の乱れ、録画の問題を切り分けます。公表されている伝送距離を修理の目標とせず、適切に管理された環境で問題を再現します。症状が特定の送信機、場所、向き、機体の状態に伴って発生するかを記録します。
部品の故障を断定するには、弱い信号に関する報告だけでは不十分です。アンテナ経路、コネクター、無線関連部品、電源の安定性、主要な処理系の問題が重なっている可能性がある一方、周辺環境も別の原因として考えられます。引き渡し時には、テストした条件下でペアリング、テレメトリー、操作、映像が安定していたことと、再現できなかった現象を明記するべきです。その方が、通信距離を絶対的に保証するより信頼できます。
衝撃や液体への接触後はどう変わりますか?
発生時の経緯を記録し、濡れた機体や目に見える損傷のある機体を、無事かどうか確かめるために電源を入れたり、電源を入れ直したりしないでください。シェル、アーム、モーターマウント、ジンバル支持部、コネクター、基板周辺にかかる力の伝わり方を点検します。液体の痕跡は、目に見える侵入箇所より先まで広がっていることがあり、遅れて腐食を引き起こす可能性があります。外装がきれいでも、正常に起動しても、こうしたリスクがなくなるわけではありません。
作業範囲では、直ちに確認できた損傷、周辺に及ぶ可能性のあるリスク、アクセスできない箇所を区別する必要があります。損傷範囲が限定され、基板の構造的な健全性が保たれている場合は、局所的な修理が適切なことがあります。一方、基板材の広範な損傷、複数領域にまたがる損傷、腐食がある場合は、アセンブリーの交換が適している可能性があります。お客様には、承認後に別の不具合が起きてからではなく、承認前にその不確実性を書面でお伝えします。
修理後のMavic 3では、どのような確認が必要ですか?
返却する機体とキットが受付時の内容と一致することを確認し、元の懸念事項と、アクセスや衝撃の影響を受けた周辺システムを調べます。対応ファームウェアとペアリングの状況、警告、バッテリーの挙動、ハードウェアの接続、ジンバルと映像、録画、GPS、コンパス、IMU、ビジョン、推進系の状態を確認し、適切な場合は管理された飛行テストも行います。電源投入やホバリングだけでは、確認の一段階にすぎません。
Reboot Hubは、テストの範囲、結果、部品の由来、残る所見を記録します。修理の承認内容と、交換を記録した選択肢を比較できます。ダウンタイム、複数システムの損傷、不確実性を踏まえると交換の方が適切な場合もあります。お客様の懸念事項から書面での所見、使用再開を裏付ける記録まで、判断の過程を透明にします。
Keep exploring
Further reading
From Reboot Hub クロニクル
From ドローンガイド