Enterprise 機体の診断
DJI Matrice の修理判断は、正確な機体、ペイロード、コントローラー、バッテリー、ドックまたはフィールドキット、そしてミッション要件から始めなければなりません。Matrice 30、Matrice 300 RTK、Matrice 350 RTK は Enterprise という役割を共有していますが、すべてのアセンブリ、インターフェース、受け入れテストを共有しているわけではありません。このガイドでは、保有機体群の運用上の懸念を、記録に基づく診断手順へとつなげます。一つの警告だけを根拠に部品を発注することはしません。
概要
一つの部品を診断する前に、Enterprise システム全体を特定する
正確な Matrice の型番とリビジョン、コントローラー、ペイロード、バッテリーペア、充電機器、ファームウェアの状況、イベント履歴、ミッションへの影響を記録します。作業を承認する前に、機体、ペイロード、測位、リンク、電源のエビデンスを切り分けます。Reboot Hub は、確認された調査結果、未解決のリスク、修理範囲、運用復帰テストを書面で報告するため、運用者は単なる部品の判断ではなく、運用上の判断を下すことができます。
DJI Matrice シリーズ・診断後の価格
このモデルについて、検証済みの公開価格帯はありません。状態・不具合・写真をお送りいただければ、書面にてお見積もりいたします。
お客様が対応する前に、どのような証拠を記録しておくべきですか?
修理現場での経験は、故障箇所の切り分けにどのように役立ちますか?
実際に修理するのはどのMatriceシステムか
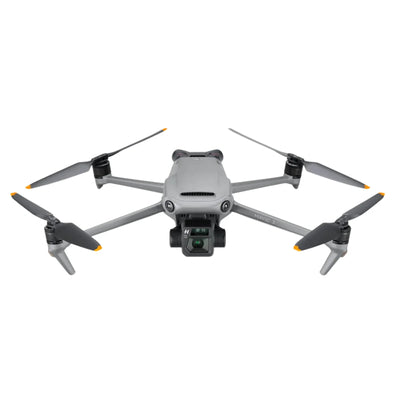
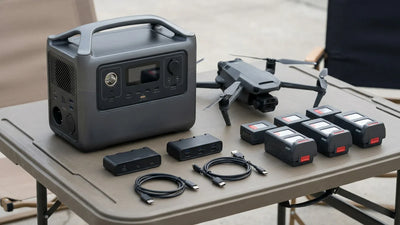
まず製品ラベルと実機のシステムを確認します。Matrice 30とMatrice 30Tはコンパクトな統合型Enterprise機体で、Matrice 300 RTKとMatrice 350 RTKはモジュール式ペイロード構成や異なるフリート運用に対応します。入庫した機体、コントローラー、ペイロード、RTKの構成、バッテリーモデル、充電関連機器、アクセサリーを正確に記録してください。シリーズ名は互換性を示すものではなく、Matrice互換と説明されているというだけでは交換用アセンブリを承認できません。
構成の証拠は、作業範囲のずれからお客様を守ることにもつながります。分解前に、揃った状態のキット、識別情報、ポート、マウント、バッテリーベイ、目視できる状態を撮影してください。欠品があればその内容を記録してください。また、症状が特定のペイロード、バッテリーペア、またはコントローラーで発生するかどうかも記録してください。記録されたモデルおよび基板リビジョンに属する場合に限り、ケース単位の部品番号、チップ識別子、測定値を開示することがありますが、Matriceシリーズ全体に一般化してはなりません。
電源が入らない、またはバッテリー警告が出る場合はどう切り分けるか
電源が入らない事象は、バッテリーペア、ラッチと端子、通信、充電器の使用履歴、機体の入力経路、安定化電源ドメイン、電源を要求するシステムという一連の流れとして捉えます。正常な機器との比較は、正確なモデルと安全条件が許す場合にのみ、対応が確認された健全な機器を用いて行ってください。LEDやアプリの挙動、温度、物理的な損傷、および症状が特定のパック、特定のベイ、機体のいずれに追従するかを記録します。膨張、液体の付着・浸入の痕跡、焦げた臭い、変形、異常な発熱があれば作業を中止してください。
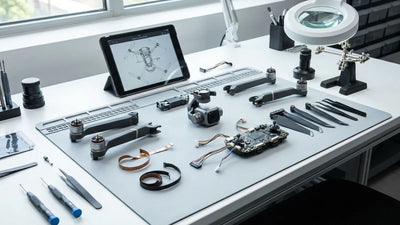
Enterprise機のダウンタイムが発生すると、チームはついコアボードへ直接飛びつきたくなりますが、コネクタ、ハーネス、充電器、バッテリーパックとの関係、あるいはローカルな電源段が同様の症状を生み出すことがあります。ベンチ診断では、どの境界までテストしたのか、何がまだ不明なのかを明示すべきです。通電したボードのサービス手順を公開してはなりません。お客様には、測定されたエビデンス、部品の由来、そして未解決の電源リスクを運用し続けるコストに基づいた、修理または交換の推奨が提示されます。
推進系、アーム、ESCの不具合はどう見分けるのか?
推進系の警告には、プロペラ、モーター、ベアリング、配線経路、コネクタ、駆動チャネル、電流フィードバック、指令経路、構造的なアライメントが関与している可能性があります。プロペラとモーターマウントからアーム、ヒンジ、フレームに至る負荷経路全体を点検してください。警告をESCのせいにする前に、チャネルを比較し、衝撃のエビデンスを記録します。静止時にまっすぐに見える機体でも、負荷イベントの後にアライメント、ハーネス、コネクタの損傷が残っていることがあります。
Matrice機体は、単一モーターの交換にとどまらないミッションやペイロードへの影響を伴います。書面による作業範囲には、作業が機械的、電気的、構造的、あるいはそれらの組み合わせのいずれであるか、また影響を受けたアセンブリを要求されるミッション基準まで検証できるかどうかを明記すべきです。日付の特定できるボードリビジョンでMOSFETやドライバの所見が確認された場合、それは修理実績として示すことはできますが、そのボードとそのイベントに対するエビデンスであり、あらゆるモーター警告に通用する万能の解決策ではありません。

RTK、GNSS、コンパス、IMUの懸念はどう切り分けるのか?
測位エラーは、環境を記録したうえで再現しなければなりません。構造物、車両、電力設備、磁性体、空の見え方、補正サービスの状況は、機体の欠陥を証明することなく観測結果に影響を与えることがあります。正確な警告を記録し、GNSSの捕捉、RTKの状態、方位の一貫性、IMUの状態、ミッションへの影響を比較してください。キャリブレーションの要求は解釈すべきテスト結果であり、衝撃やハードウェアの損傷を隠す許可ではありません。
Matrice 300 RTKおよびMatrice 350 RTKのワークフローでは、測位はアンテナ、モジュール、コネクタ、コア処理、コントローラのデータ、ミッション設定を含むより大きな連鎖の一部です。診断では、その連鎖のどの部分を観測したのかを示すべきです。ローカルなコンポーネントやボード領域が確認された場合は、正確な構成とテスト境界を開示します。返却可否を判断する検査では、ミッションの責任者が機体を受け入れる前に、適切に管理された環境で測位が安定していることを検証しなければなりません。
ペイロード側が原因で、機体側ではないのはどんな場合か?
ペイロードのモデル、マウント、ロック状態、コネクタの状態、電源投入時の挙動、映像、録画、スタビライゼーション、制御機能を記録します。問題がペイロードに追随するのか、機体のポートに起因するのか、特定の構成に依存するのかを判断してください。マウントを無理に押し込んだり、不安定な接続を繰り返し抜き差ししたりしてはいけません。変形したインターフェース、汚染、衝撃、湿気、過去の修理は、機械的な装着とデータの挙動の両方に影響することがあります。
Matriceのペイロード診断は、機体側とペイロード側のエビデンスを明確に分けたときに最も精度が高まります。ペイロード側のカメラ、ジンバル、インターフェースの不具合を機体のコアボード修理として売ってはならず、機体のポート不具合をペイロードの交換で隠してもいけません。見積書には、故障した境界、提案するアセンブリまたはコンポーネントの作業、キャリブレーションの依存関係、修理後に実証するペイロード機能を明記します。
ビジョンセンサーと障害物検知の警告は、どのようにテストすべきですか?
警告をどの方向・どのセンサー群が発しているか、また表面、照度、汚れ、天候、機体の姿勢を記録します。清掃は、機器に対応した、損傷を与えない推奨方法のみで行い、ウィンドウ、ブラケット、ハーネス、周辺構造を点検します。模様や凹凸の少ない面、まぶしい反射、不適切な照明条件で出る警告は、管理された条件で再現し続ける警告とは異なります。衝撃は、外見上の破損がなくてもアライメントを変化させることがあります。
受け入れテストは、安全な地上での観察、サポートされたキャリブレーション状態、一貫したセンサー報告から始め、機体が適切な場合にのみ次へ進めます。ホバリングが1回成功しただけで、すべての方向センサーや自動ミッション機能が証明されたと主張してはなりません。フリート運用では、テストした環境、実施した機能、再現できなかった条件を明示し、運用者がエビデンスの範囲を理解できるようにします。
コントローラーと伝送の診断には、どのようなエビデンスを含めるべきですか?
コントローラーと機体のペアリング、アンテナ、ケーブルまたはネットワーク環境、ファームウェアの関係、運用環境を特定します。ペアリングの失敗、断続的なテレメトリー、映像の途切れ、操縦警告、環境干渉を切り分けます。問題が特定のコントローラー、特定の場所、特定のペイロード、または機体に追従するかどうかを記録します。公称通信距離をベンチテストの目標や実サイトでの保証として扱ってはなりません。
リンクの修理は、安定したペアリング、テレメトリー、操縦応答、該当する場合は映像、およびお客様に関連するミッション機能を含む段階的なチェックで受け入れるべきです。所見がコネクター、アンテナ経路、無線アセンブリ、ボード部品のいずれかである場合は、正確なモデル名とボードリビジョンを記録に明記します。干渉を排除できない場合は、その不明点を根拠のないハードウェアの結論に置き換えず、不明なまま明示する必要があります。
Matriceの運用復帰判断を信頼できるものにするには?
受け入れは元の不具合から始め、その後、アクセス、衝撃、交換の影響を受ける隣接システムを確認します。返送された機体、ペイロード、コントローラー、バッテリー、アクセサリーが受付記録と一致することを確認します。ハードウェアの接続、警告、電源挙動、ジンバルまたはペイロード機能、測位、推進系の観察、および安全かつ適切な場合に限った管理下での飛行を確認します。ミッション固有の機能は、承認された作業範囲に含まれていた場合に実施します。
引き渡しでは、修理された不具合と、あらゆるミッションに承認された機体とを区別する必要があります。Reboot Hubは、書面による所見、部品の由来、テスト、残存する観察事項、保証範囲を提供します。これによりフリート管理者は、システムを運用に戻すか、特定の役割に限定するか、スペアとして保持するか、交換するかを判断できます。この透明な判断プロセスは、一般的な修理ラベルよりも価値があります。
Keep exploring
Further reading
From Reboot Hub クロニクル
From ドローンガイド