サポート & ラーニング / モジュール8分岐
症状、証拠、診断
このレッスンの前に:正確な症状を保持し、構造、バッテリー、液体、または通電中のハードウェアが安全でない可能性がある場合は中止してください。
このレッスンで理解できること
- 目に見える症状と、それを引き起こし得る機能領域を切り分けます。
- モデルと基板の範囲に限定した修理経験を用い、1つの事例を普遍的な主張に変えないようにします。
- お客様の懸念から、文書化された所見、承認、段階的な受入証拠へと進めます。
Mavic 3 Classic 基板単位の診断
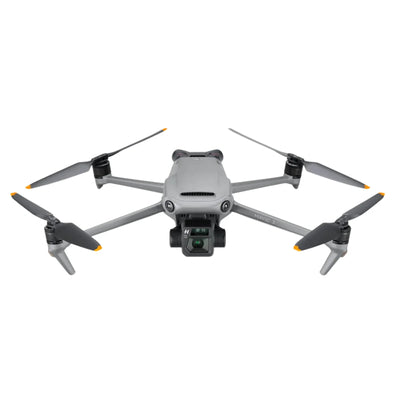
Mavic 3 Classicは単一の4/3 Hasselbladカメラを使用しており、デュアルカメラのMavic 3やトリプルカメラのMavic 3 Proのクラスタとは異なります。この外観上の違いは、カメラ、ジンバル、部品に関するすべての判断に結び付けておく必要があります。その修理アーキテクチャは、際立って有用な基板レベルの境界も提供します:トレーニング資料では、IMUにICM40609D、GPSにUBX-M8030、下向きTOF経路にOPT3101、ESC設計にSPD1178DデバイスとAON7544電源デバイスが示されています。これらの名称は、文書化された基板リビジョンと事例レベルの証拠に結び付けた場合にのみ価値があります。
要点回答
正確な基板領域で故障を絞り込み、1つの部品を普遍的な答えにしない
単一カメラのClassic、基板リビジョン、コントローラー、バッテリー、イベント履歴、正確な警告を確認します。E2のカメラ/ジンバル制御、E1Eの飛行制御とセンシング、P1の画像伝送、電源管理、ストレージ、GPS/IMU/TOF、ESC、外部構造を切り分けます。Reboot Hubは確認済みのチップまたは部品の所見を公開できますが、お客様には既知および未知の証拠、提案する作業範囲、受入計画を書面で提供します。
DJI Mavic 3 Classic · 修理内容別のシリーズ参考見積もり
各USD金額は、掲載された修理内容に対する過去のシリーズ単位の見積もりであり、この個体の機体に対する見積書ではありません。診断により、必要な部品、作業工数、キャリブレーション、テストが決まります。
| 修理内容 | 推定USD範囲 | 検討の目安 |
|---|---|---|
| リボン/フレキシブルケーブル | $60-$96 | カメラ信号の異常、ジンバルの傾き、映像の欠落、または衝撃によるケーブル配線の損傷。 |
| ジンバルモジュール一式 | $240-$336 | ケーブルのみの修理では対応できない、カメラ、レンズ、モーター、または手ブレ補正機構の損傷。 |
| ESCモジュール/基板 | $84-$108 | 推進系の警告、モーター制御の不具合、水濡れ、またはESC段の損傷。 |
| モーターアーム交換 | $72-$96 | アーム、ヒンジ、接地部、シェル、またはモーターマウントに関わる構造的損傷。 |
| メインボード(チップレベル) | $180-$216 | 基板の不具合は、基板全体を交換する前に部品レベルで特定できる場合があります。 |
| 基板全体交換 | $360 | 基板が物理的に修復不能な場合、または部品レベルの修理が現実的でない場合。 |
| IMUセンサー/キャリブレーション経路 | $60 | キャリブレーションの繰り返し、ドリフト、センサーエラー、または姿勢の不安定さは診断が必要です。 |
| バッテリーマネジメント基板 | $72-$96 | 充電、バランス調整、BMS、またはバッテリー電源経路の不具合は診断が必要です。 |
お客様が行動を起こす前に、どのような証拠を記録しておくべきですか?
修理ベンチでの経験は、故障領域の切り分けにどう活かせるのか
Mavic 3 Classicを正しく識別する方法は?
まず製品ラベルと機首を確認します。Classicは4/3 Hasselbladカメラを1基搭載しますが、他のMavic 3の各バリアントは異なるマルチカメラ構成を採用しています。作業前に、機体、カメラ・ジンバルアセンブリ、コントローラー、バッテリー、識別情報、目視可能な状態を撮影してください。正確なバリアントとリビジョンを確認せずに、カメラやジンバル部品をMavic 3互換と記載しないでください。
バリアントのエビデンスは作業範囲の逸脱を防ぎます。顧客は、受け入れ、見積もり、部品明細、受け入れ計画の各段階でClassicを確認できる必要があります。ボードやチップの観察結果を用いる場合は、実機の基板リビジョンと、その修理案件の裏付けとなる証拠を記録します。1つのトレーニング用ボードマップに記載された部品を、確認なしにすべての生産リビジョンにわたって保証してはいけません。

診断におけるE2、E1E、P1の意味は?
確認済みのClassicボードアーキテクチャでは、E2はジンバル制御、カメラ機能、Wi-Fiに、E1Eは視覚回避、高度、TOF、GPS、ADS-B、フィルライト、ファンを含む飛行制御に、P1は画像伝送に割り当てられています。PMICはモジュール電源を管理し、DDRは実行時処理とデータキャッシュを支え、EMMCはモジュールファームウェアを保存します。これらは機能上の境界であり、コアボード全体を交換するための近道ではありません。
有用な診断では、実際にどの領域が故障しているかを問います。正常なライブ映像が得られる一方で、飛行の不安定さが確認されるケースは、画像伝送がない安定した機体のケースとは原因の示唆が異なり、どちらも電源が入らないケースとも異なります。書面の所見には、ボードレベルの提案を行う前に、再現した症状、裏付けとなる観察結果、残存する領域間の不確実性を記載する必要があります。
ICM40609D、UBX-M8030、OPT3101を対外的に明記できるのはどのような場合ですか?
Classicの修理ドキュメントでは、記載されたボード設計について、IMU経路にICM40609D、GPS経路にUBX-M8030、下向きTOF経路にOPT3101を特定しています。これらの正確な名称は、経験豊富な読者がアーキテクチャを理解する助けになります。同一モデルとボードリビジョンが確認され、測定または部品の置き換えによる検証で、その修理案件についての裏付けが得られた場合にのみ、修理上の結論となります。
IMU警告が表示されても、ICM40609D自体の故障を証明するものではありません。GPSの遅延があっても、UBX-M8030が不良であることを証明するものではありません。高度またはTOFの警告があっても、OPT3101が原因であることを証明するものではありません。接続、電源供給、周辺部品、汚染、位置合わせ、環境、処理状況が重複する症状を引き起こすことがあります。Reboot Hubは確認済みの範囲を公開し、仮説は別途明示します。

充電と電源が入らない問題は、どのように切り分けるべきですか?
バッテリーの識別情報、ラッチ、端子、充電器、ケーブル、電源、LEDとアプリの動作、USB応答、異常発熱を記録します。このアーキテクチャには、PD/PPS充電制御、USBスイッチ、PMIC管理の電源ドメイン、DDR、EMMCが含まれます。ポートの機械的損傷、バッテリー通信の問題、充電されない、機体が起動しない、は、お客様が同時に気づいたとしても別々の分岐です。
膨張、液侵入の痕跡、焦げた臭い、変形、異常発熱が見られたら中止します。ベンチでの所見では、そのエビデンスがバッテリー側、入力またはコネクター側、充電制御、安定化電源、下流ドメインのどこにあるのかを明記する必要があります。基板アーキテクチャを公開することは有用です。一方、電源が入らないという1つの症状から一律のチップ交換を公開することは有用ではありません。
IMU、GPS、TOFの警告には何が必要ですか?
正確な警告、ログ、衝撃履歴、環境、照明条件、表面、および適切な条件下で問題が再現するかどうかを保持します。ClassicはE1Eを介してIMU、GPS、前方センシング、下方TOF、その他の飛行制御機能を連携させますが、各センサー経路と接続にはそれぞれ独自のエビデンスが必要です。開口部を探ったり、万能な解決策としてキャリブレーションを強制したりせず、外側の窓と構造を検査します。
サポート対象のキャリブレーションを完了したとしても、それは1つのテスト結果であり、すべてのセンサーとコア基板が正常であることの証明にはなりません。レポートでは、環境上の制約、汚染、位置合わせ、コネクター、モジュール、電源供給、処理に関する仮説を区別する必要があります。検収時には、記録された条件下で、お客様の測位およびセンシング要件を再現できなければなりません。

SPD1178DおよびAON7544のESCエビデンスはどのように使うべきですか?
文書化されたClassicのESC基板マップでは、そのリビジョンに2つのSPD1178Dデバイスと二十四個のAON7544パワーデバイスが特定されています。このアーキテクチャは、推進系のエビデンスが制御、パワーステージ、モーター、ハーネス、構造にまたがる理由を説明します。影響を受けたコーナー、警告、プロペラ、モーターの感触、アームの形状、衝撃経路、異常発熱、および問題が特定のチャネルに追随するかどうかを記録します。
モーターが停止したという理由だけで、AON7544 または SPD1178D のどちらかが故障したと推測しないでください。ケース単位の測定と正確なボードリビジョンがその結論を裏付けている必要があります。顧客向けレポートでは、適切な場合に確認済みのデバイスを明記しつつ、周辺リスクと修理後の推進系テストについても説明できます。公開コンテンツは決して、安全でない部品交換手順になってはなりません。
シングルカメラ、ジンバル、映像リンクはどのように切り分けますか?
元のファイルを保存し、ライブ映像、フォーカス、アーティファクト、記録、ジンバルの初期化、軸の動き、水平、P1 伝送の挙動を記録します。黒い映像、ピンボケ、不安定なジンバル、破損した記録、リンク切れは、カメラ、制御、ストレージ、伝送という異なるレイヤーにまたがります。シングルカメラの Classic は、Pro のトリプルカメラ用テストや交換前提を引き継いではなりません。
文書化された所見では、証拠がカメラ出力、ジンバルの機械系またはフィードバック、接続、E2 制御、ストレージ、P1 伝送、コントローラー側の状況のどれを裏付けるかを明示します。不具合を再現できない場合は、その制約を明示したままにします。受け入れ確認では、映像、記録、スタビライゼーション、リンクを個別の結果として扱います。

衝撃や液体曝露の後、何が変わりますか?
衝撃によって、一度の出来事で、カメラ・ジンバルアセンブリ、アーム、モーター、センサー、GPS/IMU 経路、TOF、内部接続に負荷がかかることがあります。液体は、目に見える浸入箇所を超えて、バッテリー端子、USB、コネクター、ボード領域に到達することがあります。写真、ログ、事象の順序を保存し、湿気、変形、焦げた臭い、異常な発熱がある場合は、電源の再投入を繰り返さないでください。
修理計画では、確認済みの損傷、信頼できる周辺リスク、アクセスできない領域を分けて扱います。構造と証拠がしっかりしている場合は、範囲を限定した修理が適切なことがあります。複数領域の損傷、腐食、主要構造の損傷、カメラやコアボードの曝露が不確かな場合は、より広いアセンブリ交換や文書化された交換判断が有利になることがあります。顧客は承認前にそのトレードオフを確認できます。
Reboot Hub はボードの証拠を、購入または修理の判断にどのようにつなげますか?
当社は顧客の懸念から出発し、合理的な疑いを一つずつ取り除きます。正確なバリアント、ボードリビジョン、症状、事象履歴、既知および不明な項目、提案作業、部品の由来、時期、テスト、書面による条件です。チップ名は専門知識の証として使うのではなく、その個体についての判断に役立ち、証拠が裏付ける範囲が明確な場合にのみ記載します。
修理のほうが有力な場合は、見積もりで、その範囲と受け入れ計画がなぜそれを裏付けるのかを説明します。交換のほうが有力な場合は、比較の中で、匿名のプラットフォーム掲載ではなく、文書化された正確な個体とキットを特定します。これにより、技術的な学びが透明な Reboot Hub の対応プロセスにつながり続けます。
Mavic 3 Classic の受け入れゲートでは何を証明すべきですか?
機体、コントローラー、バッテリー、アクセサリーを受け入れ時の記録と照合します。元の懸念に対応したうえで、シングルカメラの映像と記録、ジンバルの初期化とスタビライゼーション、E2 カメラ機能、P1 リンク、操作系、E1E フライトコントロール機能、IMU/GPS/コンパス、ビジョンと TOF、充電、推進系、段階的な管理飛行を確認します。アクセスや衝撃が影響し得る場合は、関連する追加テストを行います。
引き渡し資料には、書面による所見、既知および不明な項目、部品の由来、テスト、残りの観察事項が記載されています。見積承認後1〜3営業日の作業期間と輸送期間を切り分け、30日間の修理保証と別途の180日間の製品保証も切り分けています。お客様は、一般的なMavicの結論ではなく、実際のClassicに関する証拠を受け取ります。
Keep exploring
Further reading
From Reboot Hub クロニクル
From ドローンガイド