サポート & ラーニング / モジュール8 分岐
症状、証拠、診断
このレッスンの前に: 症状を正確に記録し、機体構造、バッテリー、液体、通電中のハードウェアが安全でない可能性がある場合は作業を中止してください。
このレッスンで理解できること
- 見えている症状と、それを引き起こし得る機能領域を切り分けます。
- 機種および基板に限定された修理経験を活用し、一つの事例を普遍的な主張に一般化しないようにします。
- お客様の懸念から、書面による所見、承認、段階的な受け入れ証拠へと進めます。
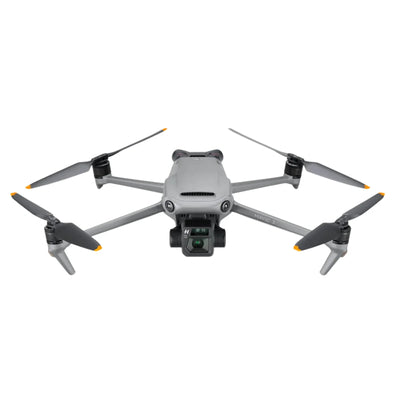
Mavic 3 Proの3眼カメラ診断
Mavic 3 Proの修理では、機体を特徴づける3眼カメラ搭載ジンバルを維持し、お客様が実際に抱える撮影上または飛行上の問題を踏まえて修理を進める必要があります。レビュー済みのサービス構成では、E2のカメラ/ジンバル機能、E1Eの飛行制御とセンシング、P1の画像伝送、電源管理、ストレージ、GPS/IMU/TOF、ESCの各領域を分離しています。トレーニング資料では、TOF経路のOPT3101に加え、文書化されたESCリビジョンにおけるSPD1178DおよびAON7544デバイスも特定しています。これらの詳細は、特定個体の証拠を絞り込む場合に役立つものであり、自動的な答えとして使うためのものではありません。
クイック回答
基板を特定する前に、症状をカメラ、飛行制御、リンク、電源、推進系に切り分ける
Mavic 3 Proの3眼カメラクラスタ、コントローラー、バッテリー、基板リビジョン、イベント履歴、影響を受けているレンズまたは飛行機能を確認します。E2、E1E、P1、PMIC、ストレージ、TOF、GPS/IMU、ESCの証拠を切り分けます。Reboot Hubは実際の修理経験から確認済みのコンポーネントを開示できますが、すべての結論はケース単位の証拠、書面化された不明点、段階的な受け入れ試験に結び付いたままです。
DJI Mavic 3 Pro · 修理経路別のシリーズ見積もり
各USD金額は、記載された修理経路における過去のシリーズ単位の見積もりであり、この機体そのものに対する見積額ではありません。必要な部品、作業工賃、キャリブレーション、テストは診断によって決まります。
| 修理経路 | USD見積もり範囲 | 検討の目安 |
|---|---|---|
| リボン/フレキシブルケーブル | $63-$100 | カメラ信号、ジンバルの傾き、映像の欠落、または衝撃によるケーブル配線の損傷。 |
| ジンバルモジュール一式 | $250-$350 | ケーブルのみの修理では対応できない、カメラ、レンズ、モーター、手ブレ補正の損傷。 |
| ESCモジュール/基板 | $88-$113 | 推進系の警告、モーター制御の異常、水濡れ、またはESC段の損傷。 |
| モーターアーム交換 | $75-$100 | アーム、ヒンジ、着陸部、シェル、モーターマウントに関わる構造的損傷。 |
| メインボード(チップレベル) | $188-$225 | 基板の故障は、基板全体を交換する前に部品レベルで特定できる場合があります。 |
| 基板全体の交換 | $375 | 基板が物理的に復旧不能な場合、または部品レベルの修理が現実的でない場合。 |
| IMUセンサー/キャリブレーション経路 | $63 | キャリブレーションの繰り返し、ドリフト、センサーエラー、姿勢の不安定さは診断が必要です。 |
| バッテリー管理基板 | $75-$100 | 充電、バランス調整、BMS、バッテリー電源経路の異常は診断が必要です。 |
お客様が対応する前に記録すべき証拠は何ですか?
修理現場での経験から、故障に関わる領域をどのように整理できるか?
Mavic 3 Proであることを、他のMavic 3派生モデルとどう見分けて確認しますか?
製品ラベルと、3眼カメラを備えた長方形のジンバルユニットを撮影します。Proは大型の4/3 Hasselbladメインカメラに、中望遠と望遠の光学系を組み合わせています。Classicは単一カメラを搭載し、その他の派生モデルは構成が異なります。コントローラー、バッテリー、ケース、識別情報、目視できる状態を記録します。ファミリー名だけの説明では、カメラ、ジンバル、部品の互換性を判断するには十分ではありません。
受付、見積もり、検収計画では、一貫してMavic 3 Proという表記を使用します。お客様がCineバージョンや別のリビジョンをお持ちの場合は、ストレージや付属装備によって作業範囲が変わる可能性があるため、別途記録します。基板や部品に関する正確な所見では、確認されたリビジョンと、その修理案件で得られた証拠を明示し、すべてのProが同一の故障経路をたどるかのように示唆してはいけません。

E2、E1E、P1はそれぞれ何を確立しますか?
レビュー済みのProトレーニングアーキテクチャでは、E2をジンバル制御、カメラ機能、SSD/ストレージのコンテキスト、Wi-Fiに、E1Eをビジョン、高度、TOF、GPS、ADS-B、フィルライト、ファンを含む飛行制御に、P1を画像伝送に割り当てています。PMICは電力を管理し、DDRは実行時とキャッシュを支え、EMMCはファームウェアを保存します。これらの役割は、部品を提案する前に境界を特定するのに役立ちます。
ローカルには記録できるもののライブビューが失われるカメラは、ファイルが生成されないカメラクラスターとは原因の示し方が異なり、どちらも測位が不安定な機体や電源が入らない機体とは異なります。書面による診断では、再現した症状と、まだ相互作用している領域を明記する必要があります。基板マップはテストの指針にはなりますが、基板全体が故障していることを証明するものではありません。
3つのカメラ経路はどのようにテストすべきですか?
元のファイルを保持し、問題が4/3メイン、中望遠、望遠のどの画角に影響するかを特定します。フォーカス、露出、アーティファクト、色、録画、モード、温度、再現性を記録します。ジンバルの初期化、軸の動き、水平、振動は別途観察します。1つの光学経路の不具合は、他のレンズやジンバル機構の故障を自動的に意味するものではありません。
カメラモジュール、E2制御、接続、処理、ストレージ、P1伝送は重複する可能性があります。レポートでは、証拠が1つの光学経路、カメラとジンバルのアセンブリ全体、接続、処理、ストレージ、リンクのいずれを裏付けるかを明記する必要があります。検収には、お客様が実際に使用する機能全体にわたるサンプルファイルと手ブレ補正の証拠が必要です。

ジンバルの警告は、3カメラアセンブリの交換が必要であることを証明しますか?
いいえ。衝撃、圧力、液体、輸送の履歴を保全します。電源オフの状態で、各軸に無理な力を加えずに、ハウジング、ダンピング、クリアランスを点検します。機体を適切に支持した状態で起動し、初期化、軸の応答、水平の状態、振動、および各カメラが使用可能なファイルを生成できるかを記録します。軸のブロック、フィードバック警告、地平線の傾き、レンズ固有の画像異常は、それぞれ別の分岐です。
見積もりでは、証拠が機械的補正、ダンピング、フィードバックもしくはモーター、接続、E2制御、カメラ・ジンバルアセンブリ、または追加調査のいずれを裏付けるのかを説明すべきです。境界が広い場合はアセンブリ全体の対応が適切なことがあり、構造と隣接機能が証明されている場合は、範囲を限定した局所修理の方が強固な選択肢となることがあります。
電源が入らない症状と充電の診断には、何を含めるべきですか?
バッテリーの識別情報、ラッチ、端子、充電器、ケーブル、給電元、LED、USBの挙動、起動、異常発熱を記録します。アーキテクチャにはPD/PPS充電、USBスイッチ、PMIC管理のドメイン、DDR、EMMCが含まれます。ポートの懸念、バッテリー通信警告、充電失敗、機体が起動しないことは、たとえ同じ出来事の後に現れても同じ問題ではありません。
膨張、液体の痕跡、焦げた臭い、変形、異常発熱があれば中止します。ベンチでの所見では、パック、接点またはコネクタ、充電制御、安定化電源、および供給電圧を引き下げている下流ドメインを切り分けるべきです。特定のチップや部品に関する知見は、記録された基板リビジョンと測定値に基づいて言及されることがありますが、汎用的な「電源が入らない」解決手順として示されることは決してありません。

TOF、ビジョン、GPS、IMUの警告はどのように切り分けますか?
正確な警告、方向、ログ、衝撃履歴、環境、照度、表面、および適切な条件下で懸念が継続するかどうかを記録します。Proのアーキテクチャでは、ビジョン、高度、TOF、GPSがE1Eを経由し、下向きTOF基板のマップでは、記録されたリビジョンについてOPT3101を特定しています。この部品名はアーキテクチャを説明するものであり、デバイスが1つの警告を引き起こしたことを証明するものではありません。
接続、電源供給、汚染、位置合わせ、周辺部品、環境、処理によって、同様の症状が生じることがあります。報告書ではこれらの仮説を区別し、診断の裏付けとなる検査のうち、どの検査に合格したかを記録します。受け入れ確認では、1回のキャリブレーション結果を機体全体の証明として扱うのではなく、記録された条件下で位置決め、センシング、高度制御の要件を再現します。
SPD1178DとAON7544のESC証拠は、どのように活用すべきですか?
記録済みのMavic 3 Proトレーニングボードマップでは、そのESCリビジョンにおいてSPD1178Dデバイス2基とAON7544パワーデバイス二十四基を特定しています。影響を受けたモーター位置、警告、プロペラ、アーム形状、ハーネス、衝撃経路、異常発熱、および挙動がチャネルに追随するかどうかを記録します。推進系には、制御、パワーステージ、モーター、接続部、構造が含まれます。
モーターが停止していても、特定のAON7544またはSPD1178Dが故障した証拠にはなりません。その結論には、正確なボードリビジョンと個体ごとの測定が必要です。Reboot Hubは、確認されたデバイスを書面による所見に明記すると同時に、周辺リスクと必要な推進系テストを記録できます。公開コンテンツでは、安全でない部品交換手順を公開していません。

カメラ撮影とP1画像伝送の違いは何ですか?
各カメラが正常なローカルファイルを生成するか、ジンバル制御が引き続き利用できるか、テレメトリーと操作が安定しているか、ライブビューが特定のコントローラーまたは環境で失敗するかを記録します。ローカル保存ファイルが正常でライブ表示が不安定な状態は、撮影データの破損や完全な接続断とは異なります。元のファイルとともに、コントローラー、アンテナ、アプリの正確なコンテキストを保存します。
境界は、カメラ出力、E2処理、ストレージ、P1伝送、コントローラー、環境に関係する可能性があります。専門的な所見では、再現されたレイヤーと使用した比較を明示します。1回の管理されていない無線セッションが不良だったという理由で、カメラクラスターやコアボードの交換を顧客に指示することはありません。
衝撃、液体、以前の修理の後で何が変わりますか?
1回の衝撃で、ジンバル、レンズ、防振部、アーム、モーター、センサー、GPS/IMU、内部接続に負荷がかかることがあります。液体は、目に見える侵入箇所を越えて、端子、USB、コネクター、ボード領域に達することがあります。以前の作業は、ネジ、シール、ケーブル、アライメント、ボードリビジョンを変化させることがあります。写真、ログ、発生順序を保存し、湿気や異常発熱がある場合は繰り返しの電源再投入を停止します。
修理計画では、確認された損傷、信頼できる周辺リスク、アクセスできない領域を分けて扱います。故障と構造が限定されている場合、局所修理の方が適しています。複数領域の損傷、腐食、主要構造の損傷、またはカメラやコアボードへの影響が不確かな場合は、より広範なアセンブリまたは記録に基づく交換を正当化する可能性があります。顧客は承認前にそのトレードオフの説明を受けます。
Reboot Hubは顧客の不安をどのように解消しますか?
当社は顧客の懸念から始め、あらゆる合理的な疑念に配慮します。具体的には、正確なProバリアント、影響を受けたレンズ、ボードリビジョン、事象履歴、既知および未知の所見、提案する作業、部品の出所、時期、テスト、書面による条件です。技術的な深さは、意思決定を透明にするために用いられ、チップ名で顧客を圧倒するためではありません。
修理の方が適している場合は、作業範囲と受け入れ計画がその理由を説明します。交換の方が適している場合は、匿名のマーケットプレイス出品ではなく、記録済みの正確な個体と完全なキットを比較で示します。これにより、この記事は単なる情報から、懸念から行動へと導く信頼できる道筋になります。
Mavic 3 Proの復帰判定では何を証明すべきですか?
機体、コントローラー、バッテリー、アクセサリーを入庫時の内容と照合します。当初の不具合に対処したうえで、影響を受けるすべてのカメラ経路、オリジナルファイルの記録、ジンバルの初期化と安定化、E2機能、P1リンク、各種操作、E1Eの測位とセンシング、TOF、充電、推進系、および段階的に行う管理下での飛行を検証します。衝撃やアクセスの影響が及ぶ可能性がある箇所には、関連する追加テストを加えます。
引き渡し時には、書面による所見、既知および未知の項目、部品の由来、実施したテスト、残存する所見を記載します。見積承認後1-3営業日の作業期間と輸送期間、また30日間の修理保証と別建ての180日間の製品保証をそれぞれ区別して示します。お客様には、実際の3カメラワークフローに関するエビデンスをお渡しします。
Keep exploring
Further reading
From Reboot Hub クロニクル
From ドローンガイド