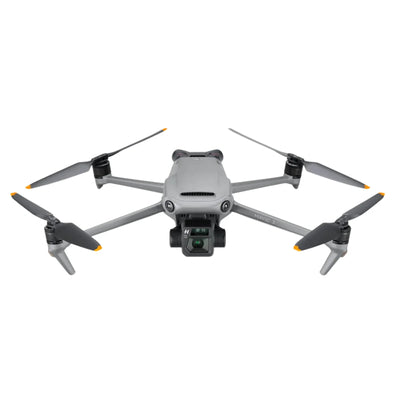
Ruta de reparación específica del modelo Mavic 3
Una advertencia del Mavic 3 es un síntoma, no una lista de piezas. El dron combina una placa principal, caminos separados de alimentación y propulsión, posicionamiento y detección inercial, visión multidireccional, sistemas de estabilizador y cámara y un enlace de radio. Esta guía muestra cómo preservar la evidencia, aislar el dominio afectado y decidir entre reparación de componentes, reemplazo de ensamblaje o un dron de sustitución con documentación sobre su estado.
Respuesta rápida
Confirme la variante del Mavic 3 y el límite del síntoma antes de pedir piezas
Registre si el dron es Mavic 3, Mavic 3 Cine, Mavic 3 Classic u otra variante de la familia, luego capture la advertencia exacta, historial de eventos, registre la advertencia exacta, el historial de eventos, el mando y la batería utilizados, el comportamiento de la cámara y las funciones afectadas. Pruebe desde evidencia externa segura hacia comprobaciones controladas de subconjuntos. Reboot Hub proporciona hallazgos escritos e los aspectos conocidos y los que aún se desconocen antes de la aprobación en lugar de adjuntar un precio fijo o diagnóstico universal de componentes a una advertencia.
DJI Mavic 3 · estimados de reparación por ruta
Cada cifra en USD es una estimación histórica a nivel de serie para la ruta de reparación listada, no una cotización para este dron exacto. El diagnóstico determina las piezas, mano de obra, calibración y pruebas necesarias.
| Ruta de reparación | Rango estimado en USD | Cuándo considerarlo |
|---|---|---|
| Cinta / cable flexible | $60-$96 | Señal de cámara, inclinación del gimbal, pérdida de imagen o cableado dañado por impacto. |
| Módulo completo de gimbal | $240-$336 | Daño en cámara, lente, motor o estabilización que supera una reparación solo de cable. |
| Módulo / placa ESC | $84-$108 | Advertencias de propulsión, fallos de control del motor, exposición al agua o daño en la etapa ESC. |
| Reemplazo del brazo del motor | $72-$96 | Daño estructural que involucra un brazo, bisagra, punto de aterrizaje, carcasa o soporte del motor. |
| Placa principal (nivel de chip) | $180-$216 | Una falla en la placa puede aislarse a nivel de componente antes de reemplazar la placa completa. |
| Reemplazo completo de la placa | $360 | La placa es físicamente irrecuperable o la reparación a nivel de componente no es práctica. |
| Sensor IMU / ruta de calibración | $60 | Bucles de calibración, deriva, errores del sensor o actitud inestable requieren diagnóstico. |
| Placa de gestión de batería | $72-$96 | Fallas de carga, balanceo, BMS o ruta de energía de la batería requieren diagnóstico. |
¿Qué evidencia debe capturarse antes de que el cliente actúe?
¿Cómo ayuda la experiencia en el banco de reparación a identificar las áreas de fallo?
¿Qué variante y kit de Mavic 3 están en el banco de trabajo?
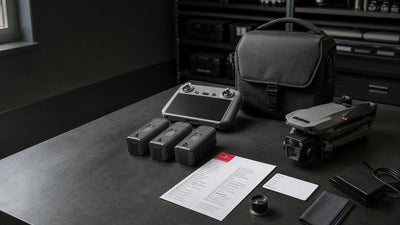
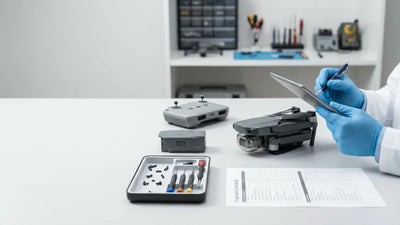
Lea la identidad del dron y registre la configuración de la cámara, el contexto del almacenamiento interno cuando sea relevante, el modelo del controlador, las baterías, el cargador, los filtros y los accesorios suministrados. Nombres similares no hacen que cada gimbal, cámara, placa o controlador sean intercambiables. Fotografíe el dron, el gimbal, las bases de los brazos, el compartimento de la batería, los puertos y el kit antes de trabajar. Si el vendedor o propietario informa de una reparación anterior, pregunte qué ensamblaje se cambió y si se realizó alguna calibración o emparejamiento posterior.
La recepción establece un límite de evidencia duradero. Un caso fechado puede identificar un chip, un conector, un MOSFET o una línea de alimentación en la que se hayan realizado mediciones cuando se registran el modelo exacto y la revisión de la placa. Esa experiencia de reparación es valiosa y puede publicarse, pero no puede convertirse en una instrucción universal para cada advertencia de Mavic 3. La procedencia desconocida o el historial faltante deben figurar en los hallazgos escritos en lugar de completarse con una suposición presentada como certeza.
¿Cómo se investiga una queja de falta de alimentación en un Mavic 3?
Comience por identificar la batería y comprobar su estado físico, el cierre, los terminales, el historial del cargador y las pruebas disponibles en la aplicación compatible. Registre si el dron no responde en absoluto, se reinicia, se calienta anormalmente o falla solo con una batería concreta. No se puede culpar a la placa principal hasta que se separen la entrada de la batería, los conectores, los arneses y los dominios de alimentación regulados relevantes. Detenga cualquier evaluación cuando haya hinchazón, deformación, evidencia de líquido, olor a quemado o calor anormal.
El diagnóstico de alimentación debe avanzar en condiciones de servicio controladas, y el contenido público no debe detallar los pasos para realizarlo. El cliente necesita el límite confirmado: reemplazo de batería, trabajo de conectores, reparación localizada a nivel de componentes, reparación de la placa principal o comportamiento intermitente no resuelto. El presupuesto también debe explicar si los datos, el emparejamiento, la calibración o los sistemas adyacentes requieren validación después del trabajo aprobado.
¿Qué diferencia un problema de motor de un problema de ESC?
Inspeccione las hélices, el movimiento del motor con la alimentación retirada de forma segura, la condición del eje y el montaje, la geometría del brazo, el cableado y los conectores. Registre qué canal informa la advertencia y si hay presencia de impactos o residuos. El dominio del ESC incluye los componentes de accionamiento, el control, la retroalimentación de corriente y el comportamiento del suministro, mientras que el motor y el arnés permanecen separados. Un motor detenido no identifica, por sí mismo, un componente de alimentación en cortocircuito.
La experiencia de reparación puede confirmar un MOSFET, controlador o componente de detección específico en una revisión de placa. Publique eso como un hallazgo a nivel de caso con el modelo, el síntoma y el contexto de validación, no como una instrucción para reemplazar la misma pieza en cada dron. La aceptación posterior a la reparación compara los canales, observa la temperatura y el comportamiento de los comandos, y luego avanza a pruebas de propulsión controlada y de vuelo solo después de superar las comprobaciones de seguridad en tierra.

¿Cómo deben separarse las advertencias de GPS, IMU y brújula?
Registre el lugar, la vista del cielo, la presencia de metal o equipos eléctricos cercanos, el texto de la advertencia, el comportamiento del rumbo y si el problema surgió tras un impacto, almacenamiento, reparación o actualización. El GPS, la brújula y la IMU cumplen funciones diferentes, incluso cuando la aplicación presenta un problema combinado de preparación para el vuelo. Inspeccione los módulos pertinentes, soportes, conectores y la alineación del chasis antes de interpretar el comportamiento de la calibración. Una solicitud de calibración es una evidencia, no una prueba de que la calibración sea la causa.
El material de reparación específico del modelo muestra el GPS y la IMU como límites funcionales distintos conectados al resto del dron. Un defecto en la placa principal puede afectar los informes de navegación, pero también puede hacerlo un módulo local, el cableado, la trayectoria de un impacto o el entorno. El diagnóstico escrito debe indicar qué dominio se confirmó y cuál se excluyó. Las pruebas de retorno al vuelo deben verificar un comportamiento inercial y de posicionamiento consistente en un entorno controlado adecuado.
¿Qué indica realmente una advertencia del sistema de visión?
Determine la dirección afectada y registre la iluminación, la textura de la superficie, la contaminación, la condensación y la actitud del dron. Inspeccione las ventanas de los sensores, los soportes, la alineación, el cableado y los daños en la carcasa circundante. Una advertencia que aparece solo con luz inadecuada o sobre una superficie de baja textura difiere de un fallo que persiste en condiciones controladas. Un impacto puede alterar la alineación aunque la ventana exterior parezca intacta.
No prometa que una sola calibración o un breve vuelo estacionario prueben la totalidad del sistema de visión. El registro de reparación debe indicar si el hallazgo fue ambiental, mecánico, relacionado con la conexión, a nivel de módulo o relacionado con la placa. La aceptación debe incluir comprobaciones en tierra compatibles con el modelo y observaciones graduales de las direcciones afectadas, detallando explícitamente las condiciones probadas para el cliente.
¿Cómo se dividen la mecánica del gimbal, la electrónica de la cámara y los fallos de imagen?
Observe el arranque sin forzar ningún eje. Inspeccione los amortiguadores, el chasis, las cubiertas, la libertad de los ejes, el recorrido de los cables flexibles y los conectores; luego registre la estabilización, la imagen en vivo, el enfoque, la grabación y el comportamiento del almacenamiento. Un gimbal que se mueve puede seguir teniendo fallos de imagen, enfoque o grabación; una imagen negra puede ocurrir con un gimbal centrado mecánicamente. Asimismo, una advertencia de calibración puede surgir por obstrucción, alineación, retroalimentación, comunicación o trabajos de ensamblaje previos.
Un presupuesto sólido nombra el límite fallido y la evidencia: corrección mecánica, reparación del cable flexible o del conector, conjunto de la cámara, control del gimbal, trabajo de placa o una condición intermitente no resuelta. Si se confirma un componente concreto en el caso analizado, incluya la revisión de la placa y las pruebas posteriores a la reparación. El cliente debe saber si la imagen, la estabilización y la grabación fueron verificadas individualmente, en lugar de recibir la declaración vaga de que la cámara funciona.
¿Cómo se mantiene separada la evidencia del enlace de clase O3 de las interferencias del lugar?
Identifique el mando a distancia, el estado del emparejamiento, las antenas, el contexto del cable o la pantalla, la relación del firmware y la ubicación. Separe el fallo de emparejamiento, la interrupción del control, la pérdida de telemetría, la fragmentación de la imagen y los problemas de grabación. Reproduzca el problema en un entorno controlado adecuado sin tratar el alcance publicado como un objetivo de reparación. Registre si el síntoma está asociado a un mando a distancia, una ubicación, una orientación o un estado del dron concretos.
Una conclusión sobre un componente requiere más que un informe de señal débil. Las rutas de la antena, los conectores, los ensamblajes de radio, la estabilidad de la alimentación y el procesamiento central pueden solaparse, mientras que el entorno sigue siendo una explicación competitiva. La entrega debe mostrar un emparejamiento, telemetría, controles e imagen estables bajo las condiciones probadas y revelar aquello que no se pudo reproducir. Eso es más creíble que una garantía de alcance absoluto.
¿Qué cambia después de un impacto o exposición a líquidos?
Conserve el historial de eventos y no reinicie la alimentación de un dron mojado o visiblemente dañado para ver si sobrevivió. Inspeccione las rutas de fuerza a través del chasis, los brazos, los soportes del motor, los soportes del gimbal, los conectores y las áreas de la placa. La evidencia de líquidos puede desplazarse más allá del punto de entrada visible y puede crear corrosión retardada. Un exterior limpio o un arranque exitoso no eliminan esos riesgos.
El alcance debe distinguir entre el daño confirmado inmediato, el riesgo adyacente creíble y las áreas inaccesibles. Una reparación localizada puede ser apropiada cuando el daño está delimitado y la placa permanece estructuralmente sana; un daño más amplio del sustrato, multidominio o por corrosión puede favorecer el reemplazo del ensamblaje. El cliente recibe esa incertidumbre por escrito antes de la aprobación, no después de un segundo fallo.
¿Qué debe demostrar el control de calidad post-reparación de un Mavic 3?
Haga coincidir el dron y el kit devueltos con los de la recepción, luego aborde la preocupación original y los sistemas adyacentes afectados por el acceso o el impacto. Verifique el firmware compatible y el contexto de emparejamiento, advertencias, comportamiento de la batería, enlaces de hardware, gimbal e imagen, grabación, GPS, brújula, IMU, visión, observaciones de propulsión y vuelo controlado cuando sea apropiado. Un solo encendido o vuelo estacionario es solo una etapa.
Reboot Hub registra el límite de la prueba, el resultado, la procedencia de las piezas y las observaciones restantes. El propietario puede comparar la reparación aprobada con una ruta de reemplazo documentada cuando el tiempo de inactividad, el daño en múltiples sistemas o la incertidumbre hacen que el reemplazo sea la opción más sólida. El resultado es una decisión transparente, desde la preocupación del cliente hasta los hallazgos escritos y la evidencia de retorno al servicio.
Keep exploring
Further reading
From La crónica de Reboot Hub
From Guías de drones