Tuki & oppiminen / moduulin 8 haara
Oireet, näyttö ja diagnosointi
Ennen tätä oppituntia: Kirjaa oire täsmälleen ja keskeytä, jos rakenteeseen, akkuun, nesteeseen tai virralliseen laitteistoon saattaa liittyä turvallisuusriski.
Mitä opit
- Erota näkyvä oire niistä toiminnallisista osa-alueista, jotka voivat aiheuttaa sen.
- Hyödynnä malliin ja piirilevyyn rajattua korjauskokemusta yleistämättä yksittäistä tapausta.
- Etene asiakkaan huolenaiheesta kirjallisiin havaintoihin, hyväksyntään ja vaiheittaiseen hyväksyntänäyttöön.
Mavic 3 Pron kolmen kameran diagnosointi
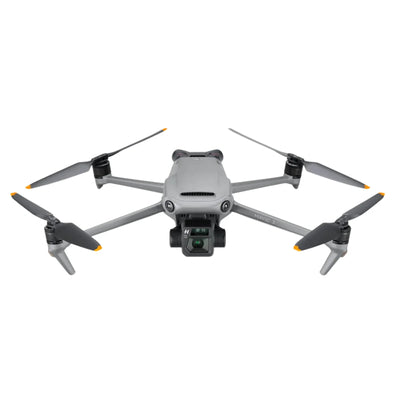
Mavic 3 Pron korjauspolussa on säilytettävä ilma-aluksen tunnusomainen kolmen kameran gimbaali sekä asiakkaan todellinen kuvaus- tai lentämiseen liittyvä huolenaihe. Tarkastellussa huoltoarkkitehtuurissa erotellaan E2-kameran ja gimbaalin toiminnot, E1E-lennonohjaus ja anturit, P1-kuvansiirto, virranhallinta, tallennustila, GPS/IMU/TOF sekä ESC-osa-alueet. Koulutusmateriaalissa mainitaan myös OPT3101 TOF-polussa sekä SPD1178D- ja AON7544-komponentit dokumentoidussa ESC-versiossa. Näistä tiedoista on hyötyä, kun ne auttavat rajaamaan näyttöä juuri kyseisen laitteen osalta, ei silloin kun niitä käytetään automaattisina vastauksina.
Pikavastaus
Yhdistä oire kameraan, lennonohjaukseen, yhteyteen, virtaan tai propulsioon ennen piirilevyn nimeämistä
Varmista Mavic 3 Pron kolmen kameran kokonaisuus, ohjain, akku, piirilevyn versio, tapahtumahistoria sekä ongelman kohteena oleva objektiivi tai lentotoiminto. Erottele E2-, E1E-, P1-, PMIC-, tallennustila-, TOF-, GPS/IMU- ja ESC-näyttö. Reboot Hub voi nimetä todelliseen korjauskokemukseen perustuen varmistetun komponentin, mutta kaikki johtopäätökset perustuvat tapauskohtaiseen näyttöön, kirjattuihin tuntemattomiin seikkoihin ja vaiheittaisiin hyväksyntätesteihin.
DJI Mavic 3 Pro · mallisarjan korjaushinta-arviot korjaustavan mukaan
Jokainen USD-summa on historiallinen, koko mallisarjaa koskeva hinta-arvio ilmoitetulle korjaustavalle, ei tarjous juuri tälle ilma-alukselle. Vianmäärityksessä selvitetään tarvittavat osat, työ, kalibrointi ja testaus.
| Korjaustapa | Arvioitu USD-hintaväli | Milloin harkita |
|---|---|---|
| Lattakaapeli / taipuisa kaapeli | $63-$100 | Kameran signaali, gimbaalin kallistus, kuvan katoaminen tai törmäyksessä vaurioitunut kaapelireititys. |
| Koko gimbaalimoduuli | $250-$350 | Kameran, objektiivin, moottorin tai vakautuksen vaurio, joka vaatii enemmän kuin pelkän kaapelin korjauksen. |
| ESC-moduuli / piirilevy | $88-$113 | Propulsiohälytykset, moottorinohjauksen viat, altistuminen vedelle tai ESC-vaiheen vaurio. |
| Moottorivarren vaihto | $75-$100 | Rakenteellinen vaurio, joka koskee vartta, saranaa, laskeutumistukea, kuorta tai moottorin kiinnitystä. |
| Pääpiirilevy (komponenttitason korjaus) | $188-$225 | Piirilevyn vika voidaan paikantaa komponenttitasolle ennen koko piirilevyn vaihtamista. |
| Koko piirilevyn vaihto | $375 | Piirilevyä ei voida fyysisen vaurion vuoksi enää korjata tai komponenttitason korjaus ei ole käytännöllinen. |
| IMU-anturi / kalibrointi | $63 | Kalibroinnin toistuminen, ajautuminen, anturivirheet tai epävakaa asento vaativat vianmäärityksen. |
| Akunhallintapiirilevy | $75-$100 | Lataukseen, tasapainotukseen, BMS-järjestelmään tai akun virransyöttöön liittyvät viat vaativat vianmäärityksen. |
Mitä näyttöä tulisi dokumentoida ennen asiakkaan päätöstä?
Miten korjaamokokemus auttaa hahmottamaan vikakokonaisuuksia?
Miten varmistatte, että kyseessä on Mavic 3 Pro eikä jokin muu Mavic 3 -versio?
Ota kuvat tuotetarrasta ja suorakulmaisesta kolmen kameran gimbaalikokonaisuudesta. Pro-mallissa yhdistyvät suuri 4/3-kokoinen Hasselblad-pääkamera sekä keskipitkän teleobjektiivin ja teleobjektiivin optiset polut. Classic-mallissa on vain yksi kamera, ja muissa versioissa kamerajärjestelyt ovat erilaisia. Kirjaa ohjain, akku, laukku, tunnistetiedot ja näkyvä kunto. Pelkkä malliperheen kuvaus ei riitä kameran, gimbaalin tai osien yhteensopivuuden varmistamiseen.
Käytä nimeä Mavic 3 Pro johdonmukaisesti vastaanottotiedoissa, tarjouksessa ja hyväksyntäsuunnitelmassa. Jos asiakkaalla on Cine-versio tai jokin muu revisio, kirjaa se erikseen, sillä tallennustila ja toimitettavat varusteet voivat vaikuttaa työn laajuuteen. Tarkat piirilevy- ja komponenttihavainnot tulee yksilöidä havaitun revision ja tapauskohtaisen näytön perusteella; niistä ei pidä päätellä, että kaikissa Pro-malleissa olisi samanlainen vikapolku.

Mitä E2, E1E ja P1 kertovat?
Pro-mallin koulutuksessa käyty arkkitehtuuri liittää E2:n gimbaalin ohjaukseen, kameratoimintoihin, SSD-tallennukseen ja Wi-Fi-yhteyteen; E1E:n lennonohjaukseen, mukaan lukien näköjärjestelmät, korkeus, TOF, GPS, ADS-B, täyttövalo ja tuuletin; sekä P1:n kuvansiirtoon. PMIC hallitsee virransyöttöä, DDR tukee käytönaikaista toimintaa ja välimuistia, ja EMMC tallentaa laiteohjelmiston. Näiden toimintojen avulla voidaan paikantaa rajapinta ennen osan ehdottamista.
Kamera, joka tallentaa paikallisesti mutta menettää reaaliaikaisen näkymän, viittaa eri vikaan kuin kokonaisuus, joka ei tuota tiedostoa lainkaan. Molemmat poikkeavat tilanteesta, jossa dronen paikannus on epävakaa tai virta puuttuu. Kirjalliseen diagnoosiin tulee merkitä toistettu oire ja edelleen toisiinsa vaikuttavat osa-alueet. Piirilevykartta ohjaa testausta, mutta ei todista, että koko piirilevy olisi viallinen.
Miten kolme kameran optista polkua tulisi testata?
Säilytä alkuperäiset tiedostot ja selvitä, koskeeko ongelma 4/3-pääkameraa, keskipitkää teleobjektiivia vai teleobjektiivia. Kirjaa tarkennus, valotus, häiriökuviot, värit, tallennus, kuvaustila, lämpötila ja toistettavuus. Tarkkaile erikseen gimbaalin alustusta, akseleiden liikettä, horisonttia ja tärinää. Yhden optisen polun vika ei automaattisesti tarkoita, että muut objektiivit tai gimbaalin mekaniikka olisivat viallisia.
Kameramoduulit, E2-ohjaus, liitännät, kuvankäsittely, tallennustila ja P1-kuvansiirto voivat vaikuttaa toisiinsa. Raportissa tulee kertoa, viittaako näyttö yhteen optiseen polkuun, koko kamera-gimbaalikokonaisuuteen, liitäntään, kuvankäsittelyyn, tallennustilaan vai yhteyteen. Hyväksyntää varten tarvitaan näytetiedostoja ja näyttöä kuvanvakautuksen toiminnasta kaikissa niissä toiminnoissa, joita asiakas todella käyttää.

Osoittaako gimbaalin varoitus, että kolmen kameran kokoonpano on vaihdettava?
Ei. Kirjaa törmäykset, paine, nesteet ja kuljetushistoria. Tarkasta virrattomana kotelo, vaimennus ja välykset pakottamatta akseleita. Tallenna tuetun käynnistyksen aikana alustus, akseleiden vaste, horisontti, värinä sekä se, tuottaako kukin kamera edelleen käyttökelpoisen tiedoston. Jumittunut akseli, takaisinkytkentävaroitus, kallistunut horisontti ja objektiivikohtainen kuvavika ovat eri vikahaaroja.
Tarjouksessa tulee selittää, viittaavatko havainnot mekaaniseen korjaukseen, vaimennukseen, takaisinkytkentään tai moottoriin, liitäntään, E2-ohjaukseen, kamera-gimbaalikokoonpanoon vai lisätutkimuksiin. Koko kokoonpanon vaihto voi olla perusteltua, kun vian rajat ovat laajat; rajattu paikallinen korjaus voi olla parempi vaihtoehto, kun rakenteen ja viereisten toimintojen kunto on varmistettu.
Mitä virrattomuuden ja latauksen diagnosoinnissa tulee tarkistaa?
Kirjaa akun tunnistetiedot, salpa, liittimet, laturi, kaapeli, virtalähde, merkkivalot, USB-toiminta, käynnistyminen ja poikkeava kuumeneminen. Rakenteessa käytetään PD/PPS-latausta, USB-kytkintä, PMIC-ohjattuja virtalähdealueita, DDR-muistia ja EMMC-muistia. Porttiin liittyvä ongelmaepäily, akun tiedonsiirtovaroitus, latauksen epäonnistuminen ja ilma-aluksen käynnistymättömyys eivät ole sama ongelma, vaikka ne ilmenisivät saman tapahtuman jälkeen.
Keskeytä tarkastus, jos havaitset turpoamista, merkkejä nestealtistuksesta, palaneen hajua, muodonmuutoksia tai poikkeavaa kuumenemista. Penkkitestien tuloksista tulee käydä erikseen ilmi, johtuuko vika akusta, koskettimesta tai liittimestä, latauksen ohjauksesta, säädetystä virransyötöstä vai syöttöjännitettä alas vetävästä myöhemmästä virtalähdealueesta. Tarkan sirun tai komponentin korjauskokemuksesta voi kertoa dokumentoidun piirilevyversion ja mittausten perusteella, mutta se ei ole yleispätevä virrattomuuden korjausohje.

Miten TOF-, näköjärjestelmä-, GPS- ja IMU-varoitukset erotellaan?
Kirjaa tarkka varoitus, suunta, lokitiedot, törmäyshistoria, ympäristö, valaistus, pinta sekä se, jatkuuko ongelma sopivissa olosuhteissa. Pro-mallin rakenteessa näköjärjestelmä, korkeus, TOF ja GPS ohjataan E1E:n kautta, ja alaspäin suunnatun TOF-piirilevyn kytkentäkaavio nimeää dokumentoidun version OPT3101:n. Komponentin nimi selittää rakennetta, mutta se ei todista, että kyseinen laite olisi aiheuttanut varoituksen.
Samankaltaisia oireita voivat aiheuttaa liitännät, virransyöttö, likaantuminen, kohdistus, viereiset komponentit, ympäristö ja signaalinkäsittely. Raportissa erotellaan nämä mahdolliset syyt ja kirjataan, mitkä tuetut testit läpäistiin. Hyväksymistestissä toistetaan paikannusta, tunnistusta ja korkeudenhallintaa koskeva vaatimus dokumentoiduissa olosuhteissa sen sijaan, että yksittäistä kalibrointitulosta pidettäisiin todisteena koko ilma-aluksen toimivuudesta.
Miten SPD1178D- ja AON7544-ESC-havaintoja tulisi käyttää?
Dokumentoitu Mavic 3 Pro -koulutusaineiston piirilevykartta osoittaa kyseisessä ESC-versiossa kaksi SPD1178D-laitetta ja kaksikymmentäneljä AON7544-teholaitetta. Kirjaa, missä moottoripaikassa oire ilmenee, varoitus, potkuri, varren geometria, johtosarja, törmäyksen kulkureitti, poikkeava kuumeneminen sekä se, seuraako käyttäytyminen kanavaa. Propulsiojärjestelmään kuuluvat ohjaus, tehoasteet, moottorit, liitännät ja runkorakenne.
Pysähtynyt moottori ei todista, että tietty AON7544- tai SPD1178D-laite olisi vikaantunut. Tämän johtopäätöksen tekeminen edellyttää täsmälleen oikeaa piirilevyversiota ja tapauskohtaisia mittauksia. Reboot Hub voi yksilöidä vikaantuneeksi varmistetun komponentin kirjallisessa selvityksessä ja kirjata samalla viereisiin osiin liittyvät riskit sekä vaaditut propulsiojärjestelmän testit. Julkinen sisältö ei sisällä vaarallisia komponentinvaihto-ohjeita.

Miten kameran tallennus eroaa P1-kuvansiirrosta?
Kirjaa, tallentaako kukin kamera toimivan paikallisen tiedoston, onko gimbaalin ohjaus käytettävissä, toimivatko telemetria ja ohjaimet vakaasti ja katkeaako livekuva yhden ohjaimen tai ympäristön kanssa. Paikallinen tiedosto ja epävakaa näyttö ovat eri asia kuin vioittunut tallenne tai täydellinen yhteyden katkeaminen. Säilytä alkuperäisten tiedostojen lisäksi tarkat tiedot ohjaimesta, antennista ja sovelluksen käyttöympäristöstä.
Vian raja voi kulkea kameran lähdön, E2-käsittelyn, tallennustilan, P1-siirron, ohjaimen tai ympäristön kautta. Ammattimaisessa selvityksessä nimetään kerros, jossa vika toistui, sekä vertailussa käytetty menetelmä. Yhden hallitsemattoman radioyhteyden heikko toiminta ei ole peruste kehottaa asiakasta vaihtamaan kameraryhmää tai pääpiirilevyä.
Mitä tapahtuu törmäyksen, nestevaurion tai aiemman korjauksen jälkeen?
Törmäys voi kuormittaa samalla kertaa gimbaalia, linssejä, vaimennusta, varsia, moottoreita, antureita, GPS/IMU-järjestelmää ja sisäisiä liitäntöjä. Neste voi päästä liittimiin, USB-porttiin, liittimiin ja piirilevyn alueille näkyvän sisäänpääsykohdan ulkopuolellakin. Aiempi korjaus voi muuttaa ruuveja, tiivisteitä, kaapeleita, linjauksia ja piirilevyn versiota. Säilytä kuvat, lokit ja tapahtumien järjestys. Lopeta toistuvat käynnistysyritykset, jos laitteessa on kosteutta tai se kuumenee poikkeavasti.
Korjaussuunnitelmassa erotetaan vahvistettu vaurio, perusteltu viereisiin osiin liittyvä riski ja alueet, joihin ei ole pääsyä. Paikallinen korjaus on varmempaa, kun vika ja rakenne on rajattu. Usean osa-alueen vaurio, korroosio, merkittävä rakennevaurio tai epävarmuus siitä, ovatko kamera ja pääpiirilevy altistuneet vaurioittavalle tapahtumalle voi puoltaa laajempaa kokoonpanon vaihtoa tai dokumentoitua vaihtoratkaisua. Asiakas saa tiedot tästä kompromissista ennen hyväksyntää.
Miten Reboot Hub auttaa asiakasta tekemään päätöksen varmemmin?
Lähdemme asiakkaan huolesta ja selvitämme kaikki perustellut epäilykset: täsmällisen Pro-version, linssin, jota ongelma koskee, piirilevyn version, tapahtumahistorian, tunnetut ja tuntemattomat havainnot, ehdotetut työt, varaosien alkuperän, aikataulun, testit ja kirjalliset ehdot. Tekninen tarkkuus auttaa tekemään päätöksestä selkeän; tarkoitus ei ole kuormittaa asiakasta sirujen nimillä.
Jos korjaus on parempi vaihtoehto, työn laajuus ja hyväksymissuunnitelma kertovat miksi. Jos laitteen vaihtaminen on parempi vaihtoehto, vertailussa yksilöidään dokumentoitu, tarkalleen oikea laite ja täydellinen tarvikepaketti anonyymin markkinapaikkailmoituksen sijaan. Näin artikkeli muuttuu tiedosta luotettavaksi poluksi huolesta toimintaan.
Mitä Mavic 3 Pro -dronen käyttöön palauttamista edeltävän tarkastuksen tulee osoittaa?
Varmista, että ilma-alus, ohjain, akut ja lisävarusteet vastaavat vastaanottotietoja. Selvitä alkuperäinen ongelma ja tarkista sen jälkeen kaikki vaikutuksen alaiset kameran optiset polut, tallennus alkuperäisiin tiedostoihin, gimbaalin käynnistyminen ja vakaus, E2-toiminnot, P1-yhteys, ohjaimet, E1E-paikannus ja tunnistus, TOF, lataus, propulsio sekä vaiheittain etenevä, hallittu koelento. Tee lisäksi aiheeseen liittyviä testejä, jos isku tai laitteen avaaminen voi vaikuttaa niihin.
Luovutuksen yhteydessä toimitetaan kirjalliset havainnot, tiedossa ja tuntemattomiksi jäävät seikat, osien alkuperätiedot, tehdyt testit ja jäljellä olevat huomiot. Siinä erotetaan tarjouksen hyväksymisen jälkeiset 1-3 arkipäivää kuljetusajasta sekä 30 päivän korjaustyön takuuaika erillisestä 180 päivän tuotetakuusta. Asiakas saa dokumentaation juuri tätä kolmen kameran käyttötapaa varten.
Keep exploring
Further reading
From Reboot Hub Chronicle
From Drone-oppaat