Tuki & oppiminen / Moduulin 8 haara
Oireet, näyttö ja vianmääritys
Ennen tätä oppituntia: Kirjaa oire täsmällisesti ja keskeytä, jos rakenteessa, akussa, nesteissä tai jännitteellisessä laitteistossa voi olla turvallisuusriski.
Mitä opit
- Erota näkyvä oire toimintajärjestelmän osa-alueista, jotka voivat aiheuttaa sen.
- Hyödynnä malliin ja piirilevyyn rajattua korjauskokemusta tekemättä yksittäisestä tapauksesta yleispätevää johtopäätöstä.
- Etene asiakkaan huolesta kirjallisiin havaintoihin, hyväksyntään ja vaiheittaiseen hyväksyntänäyttöön.
Mavic 3 Classicin piirilevykohtainen vianmääritys
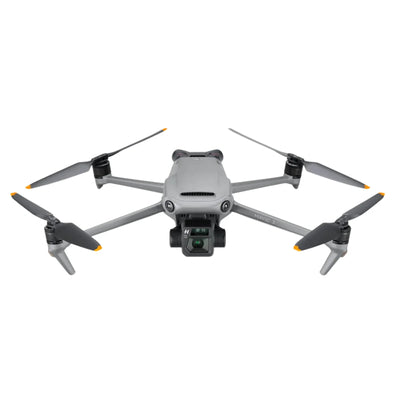
Mavic 3 Classicissa on yksi 4/3 Hasselblad-kamera, ei Mavic 3:n kahden kameran eikä Mavic 3 Pron kolmen kameran kokonaisuutta. Tämä näkyvä ero on pidettävä mukana kaikissa kameraa, gimbaalia ja osia koskevissa päätöksissä. Laitteen korjausarkkitehtuuri tarjoaa myös poikkeuksellisen hyödylliset piirilevytason rajaukset: koulutusmateriaalissa IMU:lle mainitaan ICM40609D, GPS:lle UBX-M8030, alaspäin suuntautuvan TOF-järjestelmän yhteydessä OPT3101 sekä ESC-rakenteessa SPD1178D-komponentit ja AON7544-tehokomponentit. Näistä nimistä on hyötyä vain, kun ne yhdistetään dokumentoituun piirilevyversioon ja tapauskohtaiseen näyttöön.
Pikavastaus
Rajaa vikaa piirilevyn täsmällisten osa-alueiden avulla tekemättä yksittäisestä komponentista yleispätevää ratkaisua
Varmista, että kyseessä on yhden kameran Classic, ja selvitä piirilevyversio, ohjain, akku, tapahtumahistoria sekä tarkka varoitus. Erota toisistaan E2-kameran ja gimbaalin ohjaus, E1E-lennonohjaus ja tunnistus, P1-kuvansiirto, virranhallinta, tallennus, GPS/IMU/TOF, ESC ja ulkoinen rakenne. Reboot Hub voi kertoa vahvistetun siru- tai komponenttihavainnon, mutta asiakas saa kirjallisesti tiedot tunnetusta ja tuntemattomasta näytöstä, ehdotetusta työn laajuudesta ja hyväksymissuunnitelmasta.
DJI Mavic 3 Classic · mallisarjan korjausten hinta-arviot korjaustavan mukaan
Jokainen USD-määrä on historiallinen sarjakohtainen arvio ilmoitetulle korjaustavalle, ei tarjous juuri tästä ilma-aluksesta. Vianmäärityksessä selvitetään tarvittavat osat, työ, kalibrointi ja testaus.
| Korjaustapa | Arvioitu vaihteluväli (USD) | Milloin harkita |
|---|---|---|
| Lattakaapeli / taipuva kaapeli | $60-$96 | Kameran signaalihäiriöt, gimbaalin kallistus, kuvan katoaminen tai törmäyksessä vaurioitunut kaapelireititys. |
| Täydellinen gimbaalimoduuli | $240-$336 | Kameran, linssin, moottorin tai vakautuksen vaurio, jota ei voi korjata pelkällä kaapelin vaihdolla. |
| ESC-moduuli / piirilevy | $84-$108 | Potkurijärjestelmän varoitukset, moottorinohjauksen viat, altistuminen vedelle tai ESC-asteen vaurio. |
| Moottorivarren vaihto | $72-$96 | Rakenteellinen vaurio, joka koskee vartta, saranaa, laskeutumistukea, runkokuorta tai moottorin kiinnitystä. |
| Pääpiirilevy (komponenttitason korjaus) | $180-$216 | Piirilevyn vika voidaan paikantaa yksittäiseen komponenttiin ennen koko piirilevyn vaihtamista. |
| Koko piirilevyn vaihto | $360 | Piirilevyä ei voida enää korjata fyysisen vaurion vuoksi tai komponenttitason korjaus ei ole käytännöllinen. |
| IMU-anturi / kalibrointipolku | $60 | Kalibroinnin toistuminen, ajautuminen, anturivirheet tai epävakaa asento edellyttävät vianmääritystä. |
| Akun hallintapiirilevy | $72-$96 | Lataukseen, kennojen tasapainotukseen, BMS:ään tai akun virransyöttöön liittyvät viat edellyttävät vianmääritystä. |
Mitä näyttöä tulisi tallentaa ennen asiakkaan päätöstä?
Miten korjaamokokemus auttaa kartoittamaan vikakohteita?
Miten tunnistan Mavic 3 Classic -mallin oikein?
Aloita tuotetarrasta ja keulasta. Classic-mallissa on yksi 4/3 Hasselblad-kamera, kun taas muissa Mavic 3 -versioissa on erilaisia usean kameran kokoonpanoja. Kuvaa ennen työn aloittamista ilma-alus, kameran ja gimbaalin kokoonpano, ohjain, akku, tunnistetiedot sekä näkyvä kunto. Älä ilmoita kameran tai gimbaalin osaa Mavic 3 -yhteensopivaksi varmistamatta tarkkaa versiota ja laiteversiota.
Version varmistaminen ehkäisee työn laajuuden vääristymistä. Asiakkaan tulee nähdä Classic vastaanottotiedoissa, tarjouksessa, osarivillä ja hyväksymissuunnitelmassa. Jos piirilevyä tai sirua koskevia havaintoja käytetään, kirjaa piirilevyn fyysinen versio ja kyseistä korjaustapausta koskeva näyttö. Yhdessä koulutuspiirilevyn kaaviossa näkyvää komponenttia ei pidä luvata jokaiseen tuotantoversioon ilman varmistusta.

Mitä E2, E1E ja P1 tarkoittavat vianmäärityksessä?
Tarkastellussa Classic-piirilevyn rakenteessa E2 vastaa gimbaalin ohjauksesta, kameratoiminnoista ja Wi-Fi-yhteydestä; E1E lentoon liittyvästä ohjauksesta, mukaan lukien esteiden väistö näköhavaintojen perusteella, korkeustieto, TOF, GPS, ADS-B, täyttövalo ja tuuletin; ja P1 kuvansiirrosta. PMIC hallitsee moduulin virransyöttöä, DDR tukee käyttöaikaista toimintaa ja datavälimuistia, ja EMMC tallentaa moduulin laiteohjelmiston. Nämä ovat toiminnallisia osa-alueita, eivät oikotie koko pääpiirilevyn vaihtamiseen.
Hyvässä vianmäärityksessä selvitetään, mikä osa-alue todella toimii virheellisesti. Vakaa reaaliaikainen kuva yhdessä epävakaaseen lentoon viittaavien havaintojen kanssa osoittaa eri suuntaan kuin vakaa ilma-alus, josta puuttuu kuvansiirto; molemmat eroavat tilanteesta, jossa virtaa ei tule lainkaan. Kirjallisessa havainnossa tulee kuvata toistettu oire, sitä tukevat havainnot ja jäljellä oleva epävarmuus muiden osa-alueiden suhteen ennen piirilevytason ehdotusta.
Milloin ICM40609D, UBX-M8030 ja OPT3101 voidaan mainita julkisesti?
Classic-mallin korjausdokumentaatiossa ICM40609D sijoittuu IMU-piiriin, UBX-M8030 GPS-piiriin ja OPT3101 alaspäin suunnattuun TOF-piiriin dokumentoidussa piirilevyrakenteessa. Näistä tarkoista nimistä voi olla hyötyä kokeneelle lukijalle arkkitehtuurin ymmärtämisessä. Niistä tulee korjausta koskeva johtopäätös vasta, kun sama malli ja piirilevyversio on varmistettu ja mittaukset tai osien vaihdot osoittavat kyseistä laitetta koskevat todisteet.
IMU-varoitus ei todista, että itse ICM40609D olisi viallinen. GPS-viive ei todista, että UBX-M8030 olisi viallinen. Korkeus- tai TOF-varoitus ei todista, että syynä olisi OPT3101. Liitännät, virransyöttö, ympäröivät komponentit, likaantuminen, kohdistus, ympäristö ja signaalinkäsittely voivat aiheuttaa samankaltaisia oireita. Reboot Hub julkaisee vahvistetut rajaukset ja merkitsee hypoteesit erikseen.

Miten lataukseen ja virran puuttumiseen liittyvät huolenaiheet tulisi erotella?
Kirjaa akun tunnistetiedot, salpa, liittimet, laturi, kaapeli, virtalähde, LED-merkkivalon ja sovelluksen toiminta, USB-liitännän reagointi sekä poikkeava kuumeneminen. Rakenteeseen kuuluvat PD/PPS-latauksen ohjaus, USB-kytkin, PMIC-hallittavat virta-alueet, DDR ja EMMC. Mekaanisesti vaurioitunut portti, akun tiedonsiirtoon liittyvä ongelma, latauksen puuttuminen ja kopterin käynnistymättömyys ovat eri vikapolkuja, vaikka asiakas olisi huomannut ne samaan aikaan.
Keskeytä työ, jos havaitset turpoamista, merkkejä nesteestä, palaneen hajua, muodonmuutoksia tai poikkeavaa kuumenemista. Penkkitarkastuksen havaintojen tulee kertoa, viittaavatko ne akkuun, tuloon tai liittimeen, latauksen ohjaukseen, säädeltyyn virransyöttöön vai jäljempänä olevaan virta-alueeseen. Piirilevyn rakenteen julkaiseminen on hyödyllistä; yleispätevän piirin vaihdon suositteleminen yhden virrattomuusoireen perusteella ei olisi.
Mitä IMU-, GPS- tai TOF-varoitus edellyttää?
Tallenna täsmällinen varoitus, lokit, aiemmat iskut, ympäristö, valaistus, pinta sekä se, toistuuko ongelma sopivissa olosuhteissa. Classic-mallissa IMU, GPS, eteenpäin suuntautuva esteentunnistus, alaspäin suuntautuva TOF ja muut lennonohjauksen toiminnot liittyvät E1E:n kautta toisiinsa, mutta jokainen anturipolku ja liitäntä tarvitsee silti omat todisteensa. Tarkasta anturien ulkoiset suojalasit ja rakenne työntämättä mitään aukkoihin tai käyttämättä kalibrointia väkisin yleisratkaisuna.
Loppuun suoritettu, tuettu kalibrointi voi olla yksi testitulos, mutta se ei todista, että kaikki anturit ja emolevy ovat kunnossa. Raportissa tulee erotella ympäristöön liittyvät rajoitukset sekä likaantumista, kohdistusta, liitintä, moduulia, virransyöttöä ja signaalinkäsittelyä koskevat hypoteesit. Hyväksyntä edellyttää asiakkaan paikannus- ja tunnistusvaatimuksen toistamista dokumentoiduissa olosuhteissa.

Miten SPD1178D- ja AON7544-ESC-havaintoja tulisi hyödyntää?
Dokumentoidussa Classic-mallin ESC-piirilevykartassa on kyseisessä versiossa kaksi SPD1178D-laitetta ja kaksikymmentäneljä AON7544-tehoyksikköä. Tämä rakenne selittää, miksi propulsioon liittyvät havainnot kattavat ohjauksen, tehoasteet, moottorit, johtosarjat ja rakenteen. Kirjaa ongelmallinen kulma, varoitus, potkuri, moottorin tuntuma, varren geometria, iskun etenemisreitti rakenteessa, poikkeava kuumeneminen sekä se, seuraako ongelma tiettyä kanavaa.
Älä päättele pelkän moottorin pysähtymisen perusteella, että AON7544 tai SPD1178D on vikaantunut. Tämän johtopäätöksen tueksi tarvitaan tapauskohtaiset mittaukset ja tieto piirilevyn tarkasta versiosta. Asiakkaalle toimitettavassa raportissa voidaan tarvittaessa nimetä vahvistetusti viallinen laite sekä kuvata siihen liittyvät riskit ja korjauksen jälkeiset propulsiojärjestelmän testit. Julkisesta sisällöstä ei saa muodostua vaarallista komponentin vaihtamisohjetta.
Miten yksittäiskameran, gimbaalin ja kuvayhteyden viat erotetaan toisistaan?
Säilytä alkuperäinen tiedosto ja kirjaa ylös live-kuva, tarkennus, häiriöt, tallennus, gimbaalin käynnistyminen ja akselien liike, horisontti sekä P1-lähetyksen toiminta. Musta kuva, heikko tarkennus, epävakaa gimbaali, vioittunut tallenne ja yhteyden katkeilu liittyvät kameran, ohjauksen, tallennuksen ja lähetyksen eri osa-alueisiin. Yksittäiskameralliselle Classicille ei pidä soveltaa Pro-mallin kolmoiskameran testi- tai vaihtoperiaatetta.
Kirjallisessa diagnoosissa todetaan, viittaako näyttö vikaan kameran kuvasignaalissa, gimbaalin mekaniikassa tai takaisinkytkennässä, liitännässä, E2-ohjauksessa, tallennuksessa tai P1-lähetyksessä vai ohjaimeen liittyvään ongelmaan. Jos vikaa ei saada toistettua, tämä rajoite tuodaan selvästi esiin. Hyväksyntätestissä kuva, tallennus, vakautus ja yhteys arvioidaan erillisinä osa-alueina.

Mitä muuttuu iskun tai nesteelle altistumisen jälkeen?
Yksittäinen isku voi kuormittaa samanaikaisesti kamera-gimbaalikokoonpanoa, varsia, moottoreita, antureita, GPS/IMU-reittejä, TOF-järjestelmää ja sisäisiä liitäntöjä. Neste voi päästä akun napoihin, USB-liitäntään, liittimiin ja piirilevyn alueille näkyvän sisäänpääsykohdan ulkopuolella. Säilytä valokuvat, lokit ja tapahtumien aikajärjestys. Keskeytä toistuvat käynnistysyritykset, jos laitteessa on kosteutta, muodonmuutoksia, palaneen hajua tai epänormaalia kuumenemista.
Korjaussuunnitelmassa erotellaan vahvistetut vauriot, uskottavat niihin liittyvät riskit ja alueet, joihin ei päästä käsiksi. Rajattu korjaus voi olla sopiva, jos rakenne on hyvässä kunnossa ja näyttö on vahvaa. Useiden osa-alueiden vauriot, korroosio, suuret rakennevauriot tai epävarmuus kameran ja emolevyn altistumisesta voivat puoltaa laajempaa kokoonpanovaihtoa tai dokumentoitua vaihtopäätöstä. Asiakas näkee vaihtoehtojen väliset erot ennen hyväksyntää.
Miten Reboot Hub hyödyntää piirilevyn havaintoja osto- tai korjauspäätöksessä?
Lähdemme liikkeelle asiakkaan huolesta ja selvitämme kaikki perustellut epäselvyydet: tarkan malliversion, piirilevyn version, oireen, tapahtumahistorian, tiedossa olevat ja tuntemattomat seikat, ehdotetut työt, osien alkuperän, aikataulun, testit ja kirjalliset ehdot. Sirun nimeä ei käytetä asiantuntemuksen osoituksena; se mainitaan vain, jos se auttaa tekemään päätöksen juuri kyseisestä laitteesta ja havainnot mahdollistavat rajatun johtopäätöksen.
Jos korjaus on parempi ratkaisu, tarjouksessa kerrotaan, miksi työn laajuus ja hyväksyntäsuunnitelma puoltavat sitä. Jos vaihto on parempi ratkaisu, vertailussa nimetään dokumentoitu, tarkasti yksilöity laite ja tarvikepaketti nimettömän mallilistauksen sijaan. Näin tekniset havainnot kytkeytyvät Reboot Hubin läpinäkyvään asiointipolkuun.
Mitä Mavic 3 Classicin hyväksyntätestissä on varmistettava?
Varmista, että ilma-alus, ohjain, akut ja lisävarusteet vastaavat huollon vastaanottotietoja. Selvitä alkuperäinen huolenaihe ja tarkista sitten yksittäiskameran kuva ja tallennus, gimbaalin käynnistyminen ja vakautus, E2-kameratoiminnot, P1-yhteys, ohjaimet, E1E-lennonohjaustoiminnot, IMU/GPS/kompassi, näköjärjestelmä ja TOF, lataus, propulsio sekä vaiheittain toteutettava hallittu lento. Lisää myös muiden asiaan liittyvien järjestelmien testejä, jos laitteen avaaminen, osiin käsiksi pääseminen tai isku on voinut vaikuttaa niiden toimintaan.
Luovutusasiakirjassa luetellaan kirjalliset havainnot, tunnetut ja tuntemattomat seikat, osien alkuperä, testit ja jäljellä olevat huomiot. Siinä erotetaan tarjouksen hyväksymisen jälkeiset 1–3 arkipäivää kuljetuksesta sekä 30 päivän korjaustakuu erillisestä 180 päivän tuotetakuusta. Asiakas saa dokumentaation juuri kyseisestä Classic-laitteesta, ei yleistä Mavic-mallia koskevaa päätelmää.
Keep exploring
Further reading
From Reboot Hub Chronicle
From Drone-oppaat