Support och lärande / Gren i modul 8
Symtom, belägg och diagnos
Innan den här lektionen: Dokumentera det exakta symtomet och avbryt om konstruktionen, batteriet, vätska eller strömförande hårdvara kan innebära en säkerhetsrisk.
Det här får du lära dig
- Skilja det synliga symtomet från de funktionsområden som kan orsaka det.
- Använda modellspecifik reparationserfarenhet utan att dra slutsatsen att ett enskilt fall bevisar ett generellt fel.
- Gå från problem till skriftliga undersökningsresultat, godkännande och underlag för stegvis acceptans av reparationsresultatet.
Diagnos av Mini 4 Pro:s delsystem
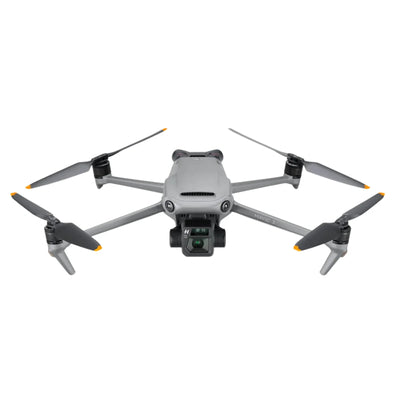
DJI Mini 4 Pro är kompakt, men felen kan ändå beröra flera separata system: bearbetning på huvudkortet, ESC och motorer, främre och bakre visionssystem, nedåtriktat visionssystem, styrning av gimbal och kamera, laddning, batterikommunikation och trådlös överföring. Den här guiden ersätter gamla genvägar med fasta priser med en modellspecifik vägledning som visar vad du bör inspektera, vad ett symtom inte bevisar och vad en tillförlitlig återrapport efter reparation bör innehålla.
Snabbt svar
Koppla varningen till Mini 4 Pro:s arkitektur innan du väljer reparation
Identifiera den exakta drönaren, kortrevisionen, handkontrollen och batteriet. Spara varningen och händelsehistoriken och skilj sedan åt beteendet hos strömförsörjning, framdrivning, visionssystem, gimbal, bild, laddning och länk. I Mini 4 Pro-utbildningen identifieras funktionerna E1E, E3T, LCPU, Charger, MCU, S2, DDR och WIFI/BT i huvudkortets arkitektur. Dessa beteckningar vägleder diagnosen, men bevisar inte vilket chip som har gått sönder utan mätningar i det enskilda fallet.
DJI Mini 4 Pro · uppskattade reparationskostnader för modellserien per åtgärd
Varje belopp i USD är en historisk uppskattning på serienivå för den angivna reparationsåtgärden, inte en offert för just den här drönaren. Diagnosen avgör vilka delar, vilket arbete, vilken kalibrering och vilka tester som behövs.
| Reparationsåtgärd | Uppskattat intervall i USD | När den kan vara aktuell |
|---|---|---|
| Ribbon-/flexkabel | $35-$56 | Kamerasignal, gimbaltippning, bildbortfall eller kabeldragning som skadats vid en stöt. |
| Komplett gimbalmodul | $140-$196 | Skador på kamera, objektiv, motor eller stabilisering som går utöver en ren kabelreparation. |
| ESC-modul/-kort | $49-$63 | Varningar om framdrivning, fel i motorstyrningen, vattenexponering eller skador på ESC-steget. |
| Byte av motorarm | $42-$56 | Strukturella skador på en arm, gångjärn, landningspunkt, skal eller motorfäste. |
| Huvudkort (reparation på chipnivå) | $105-$126 | Ett kortfel kan lokaliseras till komponentnivå innan hela kortet byts ut. |
| Byte av komplett kort | $210 | Kortet går inte att återställa fysiskt, eller reparation på komponentnivå är inte praktisk. |
| IMU-sensor-/kalibreringsåtgärd | $35 | Upprepade kalibreringsförsök, avdrift, sensorfel eller instabil flyghållning behöver diagnostiseras. |
| Batterihanteringskort | $42-$56 | Fel i laddning, balansering, BMS eller batteriets strömförsörjning behöver diagnostiseras. |
Vilka belägg bör dokumenteras innan kunden agerar?
Hur kartlägger erfarenhet från reparationsbänken felområden?
Vad visar Mini 4 Pro-kärnkretskortets översikt för en reparatör?
Modellspecifik utbildning identifierar E1E som en plattform för flygkontroll, E3T som en kameraplattform, LCPU kopplad till STM-styrning av objektivet och insamling för temperaturkompensering, en Charger-funktion för USB-laddning, en MCU som omfattar funktioner för flygkontroll, gimbal och laddning, S2 för drift och trådlös överföring, DDR för program- och tillfälliga data samt WIFI/BT för kommunikation på korta avstånd. Den här arkitekturen förklarar varför diagnosen ”huvudkort” är för ospecifik.
Ett kamerasymtom, ett laddningssymtom och ett anslutningssymtom kan finnas i samma fysiska enhet men tillhöra olika funktionsområden. Rätt åtgärd är att dokumentera det exakta beteendet och kortrevisionen och sedan bekräfta det lokala diagnosresultatet. Reboot Hub kan uppge ett exakt chip-ID eller komponentresultat från en daterad reparation av ett enskilt exemplar, men det innebär inte att en offentlig reparationsmetod för kretskortet är godkänd eller bevisar att samma komponent orsakade varningen på en annan drönare.

Hur bör ett klagomål om att Mini 4 Pro inte startar eller laddar delas upp?
Dokumentera exakt batteri, fysiskt skick, spärr, kontakter, USB-C-portens skick, vilken laddare och kabel som stöds, LED-beteende och appvarning. Ta reda på om problemet gäller att drönaren inte reagerar, inte laddar, har en intermittent anslutning, blir varm, har kommunikationsproblem eller bara uppträder med ett visst batteri. Drönarens Charger-funktion och batteriets egen styrning är separata delar, så varken batteripaketet eller kärnkretskortet bör pekas ut utifrån en enda observation.
Avbryt vid svullnad, deformation, spår av vätska, skadade poler, lukt eller onormal värme. En professionell diagnos kan sedan skilja mellan batteripaketet, kontakterna, drönarens kontakt, USB-porten, laddningsvägen och kretskortets funktionsområde. Kostnadsförslaget anger vilken del det finns belägg för och om den säkrare åtgärden är att byta batteri, reparera kontakten lokalt, reparera en komponent eller utföra ett mer omfattande kretskortsarbete.
Vad skiljer en motorvarning på Mini 4 Pro från ett ESC-fel?
Kontrollera propellrarnas skick, att motorerna kan rotera fritt när strömmen säkert är frånkopplad, skräp, stötar, motorfäste, armarnas geometri, ledningar och kontakter. Utbildningen pekar ut ett separat ESC-kort i drönaren, men varningskedjan omfattar också motor, kabelhärva, drivkomponenter, strömåterkoppling, styrsignal och strömförsörjning. Dokumentera den berörda kanalen och jämför beläggen i stället för att anta att den dyraste enheten har gått sönder.
Ett kretskortsspecifikt diagnosresultat kan ange en MOSFET, drivkrets eller avkänningskomponent när mätningar och kortrevision har dokumenterats. Resultatet är användbar reparationskunskap, inte en generell instruktion om vad som ska bytas ut. Efter reparationen jämförs kanaler, temperatur och kommandobeteende. Gå sedan vidare genom kontrollerade steg för framdrivning och flygning, men bara när alla tidigare kontroller är godkända.

Hur diagnostiseras varningar från framåt-, bakåt- och nedåtriktat visionssystem?
Anteckna exakt riktning, varning, ljusförhållanden, ytstruktur, smuts, kondens och drönarens lutning. Inspektera fönster, modulernas placering, fästen, kablage och området vid eventuell kollision. De framåt- och bakåtriktade visionsenheterna och det nedåtriktade visionssystemet ger olika observationer. Begränsningar vid svagt ljus eller låg ytstruktur är inte samma sak som ett kvarstående maskinvarufel under kontrollerade förhållanden.
Tolkningen av kalibreringen bör göras efter fysiska kontroller och kontroll av anslutningar. Kalibrering ska inte användas för att dölja en förskjuten modul eller ett skadat fäste. Den skriftliga bedömningen ska ange om underlaget pekar på miljöpåverkan, mekanik, anslutning, modul eller huvudkort. Vid godkännandet ska de berörda riktningarna testas under dokumenterade förhållanden. Påstå inte att en enda hovring bevisar att alla automatiserade funktioner fungerar.
Vad bör kontrolleras när gimbalen rör sig men bilden uteblir?
Skilj gimbalens mekanik från kamera och bildbehandling. Observera uppstarten utan att tvinga en axel. Inspektera dämpare, ram, axlarnas rörelsefrihet, bandkablarnas dragning och anslutningar. Dokumentera sedan livebild, fokus, inspelning och mediehantering. En centrerad gimbal kan fortfarande ha ett fel i kameran eller bildbehandlingen, och en svart bild bevisar inte att alla axelmotorer eller dämpare behöver bytas ut.
Kameradomänen E3T, LCPU:s roll för objektivstyrning, MCU:ns gimbalfunktioner, bandkablarnas dragning och kameraenheten är olika möjliga felkällor. En professionell rapport anger var den bekräftade felgränsen går och, när det är relevant, kortrevisionen. Efter reparationen ska stabilisering, fokus, bild, inspelning och eventuella relevanta lägen från det ursprungliga felet valideras och dokumenteras var för sig.

Hur skiljer man problem med handkontrollen eller överföringen från problem med drönaren?
Identifiera handkontrollen, parkopplingsstatus, antenner, kabel- eller skärmsammanhang, firmwarekoppling och plats. Skilj mellan misslyckad parkoppling, intermittent styrning, telemetriförlust, bildstörningar och appbeteende. Anteckna om problemet följer en viss handkontroll, plats, orientering eller status hos drönaren. Använd inte den angivna räckvidden som reparationstest eller garanti.
S2 och relaterade trådlösa funktioner i arkitekturen hjälper till att ringa in området, men antenner, kontakter, strömstabilitet, styrenhet och omgivning är separata faktorer. En återlämnad drönare bör visa stabil parkoppling som stöds av modellen samt stabil styrning, telemetri och bildöverföring under de angivna förhållandena. Om störningar eller intermittent funktion inte kunde återskapas ska den osäkerheten finnas kvar i den skriftliga överlämningen.
Vilka underlag är viktiga efter en stöt eller vätskeexponering på Mini 4 Pro?
Dokumentera händelsen och undvik upprepade omstarter om vätska eller en allvarlig stöt misstänks. Kontrollera skal, armar, motorfästen, gimbalstöd, batterifack, kontakter, kablage och synliga indikatorer. Den kompakta konstruktionen kan överföra kraft mellan delar, och fukt kan nå anslutningar längre in än den synliga inträngningspunkten. Ett oskadat yttre eller en lyckad start utesluter inte dolda risker.
Diagnosen bör skilja mellan bekräftade skador, trovärdiga risker i närliggande delar och områden som inte går att komma åt. Reparation av en enskild kontakt eller komponent kan vara lämplig när skadan är avgränsad; strukturella skador, korrosion eller skador inom flera områden kan i stället motivera byte av en komplett komponentmodul. Reboot Hub redovisar för kunden vad som är känt och okänt före godkännande, tillsammans med de föreslagna testerna.

Vad bör ingå i ett funktionstest efter reparation av Mini 4 Pro?
Modellspecifik utbildning bygger på sammankopplade tester snarare än en enda påslagning: maskinvaruanslutningar, gimbalens rörelser i flera riktningar och motorernas funktion, parkoppling med styrenheten, varningar, bild och inspelning, kompass- och IMU-funktioner, batterikontroll och kontrollerad flygning. Den exakta ordningen beror på arbetet och säkerhetsläget, men principen är densamma: åtgärda det ursprungliga symtomet och närliggande system som påverkats av åtkomst eller byte.
Överlämningen dokumenterar den exakta drönaren, arbetet, delarnas ursprung, tester och återstående observationer. Den skiljer också servicetid från frakt och en reparationsgaranti från en produktgaranti. Underlaget hjälper kunden att välja reparation, byte eller fortsatt uppföljning utan att förlita sig på en inaktuell prislista med fasta priser eller dramatiska påståenden om de vanligaste felen.
Keep exploring
Further reading
From Reboot Hub Chronicle
From Drönarguider