Support och lärande / gren till modul 8
Symtom, underlag och diagnos
Innan lektionen: Bevara det exakta symtomet och avbryt om konstruktionen, batteriet, vätska eller strömsatt hårdvara kan vara osäker.
Det här får du lära dig
- Skilja det synliga symtomet från de funktionella områden som kan orsaka det.
- Använda reparationskunskap som är avgränsad till modell och kretskort utan att göra ett enskilt fall till en generell regel.
- Gå från kundens problem till skriftliga fynd, godkännande och stegvis underlag för acceptanstest.
Diagnos av Mavic 3 Classic, avgränsad till kretskort
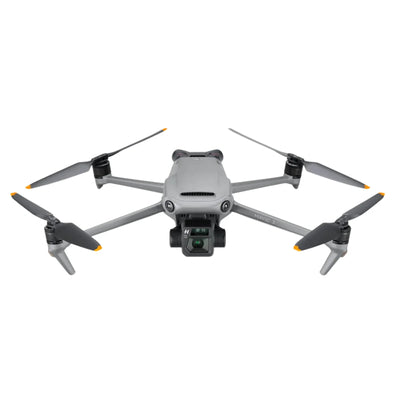
Mavic 3 Classic har en Hasselblad-kamera på 4/3 tum, inte den dubbla kameran i Mavic 3 eller kameraklustret med tre kameror i Mavic 3 Pro. Den synliga skillnaden måste beaktas vid alla beslut om kamera, gimbal och delar. Reparationsarkitekturen har också ovanligt användbara avgränsningar på kretskortsnivå: utbildningsmaterialet identifierar ICM40609D för IMU, UBX-M8030 för GPS, OPT3101 i den nedåtriktade TOF-banan, SPD1178D-enheter och AON7544-strömkomponenter i ESC-designen. Dessa beteckningar är värdefulla endast när de kopplas till den dokumenterade kretskortsrevisionen och underlaget från det enskilda ärendet.
Snabbt svar
Använd exakta kretskortsområden för att ringa in felet utan att göra en komponent till en generell lösning
Bekräfta att det är en Classic med en kamera. Kontrollera kretskortsrevisionen, fjärrkontrollen, batteriet, händelsehistoriken och den exakta varningen. Skilj mellan kamerans och gimbalens E2-styrning, flygstyrning och sensorer i E1E, bildöverföring i P1, strömhantering, lagring, GPS/IMU/TOF, ESC och yttre konstruktion. Reboot Hub kan redovisa ett bekräftat chip- eller komponentfynd, men kunden får skriftlig information om kända och okända förhållanden, föreslaget arbete och plan för acceptanstest.
DJI Mavic 3 Classic · uppskattade kostnader för olika reparationsalternativ
Varje belopp i USD är en historisk uppskattning på serienivå för det angivna reparationsalternativet, inte en offert för just den här drönaren. Diagnosen avgör vilka delar, vilket arbete, vilken kalibrering och vilka tester som behövs.
| Reparationsalternativ | Uppskattat intervall i USD | När det kan vara aktuellt |
|---|---|---|
| Flexkabel | $60-$96 | Kamerasignal, gimbalens lutning, bildbortfall eller kabeldragning som skadats vid en stöt. |
| Komplett gimbalmodul | $240-$336 | Skador på kamera, objektiv, motor eller stabilisering som inte kan åtgärdas genom att bara byta kabeln. |
| ESC-modul / kretskort | $84-$108 | Varningar om framdrivningen, fel i motorstyrningen, väta eller skador i ESC-steget. |
| Byte av motorarm | $72-$96 | Strukturella skador på en arm, gångjärn, landningspunkt, skal eller motorfäste. |
| Huvudkort (reparation på komponentnivå) | $180-$216 | Ett fel på kortet kan isoleras till komponentnivå innan hela kortet byts ut. |
| Byte av komplett kort | $360 | Kortet går inte att återställa fysiskt eller så är reparation på komponentnivå inte praktisk. |
| IMU-sensor / kalibreringsalternativ | $60 | Upprepade kalibreringsförsök, avdrift, sensorfel eller instabil orientering i luften kräver diagnos. |
| Batterihanteringskort | $72-$96 | Fel i laddning, balansering, BMS eller batteriets strömförsörjning kräver diagnos. |
Vilka underlag bör samlas in innan kunden agerar?
Hur hjälper erfarenhet från reparationsbänken till att kartlägga felområden?
Hur identifierar du Mavic 3 Classic korrekt?
Börja med produktetiketten och nosen. Classic har en Hasselblad-kamera på 4/3 tum, medan andra Mavic 3-varianter har andra kamerauppsättningar med flera kameror. Fotografera drönaren, kamera- och gimbalenheten, fjärrkontrollen, batteriet, identifieringsuppgifterna och synligt skick innan arbetet påbörjas. Beskriv inte en kamera- eller gimbal-del som kompatibel med Mavic 3 utan att först bekräfta exakt variant och revision.
Uppgifter om varianten förhindrar att arbetets omfattning glider iväg. Kunden ska se Classic i mottagningsunderlaget, offerten, reservdelsraden och planen för godkännande. Om en observation av ett kretskort eller chip används ska kortets fysiska revision och underlaget från ärendet dokumenteras. En komponent som förekommer på en utbildningskarta över ett kretskort ska inte utlovas för alla produktionsrevisioner utan bekräftelse.

Vad betyder E2, E1E och P1 vid felsökning?
Den granskade Classic-kortarkitekturen anger E2 för gimbalkontroll, kamerafunktioner och Wi-Fi; E1E för flygkontroll, inklusive hinderundvikande med synsensorer, höjd, TOF, GPS, ADS-B, fyllnadsljus och fläkt; och P1 för bildöverföring. PMIC hanterar modulernas strömförsörjning, DDR stöder drift och datacache, och EMMC lagrar modulernas fasta programvara. Det här är funktionella gränser, inte en genväg till att byta hela huvudkortet.
En användbar felsökning tar reda på vilken domän som faktiskt inte fungerar. En fungerande livebild tillsammans med tecken på instabil flygning pekar i en annan riktning än en stabil drönare utan bildöverföring, och båda skiljer sig från total strömlöshet. Den skriftliga bedömningen ska ange det återskapade symtomet, observationerna som stöder det och kvarstående osäkerhet mellan domäner innan ett förslag på kortnivå läggs fram.
När kan ICM40609D, UBX-M8030 och OPT3101 nämnas offentligt?
Classic-reparationsdokumentationen identifierar ICM40609D i IMU-kretsen, UBX-M8030 i GPS-kretsen och OPT3101 i den nedåtriktade TOF-kretsen för den dokumenterade kortdesignen. De exakta namnen kan hjälpa en erfaren läsare att förstå arkitekturen. De blir en slutsats om reparationen först när samma modell och kortrevision har bekräftats och mätningar eller komponentbyten styrker underlaget för det enskilda ärendet.
En IMU-varning bevisar inte att själva ICM40609D har gått sönder. En GPS-fördröjning bevisar inte att UBX-M8030 är defekt. En varning om höjd eller TOF bevisar inte att OPT3101 är orsaken. Anslutningar, strömförsörjning, kringkomponenter, föroreningar, justering, omgivning och signalbehandling kan ge överlappande symptom. Reboot Hub redovisar den bekräftade avgränsningen och markerar hypoteser separat.

Hur bör laddningsproblem och problem med utebliven ström delas upp?
Dokumentera batteriidentitet, spärr, kontakter, laddare, kabel, strömkälla, LED- och appbeteende, USB-respons och onormal värme. Arkitekturen omfattar laddningsstyrning via PD/PPS, en USB-switch, PMIC-styrda strömdomäner, DDR och EMMC. En mekaniskt skadad port, ett problem med batterikommunikationen, utebliven laddning och att flygplanet inte startar är olika felsökningsgrenar, även om kunden upptäckte dem samtidigt.
Avbryt vid svullnad, tecken på vätska, bränd lukt, deformation eller onormal värme. Bänktestresultaten bör ange om underlaget pekar mot batteriet, ingången eller kontaktsidan, laddningsstyrningen, reglerad strömförsörjning eller en nedströms strömdomän. Det är användbart att publicera kretskortets arkitektur; att utifrån ett enda symptom med utebliven ström föreslå ett universellt chipbyte vore det inte.
Vad kräver en IMU-, GPS- eller TOF-varning?
Spara den exakta varningen, loggar, stöthistorik, omgivning, ljusförhållanden, underlag och uppgifter om huruvida problemet återkommer under lämpliga förhållanden. Classic kopplar samman IMU, GPS, främre avkänning, nedåtriktad TOF och andra flygkontrollfunktioner via E1E, men varje sensorslinga och anslutning behöver fortfarande eget underlag. Inspektera yttre fönster och struktur utan att föra in något i öppningar eller tvinga fram en kalibrering som universallösning.
En slutförd kalibrering enligt anvisningarna kan vara ett testresultat, men bevisar inte att alla sensorer och huvudkortet fungerar. Rapporten bör skilja mellan hypoteser om begränsningar i omgivningen, föroreningar, justering, kontakt, modul, strömförsörjning och signalbehandling. Godkännandet måste återskapa kundens krav på positionering och avkänning under dokumenterade förhållanden.

Hur bör underlag om SPD1178D och AON7544 i ESC:n användas?
Den dokumenterade kartläggningen av Classic ESC-kortet identifierar två SPD1178D-enheter och tjugofyra AON7544-strömenheter i den revisionen. Arkitekturen förklarar varför underlag om framdrivningen omfattar styrning, effektsteg, motorer, kablage och struktur. Dokumentera vilket hörn som berörs, varningen, propellern, motorns känsla, armens geometri, stötens riktning, onormal värme och om problemet följer en viss kanal.
Dra inte slutsatsen att en AON7544 eller SPD1178D har gått sönder bara för att en motor har stannat. Slutsatsen måste stödjas av mätningar i det enskilda fallet och den exakta kortrevisionen. Rapporten till kunden kan vid behov ange vilken enhet som har bekräftats, samtidigt som den beskriver risker för intilliggande komponenter och framdrivningstesterna efter reparationen. Offentligt innehåll får aldrig bli en osäker procedur för komponentbyte.
Hur skiljer man mellan kamera, gimbal och bildöverföring?
Spara en originalfil och dokumentera livebild, fokus, bildartefakter, inspelning, initiering av gimbalen, axelrörelser, horisont och P1-överföringens beteende. Svart bild, dålig skärpa, instabil gimbal, skadad inspelning och avbrott i länken berör olika lager för kamera, styrning, lagring och överföring. Mavic 3 Classic med en kamera får inte omfattas av test- eller bytesantaganden för Pro-modellens trippelkamera.
Den skriftliga bedömningen anger om underlaget stöder ett fel i kamerautgången, gimbalens mekanik eller återkoppling, anslutningen, E2-styrningen, lagringen, P1-överföringen eller förhållanden som rör fjärrkontrollen. Om felet inte kan återskapas ska den begränsningen framgå. Godkännandet omfattar bild, inspelning, stabilisering och länk som separata resultat.

Vad förändras efter en stöt eller vätskeexponering?
En stöt kan påverka kamera- och gimbalenheten, armar, motorer, sensorer, GPS/IMU-banor, TOF och interna anslutningar i samma händelse. Vätska kan nå batterikontakter, USB, kontaktdon och kortområden bortom den synliga inträngningspunkten. Spara foton, loggar och händelseförlopp och avbryt upprepade strömcykler om det finns fukt, deformation, bränd lukt eller onormal värme.
Reparationsplanen skiljer mellan bekräftade skador, trovärdiga risker för närliggande delar och områden som inte går att komma åt. En avgränsad reparation kan vara lämplig när konstruktionen är stabil och underlaget är starkt. Skador inom flera områden, korrosion, omfattande strukturella skador eller osäker exponering av kamera och huvudkort kan tala för byte av en större enhet eller ett dokumenterat beslut om ersättning. Kunden får se avvägningen före godkännande.
Hur omsätter Reboot Hub kortunderlag i ett köp- eller reparationsbeslut?
Vi utgår från kundens fråga och undanröjer varje rimligt tvivel: exakt variant, kortrevision, symptom, händelsehistorik, kända och okända uppgifter, föreslaget arbete, delarnas ursprung, tidsplan, tester och skriftliga villkor. Ett chipnamn används inte för att signalera expertis; det tas bara med när det hjälper kunden att fatta beslut om den exakta enheten och underlaget är avgränsat.
Om reparation är det bättre alternativet förklarar offerten varför omfattningen och godkännandeplanen stöder det. Om byte är bättre identifierar jämförelsen ett specifikt, dokumenterat exemplar och tillhörande utrustningspaket, i stället för en anonym plattformsannons. På så sätt kopplas den tekniska kunskapen till en tydlig handlingsväg hos Reboot Hub.
Vad ska en godkännandekontroll för Mavic 3 Classic bekräfta?
Stäm av drönare, fjärrkontroll, batterier och tillbehör mot inlämningen. Åtgärda det ursprungliga problemet och kontrollera sedan bild och inspelning från den enda kameran, initiering och stabilisering av gimbalen, E2-kamerafunktioner, P1-länk, reglage, E1E-funktioner för flygstyrning, IMU/GPS/kompass, synsystem och TOF, laddning, framdrivning och en stegvis kontrollerad flygning. Lägg till närliggande tester där åtkomst eller en stöt kan ha påverkat dem.
Överlämningen listar skriftliga fynd, kända och okända punkter, reservdelarnas ursprung, tester och återstående observationer. Den skiljer mellan 1-3 arbetsdagar efter godkänd offert, transporttiden och den 30-dagars reparationsgarantin, som är separat från den fristående produktgarantin på 180 dagar. Kunden får dokumentation för den faktiska Classic-enheten, inte en generell slutsats om Mavic.
Keep exploring
Further reading
From Reboot Hub Chronicle
From Drönarguider