Diagnos av Enterprise-farkoster
Ett reparationsbeslut för DJI Matrice måste börja med exakt farkost, nyttolast, kontrollenhet, batterier, docka eller fältutrustning och uppdragskrav. Matrice 30, Matrice 300 RTK och Matrice 350 RTK har en gemensam Enterprise-roll, men de delar inte alla komponenter, gränssnitt eller godkännandetester. Den här guiden förvandlar en oro i flottan till en dokumenterad diagnostisk väg utan att behandla en varning som en reservdelsbeställning.
Snabbt svar
Identifiera hela Enterprise-systemet innan du diagnostiserar en enskild komponent
Registrera exakt Matrice-modell och revision, kontrollenhet, nyttolast, batteripar, laddutrustning, firmware-kontext, händelsehistorik och uppdragseffekt. Skilj underlag för farkost, nyttolast, positionering, länk och ström innan du godkänner arbete. Reboot Hub rapporterar bekräftade fynd, kvarstående risker, reparationsomfattning och tester inför återgång till drift skriftligt så att en operatör kan fatta ett operativt beslut, inte bara ett komponentbeslut.
DJI Matrice-serien · pris efter diagnos
Det finns inget validerat offentligt prisintervall för den här modellen. Dela dess skick, fel och foton för att få en skriftlig offert.
Vilka bevis bör dokumenteras innan kunden agerar?
Hur används erfarenhet från reparationsarbete för att kartlägga olika felområden?
Vilket Matrice-system är det egentligen som repareras?
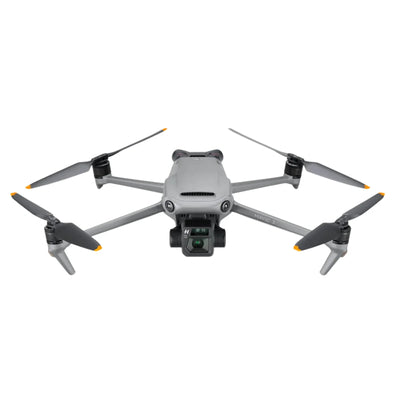
Börja med produktetiketten och det fysiska systemet. Matrice 30 och Matrice 30T är kompakta integrerade Enterprise-luftfartyg; Matrice 300 RTK och Matrice 350 RTK stöder modulära nyttolastkonfigurationer och olika arbetsflöden i flottan. Registrera exakt vilket luftfartyg, vilken kontrollenhet, nyttolast, RTK-kontext, batterimodell, laddutrustning och vilka tillbehör som kom in. Ett familjenamn är inte ett kompatibilitetsbesked, och en utbytesenhet kan inte godkännas bara för att den beskrivs som Matrice-kompatibel.
Dokumentation av konfigurationen skyddar också kunden mot att omfattningen glider. Fotografera det intakta paketet, identifierare, portar, fästen, batterifack och synligt skick före demontering. Notera eventuella saknade komponenter och om felet uppträder med en viss nyttolast, ett visst batteripar eller en viss kontrollenhet. Ett artikelnummer för det enskilda ärendet, en chipidentifierare eller ett uppmätt värde kan anges när det hör till den dokumenterade modellen och kortrevisionen; det får inte generaliseras till hela Matrice-familjen.
Hur ska en strömlös enhet eller en batterivarning delas upp?
Behandla ett strömlöst tillfälle som en kedja: batteripar, spärr och kontakter, kommunikation, laddarens historik, luftfartygets ingångsväg, reglerade strömdomäner och det system som begär ström. Jämför endast med fungerande utrustning som stöds när exakt modell och säkerhetsförhållanden tillåter det. Registrera LED- och appbeteende, temperatur, fysiska skador och om problemet följer ett batteri, ett fack eller luftfartyget. Avbryt vid svullnad, tecken på vätska, bränd lukt, deformation eller onormal värme.
Driftstopp inom Enterprise kan fresta ett team att gå direkt på ett kärnkort, men en kontakt, kabelstam, laddare, samspelet mellan batteriet och systemet eller ett lokalt effektsteg kan ge liknande symtom. Bänkdiagnos bör ange vilken gräns som testades och vad som fortfarande är okänt. Den bör aldrig publicera serviceförfaranden för strömförsörjda kort. Kunden får en reparations- eller utbytesrekommendation kopplad till uppmätta bevis, delens härkomst och kostnaden för verksamheten till följd av kvarstående risker i strömförsörjningen.
Vad skiljer fel i framdrivning, arm och ESC?
En framdrivningsvarning kan involvera en propeller, motor, lager, kabelväg, kontakt, drivkanal, strömåterkoppling, kommandoväg eller strukturell inriktning. Inspektera hela lastvägen från propeller och motorfäste genom arm, gångjärn eller ram. Jämför kanaler och dokumentera spår efter slag eller kollision innan varningen tillskrivs en ESC. En luftfarkost som ser rak ut i vila kan ändå ha skador på inriktning, kabelstam eller kontakter efter en belastningshändelse.
För Matrice-luftfarkoster sträcker sig konsekvenserna för uppdrag och nyttolast längre än till ett enskilt motorbyte. Den skriftliga omfattningen bör ange om arbetet är mekaniskt, elektriskt, strukturellt eller kombinerat, och om den berörda enheten kan valideras till den uppdragsstandard som krävs. Ett bekräftat MOSFET- eller drivkretsfynd på en daterad kortrevision kan redovisas som reparationserfarenhet, men det är bevis för just det kortet och den händelsen snarare än en universallösning för varje motorvarning.

Hur skiljs RTK-, GNSS-, kompass- och IMU-problem åt?
Positioneringsfel måste reproduceras med omgivningen dokumenterad. Byggnader, fordon, kraftutrustning, magnetiskt material, fri sikt mot himlen och förhållandena kring korrigeringstjänsten kan påverka observationer utan att bevisa ett fel på luftfarkosten. Fånga den exakta varningen och jämför GNSS-inhämtning, RTK-status, kurskonsistens, IMU-status och uppdragspåverkan. En kalibreringsbegäran är ett testresultat att tolka, inte ett tillstånd att dölja spår efter slag eller kollision eller skador på hårdvaran.
För arbetsflöden med Matrice 300 RTK och Matrice 350 RTK är positionering en del av en större kedja som omfattar antenner, moduler, kontakter, kärnprocessning, styrenhetsdata och uppdragsinställning. Diagnosen bör visa vilka delar av kedjan som observerades. Om problemet bekräftas ligga i en lokal komponent eller en viss del av kretskortet ska den exakta konfigurationen och testgränsen redovisas. Kontrollen före återlämning måste verifiera att positioneringen fungerar stabilt i en lämplig kontrollerad miljö innan en uppdragsägare accepterar luftfarkosten.
När ligger felet i nyttolasten snarare än i luftfarkosten?
Dokumentera nyttolastmodell, fäste, låsläge, kontaktstatus, uppstartsbeteende, bild, inspelning, stabilisering och styrfunktioner. Avgör om problemet följer nyttolasten, luftfarkostens port eller en viss konfiguration. Tvinga inte ett fäste och koppla inte upprepade gånger in en instabil anslutning. Böjda anslutningsgränssnitt, föroreningar, slag eller kollisioner, fukt och tidigare reparationer kan påverka både mekanisk passning och databeteende.
Matrice-nyttolastdiagnos är starkast när bevis för luftfarkost och nyttolast hålls åtskilda. Ett kamera-, gimbal- eller gränssnittsfel på nyttolastsidan bör inte säljas som reparation av luftfarkostens kärnkort, och ett portfel på luftfarkosten bör inte döljas genom att byta nyttolaster. Offerten anger den felande gränsen, föreslaget enhets- eller komponentarbete, eventuella kalibreringsberoenden och de nyttolastfunktioner som kommer att demonstreras efter reparationen.
Hur bör varningar från syn och hinderdetektering testas?
Dokumentera vilken riktning och sensorgrupp som rapporterar varningen, samt yta, belysning, nedsmutsning, väder och luftfartygets orientering i förhållande till horisonten. Rengör endast med stödda, icke-skadliga metoder och inspektera fönster, fästen, kabelstammar och omgivande struktur. En varning som uppträder vid låg textur, bländning eller olämpligt ljus skiljer sig från en som kvarstår under kontrollerade förhållanden. En stöt kan ändra inriktningen utan att det syns någon uppenbar yttre skada.
Acceptanstestet bör inledas med säkra observationer på marken, en kalibreringsstatus som stöds och enhetlig sensorrapportering, och därefter fortskrida endast när luftfartyget är lämpligt. Det får inte hävdas att en lyckad svävning bevisar alla riktningssensorer eller automatiska uppdragsfunktioner. För flottanvändning ska den testade miljön, de funktioner som provats och eventuella förhållanden som inte kunde återskapas anges, så att operatören förstår bevisningens gränser.
Vilken bevisning hör till diagnos av kontrollenhet och överföring?
Identifiera parkopplingen mellan kontrollenhet och luftfartyg, antenner, kabel- eller nätverkssammanhang, firmware-relation och driftsmiljö. Skilj på misslyckad parkoppling, intermittent telemetri, bildbortfall, styrvarning och miljöstörning. Anteckna om problemet följer en viss kontrollenhet, en viss plats, en viss nyttolast eller luftfartyget. Använd inte den angivna räckvidden som mål vid bänktest eller som ett löfte om räckvidden på en faktisk användningsplats.
En länkreparation bör godkännas genom stegvisa kontroller som omfattar stabil parkoppling, telemetri, styrrespons, bild där det är tillämpligt och de uppdragsfunktioner som är relevanta för kunden. Om fyndet gäller en kontakt, antennväg, radioenhet eller en kretskortskomponent ska protokollet ange exakt modell och kortrevision. Om störning inte kan uteslutas måste den osäkerheten förbli synlig i stället för att omvandlas till en obefogad hårdvaruslutsats.
Vad gör ett beslut att åter ta en Matrice i drift trovärdigt?
Acceptansen börjar med det ursprungliga problemet och kontrollerar därefter angränsande system som påverkas av åtkomst, stöt eller utbyte. Matcha det returnerade luftfartyget, nyttolasten, kontrollenheten, batterierna och tillbehören mot mottagningsprotokollet. Bekräfta hårdvarulänkar, varningar, strömbeteende, gimbal- eller nyttolastfunktioner, positionering, framdrivningsobservationer och kontrollerad flygning endast när det är säkert och lämpligt. En uppdragsspecifik funktion bör ingå när den var en del av den godkända omfattningen.
Överlämningen bör skilja på ett reparerat fel och ett luftfartyg som godkänts för alla uppdrag. Reboot Hub tillhandahåller skriftliga fynd, delarnas härkomst, tester, kvarstående observationer och garantiomfattning. Flottansvariga kan då avgöra om systemet ska återgå i drift, begränsas till en definierad roll, behållas som reserv eller bytas ut. Den transparenta beslutsvägen är mer värdefull än en generisk reparationsetikett.
Keep exploring
Further reading
From Reboot Hub Chronicle
From Drönarguider