Caminho de reparação específico do modelo Mavic 3
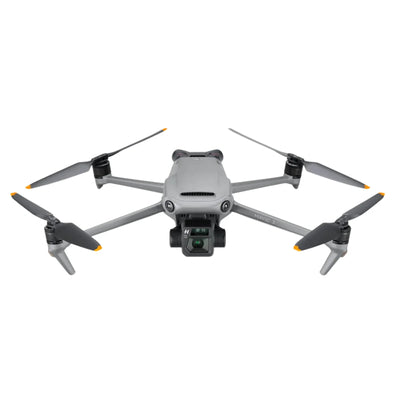
Um aviso no Mavic 3 é um sintoma, não uma lista de peças. O drone combina uma placa central, caminhos separados de alimentação e propulsão, posicionamento e sensores inerciais, visão multidirecional, sistemas de gimbal-câmara e uma ligação de rádio. Este guia mostra como preservar evidências, isolar a área afetada e decidir entre reparação de componente, substituição de um conjunto de componentes ou escolha de um drone de substituição devidamente documentado.
Resposta rápida
Confirme a variante do Mavic 3 e os limites do sintoma antes de pedir peças
Registe se o drone é Mavic 3, Mavic 3 Cine, Mavic 3 Classic ou outra variante da família, depois registe o aviso exato, o histórico de eventos, o comando e a bateria utilizados, o comportamento da câmara e as funções afetadas. Teste a partir de evidências externas seguras para verificação controlada de sub-sistemas. Reboot Hub fornece conclusões por escrito e itens conhecidos e desconhecidos antes da aprovação, em vez de anexar um preço fixo ou diagnóstico universal de componente a um aviso.
DJI Mavic 3 · estimativas de reparação da série por via de intervenção
Cada valor em USD é uma estimativa histórica ao nível da série para a via de reparação listada, não sendo um orçamento para este drone em concreto. O diagnóstico determina as peças, mão de obra, calibração e testes necessários.
| Via de reparação | Intervalo estimado em USD | Quando considerar |
|---|---|---|
| Cabo ribbon / flex | $60-$96 | Sinal da câmara, inclinação do gimbal, perda de imagem ou encaminhamento de cabos danificado por impacto. |
| Módulo de gimbal completo | $240-$336 | Danos na câmara, lente, motor ou estabilização que excedam a reparação apenas do cabo. |
| Módulo / placa ESC | $84-$108 | Avisos de propulsão, falhas no controlo do motor, exposição à água ou danos no estágio ESC. |
| Substituição do braço do motor | $72-$96 | Danos estruturais envolvendo um braço, dobradiça, ponto de aterragem, corpo ou suporte do motor. |
| Placa principal (nível de chip) | $180-$216 | Uma falha na placa pode ser isolada ao nível do componente antes da substituição total da placa. |
| Substituição completa da placa | $360 | A placa está fisicamente irrecuperável ou a reparação ao nível do componente não é prática. |
| Sensor IMU / via de calibração | $60 | Ciclos de calibração, deriva, erros de sensor ou atitude instável que requerem diagnóstico. |
| Placa de gestão da bateria | $72-$96 | Falhas de carregamento, balanceamento, BMS ou na via de alimentação da bateria que requerem diagnóstico. |
Que evidências devem ser capturadas antes de o cliente agir?
Como é que a experiência de bancada de reparação mapeia os domínios de falha?
Qual a variante e o kit do Mavic 3 que estão na bancada?
Leia a identidade do drone e registe a configuração da câmara, o contexto do armazenamento interno quando relevante, o modelo do controlador, baterias, carregador, filtros e acessórios fornecidos. Nomes semelhantes não tornam todos os gimbals, câmaras, placas ou controladores intercambiáveis. Fotografe o drone, o gimbal, as bases dos braços, a baía da bateria, as portas e o kit antes do trabalho. Se o vendedor ou proprietário reportar uma reparação anterior, pergunte qual o conjunto que foi alterado e se houve alguma calibração ou emparelhamento posterior.
O registo de receção estabelece, de forma duradoura, os limites do que se pode comprovar. Um caso datado pode nomear um chip, conector, MOSFET ou linha de tensão medida quando o modelo exato e a revisão da placa são registados. Essa experiência de reparação é valiosa e pode ser publicada, mas não pode tornar-se uma instrução universal para todos os avisos do Mavic 3. A proveniência desconhecida ou o histórico em falta devem constar nas conclusões escritas, em vez de serem preenchidos com uma suposição confiante.
Como é investigada uma queixa de falta de alimentação no Mavic 3?
Comece com a identidade do pack, condição física, trinco, terminais, histórico do carregador e provas da aplicação suportada. Registe se o drone não dá qualquer sinal de resposta, se reinicia, se aquece anormalmente ou se falha apenas com um pack. A placa principal não pode ser culpada até que a entrada da bateria, conectores, cablagens e domínios de alimentação regulados relevantes sejam separados. Interrompa qualquer avaliação quando houver inchaço, deformação, evidência de líquido, odor a queimado ou calor anormal.
O diagnóstico de alimentação deve progredir sob condições de serviço controladas e permanecer não procedimental em conteúdos públicos. O cliente precisa de saber o que o diagnóstico permitiu confirmar: substituição da bateria, trabalho no conector, reparação localizada ao nível dos componentes, reparação da placa principal ou comportamento intermitente não resolvido. O orçamento deve também explicar se os dados, o emparelhamento, a calibração ou sistemas adjacentes requerem validação após o trabalho aprovado.
O que separa um problema de motor de um problema de ESC?
Inspecione as hélices, o movimento do motor com a alimentação removida com segurança, a condição do eixo e do suporte, a geometria do braço, a cablagem e os conectores. Registe qual o canal que reporta o aviso e se existe impacto ou detritos. O domínio do ESC inclui componentes de acionamento, controlo, feedback de corrente e comportamento de alimentação, enquanto o motor e a cablagem permanecem separados. Um motor parado não identifica, por si só, um componente de alimentação em curto-circuito.
A experiência de reparação pode confirmar um MOSFET, driver ou componente de deteção específico numa revisão de placa. Publique isso como uma conclusão ao nível do caso com o modelo, sintoma e contexto de validação, e não como uma instrução para substituir a mesma peça em todos os drones. A aceitação pós-reparação compara canais, observa a temperatura e o comportamento dos comandos, e avança para propulsão controlada e verificações de voo apenas após a passagem dos controlos de segurança em terra.

Como devem ser separados os avisos de GPS, IMU e bússola?
Registe o local, a vista do céu, a presença de metal ou equipamento elétrico próximo, o texto do aviso, o comportamento do rumo e se o problema ocorreu após impacto, armazenamento, reparação ou atualização. O GPS, a bússola e a IMU desempenham funções diferentes, mesmo quando a aplicação apresenta um problema combinado de prontidão de voo. Inspecione os módulos relevantes, suportes, conectores e o alinhamento da estrutura antes de interpretar o comportamento da calibração. Um pedido de calibração é uma evidência, não a prova de que a calibração seja a causa.
O material de reparação específico do modelo apresenta o GPS e a IMU como limites funcionais distintos ligados ao drone. Um defeito na placa principal pode afetar a informação de navegação, mas um módulo local, uma cablagem, o percurso das forças de um impacto ou o ambiente também podem afetá-la. O diagnóstico escrito deve indicar qual o domínio que foi confirmado e qual foi excluído. Os testes de retorno ao voo devem verificar um comportamento inercial e de posicionamento consistente num ambiente controlado apropriado.
O que é que um aviso do sistema de visão realmente indica?
Determine a direção afetada e registe a iluminação, a textura da superfície, a contaminação, a condensação e a atitude do drone. Inspecione as janelas dos sensores, suportes, alinhamento, cablagens e danos na estrutura envolvente. Um aviso que aparece apenas com luz inadequada ou sobre uma superfície de baixa textura difere de uma falha que persiste em condições controladas. Um impacto pode perturbar o alinhamento, mantendo a janela exterior aparentemente intacta.
Não prometa que uma única calibração ou um curto período de voo pairado prova o funcionamento completo do sistema de visão. O registo de reparação deve declarar se a descoberta foi ambiental, mecânica, relacionada com a ligação, ao nível do módulo ou da placa. A aceitação deve incluir verificações terrestres suportadas e observações faseadas das direções afetadas, tornando as condições testadas explícitas para o cliente.
Como são divididas as falhas de mecânica do gimbal, eletrónica da câmara e de imagem?
Observe a inicialização sem forçar um eixo. Inspecione os amortecedores, a estrutura, as coberturas, a liberdade dos eixos, o encaminhamento do cabo flexível e os conectores; registe depois a estabilização, a imagem em tempo real, o foco, a gravação e o comportamento do armazenamento. Um gimbal que se move ainda pode ter falhas de imagem, foco ou gravação; uma imagem preta pode ocorrer com um gimbal mecanicamente centrado. Da mesma forma, um aviso de calibração pode surgir devido a obstrução, alinhamento, feedback, comunicação ou trabalhos de montagem anteriores.
Um orçamento rigoroso nomeia o limite que falhou e a evidência: correção mecânica, reparação de cabo flexível ou conector, conjunto da câmara, controlo do gimbal, trabalho na placa ou uma condição intermitente não resolvida. Se for confirmado um componente específico do caso em análise, inclua a revisão da placa e os testes pós-reparação. O cliente deve saber se a imagem, a estabilização e a gravação foram cada uma verificadas, em vez de receber a afirmação vaga de que a câmara funciona.
Como é que a evidência de ligação de classe O3 é mantida separada da interferência do local?
Identifique o comando, o estado de emparelhamento, as antenas, o contexto do cabo ou do visor, a relação do firmware e a localização. Separe a falha de emparelhamento, a interrupção do controlo, a perda de telemetria, a fragmentação da imagem e os problemas de gravação. Reproduza a anomalia num ambiente controlado apropriado, sem tratar o alcance publicado como um objetivo de reparação. Registe se o sintoma acompanha um comando, local, orientação ou estado do drone.
Uma conclusão sobre componentes requer mais do que um relatório de sinal fraco. Caminhos de antena, conectores, conjuntos de rádio, estabilidade de energia e processamento central podem sobrepor-se, enquanto o ambiente permanece como uma explicação concorrente. A entrega deve mostrar emparelhamento, telemetria, controlos e imagem estáveis sob as condições testadas e divulgar o que não foi reproduzido. Isso é mais credível do que uma garantia de alcance absoluto.
O que muda após um impacto ou exposição a líquidos?
Preserve o histórico de eventos e não tente testar um drone molhado ou visivelmente danificado desligando-o e voltando a ligá-lo para ver se ainda funciona. Inspecione os caminhos de força através da estrutura, braços, suportes do motor, suportes do gimbal, conectores e áreas da placa. Evidências de líquidos podem deslocar-se para além do ponto de entrada visível e podem criar corrosão retardada. Um exterior limpo ou uma inicialização bem-sucedida não apagam esses riscos.
O âmbito deve distinguir danos imediatos confirmados, risco adjacente credível e áreas inacessíveis. Uma reparação localizada pode ser apropriada quando o dano é delimitado e a placa permanece estruturalmente íntegra; danos mais amplos no substrato, em múltiplos domínios ou corrosão podem favorecer a substituição do conjunto. O cliente recebe essa incerteza por escrito antes da aprovação, e não após uma segunda falha.
O que deve provar a validação pós-reparação de um Mavic 3?
Confirme que o drone e o kit a devolver correspondem aos registados na receção, depois aborde a preocupação original e os sistemas adjacentes afetados pelo acesso ou impacto. Verifique o firmware suportado e o contexto de emparelhamento, avisos, comportamento da bateria, ligações de hardware, gimbal e imagem, gravação, GPS, bússola, IMU, visão, observações de propulsão e voo controlado, quando apropriado. Um único ligar ou pairar é apenas uma etapa.
O Reboot Hub regista o limite do teste, o resultado, a proveniência das peças e as observações restantes. O proprietário pode comparar a reparação aprovada com uma rota de substituição documentada quando o tempo de inatividade, danos em múltiplos sistemas ou a incerteza tornam a substituição mais vantajosa. O resultado é uma decisão transparente, desde a preocupação do cliente até às conclusões escritas e evidências de retorno ao serviço.
Keep exploring
Further reading
From A Crônica Reboot Hub
From Guias de drones