Ondersteuning & leren / Module 8-tak
Symptomen, bewijs en diagnose
Voor deze les: Leg het exacte symptoom vast en stop zodra constructie, accu, vloeistof of ingeschakelde hardware mogelijk onveilig is.
Wat u zult begrijpen
- Onderscheid het zichtbare symptoom van de functionele domeinen die het kunnen veroorzaken.
- Gebruik modelspecifieke reparatie-ervaring zonder één geval als universele storingsclaim te presenteren.
- Ga van zorg naar schriftelijke bevindingen, goedkeuring en gefaseerd acceptatiebewijs.
Diagnose per subsysteem van de Mini 4 Pro
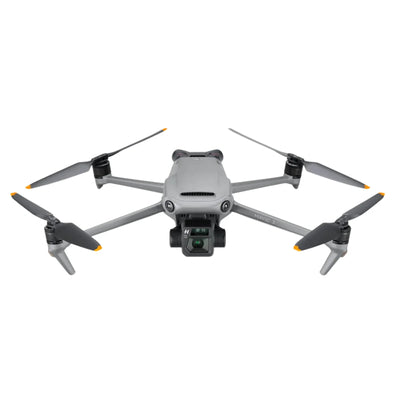
De DJI Mini 4 Pro is compact, maar storingen kunnen nog steeds verschillende systemen betreffen: verwerking op de coreboard, ESC en motoren, zichtsystemen voor en achter, zichtsystemen aan de onderzijde, bediening van gimbal en camera, opladen, accucommunicatie en draadloze overdracht. Deze gids vervangt de oude, versimpelde aanpak met vaste reparatieprijzen door een modelspecifiek bewijstraject dat laat zien wat u moet inspecteren, wat een symptoom niet bewijst en wat een betrouwbare reparatieoverdracht moet bevatten.
Kort antwoord
Koppel de waarschuwing aan de architectuur van de Mini 4 Pro voordat u een reparatie kiest
Identificeer het exacte toestel, de boardrevisie, de controller en de accu; leg de waarschuwing en gebeurtenisgeschiedenis vast; en onderscheid vervolgens het gedrag van de voeding, aandrijving, zichtsystemen, gimbal, beeld, laadfunctie en verbinding. In de Mini 4 Pro-training worden de functies E1E, E3T, LCPU, Charger, MCU, S2, DDR en WIFI/BT op de coreboard-architectuur geïdentificeerd. Deze labels helpen bij de diagnose, maar bewijzen zonder metingen per geval niet welke chip defect is.
DJI Mini 4 Pro · reparatieramingen per serie en traject
Elk bedrag in USD is een historische raming op serieniveau voor het vermelde reparatietraject, geen offerte voor dit specifieke toestel. De diagnose bepaalt welke onderdelen, arbeid, kalibratie en tests nodig zijn.
| Reparatietraject | Geschatte bandbreedte in USD | Wanneer te overwegen |
|---|---|---|
| Lintkabel / flexkabel | $35-$56 | Camerasignaal, kanteling van de gimbal, beeldverlies of een door impact beschadigde kabelgeleiding. |
| Complete gimbalmodule | $140-$196 | Schade aan camera, lens, motor of stabilisatie die verder gaat dan reparatie van alleen de kabel. |
| ESC-module / printplaat | $49-$63 | Waarschuwingen over de aandrijving, storingen in de motorregeling, blootstelling aan water of schade aan de ESC-trap. |
| Motorarm vervangen | $42-$56 | Structurele schade aan een arm, scharnier, landingspunt, behuizing of motorbevestiging. |
| Hoofdprintplaat (reparatie op chipniveau) | $105-$126 | Een storing op de printplaat kan op componentniveau worden geïsoleerd voordat de volledige printplaat wordt vervangen. |
| Volledige vervanging van de printplaat | $210 | De printplaat kan fysiek niet meer worden hersteld of reparatie op componentniveau is niet praktisch. |
| IMU-sensor / kalibratietraject | $35 | Kalibratielussen, afwijkingen, sensorfouten of een instabiele stand vereisen een diagnose. |
| Batterijbeheerprintplaat | $42-$56 | Storingen in het opladen, balanceren, BMS of stroomtraject van de batterij vereisen een diagnose. |
Welk bewijs moet worden vastgelegd voordat de klant actie onderneemt?
Hoe brengt ervaring aan de reparatiewerkbank de foutdomeinen in kaart?
Wat vertelt het schema van de core board van de Mini 4 Pro een reparateur?
Modelspecifieke training identificeert E1E als een platform voor vluchtbesturing, E3T als een cameraplatform, een LCPU voor de STM-bediening van de lens en het verzamelen van temperatuurcompensatiegegevens, een Charger-functie voor opladen via USB, een MCU voor vluchtbesturing, gimbal- en laadfuncties, S2 voor bediening en draadloze transmissie, DDR voor programma- en tijdelijke gegevens, en WIFI/BT voor communicatie op korte afstand. Deze architectuur verklaart waarom ‘hoofdprintplaat’ een te brede diagnose is.
Een cameraprobleem, laadprobleem en verbindingsprobleem kunnen zich op dezelfde fysieke assemblage voordoen, maar tot verschillende functionele domeinen behoren. Noteer daarom het precieze gedrag en de revisie van de printplaat en bevestig vervolgens de bevinding ter plaatse. Reboot Hub kan een exacte chipidentificatie of componentbevinding uit een gedateerde reparatiezaak bekendmaken, maar dat geeft geen toestemming om een openbare reparatieprocedure voor de printplaat te publiceren en bewijst niet dat hetzelfde onderdeel de waarschuwing van een andere drone heeft veroorzaakt.

Hoe moet een klacht over een Mini 4 Pro die niet aangaat of niet oplaadt worden onderzocht?
Noteer welke accu het betreft, de fysieke staat, vergrendeling, contacten, de staat van de USB-C-poort, de gebruikte compatibele oplader en kabel, het LED-gedrag en eventuele waarschuwing in de app. Bepaal of het probleem bestaat uit geen reactie van de drone, niet opladen, een onderbroken verbinding, warmte, communicatieproblemen of gedrag met één specifieke accu. De Charger-functie van de drone en het eigen beheer van de accu vormen afzonderlijke grenzen; op basis van één waarneming kan dus noch de accu, noch de core board de schuld krijgen.
Stop met gebruiken bij zwelling, vervorming, sporen van vloeistof, beschadigde aansluitingen, een vreemde geur of abnormale warmte. Een professionele diagnose kan vervolgens de accu, contacten, aansluiting op de drone, USB-poort, het laadtraject en het printplaatdomein afzonderlijk beoordelen. De offerte vermeldt voor welke grens bewijs is gevonden en of een veiligere aanpak bestaat uit vervanging van de accu, plaatselijk werk aan de aansluiting, reparatie van een component of een bredere reparatie van de printplaat.
Hoe onderscheid je een motorwaarschuwing van de Mini 4 Pro van een ESC-storing?
Controleer de staat van de propellers, of de motor vrij draait nadat de voeding veilig is losgekoppeld, op vuil, stootschade, de motorbevestiging, de geometrie van de arm, bedrading en connectoren. Volgens de training heeft de drone een afzonderlijke ESC-printplaat, maar bij de oorzaak van de waarschuwing spelen ook de motor, kabelboom, aandrijfcomponenten, stroomterugkoppeling, aansturing en voeding een rol. Noteer welk kanaal is getroffen en vergelijk de bevindingen in plaats van ervan uit te gaan dat de duurste assemblage defect is.
Een bevinding op printplaatniveau kan een MOSFET, driver of sensoronderdeel benoemen wanneer de metingen en de revisie van de printplaat zijn gedocumenteerd. Zo’n bevinding is nuttige reparatiekennis, geen universele vervangingsinstructie. Vergelijk na de reparatie de kanalen, temperatuur en het gedrag bij commando’s. Doorloop daarna de gecontroleerde stappen voor aandrijving en vlucht alleen als alle eerdere controles veilig zijn.

Hoe worden waarschuwingen voor zicht aan de voor-, achter- en onderkant gediagnosticeerd?
Leg de exacte richting, waarschuwing, lichtomstandigheden, oppervlaktestructuur, vervuiling, condensatie en stand van de drone vast. Controleer de vensters, plaatsing van de modules, beugels, kabelbomen en het traject waarlangs de botsingskracht is doorgegeven. De zichtsystemen aan de voor- en achterkant en het zicht naar beneden dienen voor verschillende waarnemingen. Een beperking bij weinig licht of weinig textuur is niet hetzelfde als een aanhoudende hardwarestoring onder gecontroleerde omstandigheden.
Interpreteer het kalibratiegedrag pas na controles van de fysieke onderdelen en verbindingen; gebruik kalibratie niet om een verschoven module of beschadigde beugel te verhullen. Vermeld in de schriftelijke bevinding of het bewijs wijst op omgevingsfactoren, mechanische oorzaken, een connector, de module of de hoofdprintplaat. Test bij de acceptatie de betreffende richtingen onder gedocumenteerde omstandigheden en beweer niet dat één hovervlucht alle automatische functies bewijst.
Wat moet worden gecontroleerd als de gimbal beweegt maar er geen beeld is?
Houd de mechaniek van de gimbal gescheiden van de camera en beeldverwerking. Observeer het opstarten zonder een as te forceren; controleer dempers, frame, bewegingsvrijheid van de assen, het verloop van de lintkabel en de connectoren. Leg vervolgens het livebeeld, de scherpstelling, opname- en mediagedrag vast. Een gecentreerde gimbal kan nog steeds een camera- of verwerkingsstoring hebben. Een zwart beeld bewijst niet dat alle asmotoren of dempers moeten worden vervangen.
Het cameradomein E3T, de lensbediening via LCPU, de gimbalfuncties van de MCU, de lintkabelroutes en de camera-eenheid zijn verschillende mogelijke oorzaken. Een professioneel rapport vermeldt waar relevant de bevestigde grens van de storing en de revisie van de printplaat. Documenteer bij de controle na reparatie afzonderlijk de stabilisatie, scherpstelling, beeldweergave, opname en eventuele ondersteunde modus die bij de oorspronkelijke klacht betrokken was.

Hoe worden problemen met de controller of verbinding onderscheiden van problemen met de drone?
Noteer de controller, koppelingsstatus, antennes, kabel- of schermconfiguratie, de onderlinge samenhang tussen de firmware van de controller en die van de drone, en de locatie. Maak onderscheid tussen niet kunnen koppelen, een onderbroken besturing, verlies van telemetrie, haperend beeld en problemen met de app. Leg vast of het probleem optreedt met één controller, op één locatie, in één richting of bij één toestand van de drone. Gebruik het geadverteerde bereik niet als reparatietest of garantie.
S2 en verwante draadloze functies in de architectuur helpen het betreffende domein te lokaliseren, maar antennes, connectoren, voedingsstabiliteit, controller en omgeving blijven afzonderlijke factoren. Een teruggestuurd toestel moet onder de vermelde omstandigheden aantoonbaar stabiel kunnen koppelen en stabiele bediening, telemetrie en beeld leveren. Als interferentie of intermitterend gedrag niet kon worden gereproduceerd, blijft die onzekerheid vermeld in de schriftelijke overdracht.
Welk bewijs is van belang na een botsing of vloeistofincident met de Mini 4 Pro?
Leg vast wat er is gebeurd en schakel het toestel niet herhaaldelijk in als er mogelijk vloeistofschade of ernstige impactschade is. Inspecteer de behuizing, armen, motorbevestigingen, gimbalsteunen, batterijcompartiment, connectoren, kabelbomen en zichtbare indicatoren. Door de compacte constructie kan kracht zich over meerdere onderdelen verspreiden, en vocht kan verbindingen bereiken voorbij de zichtbare plek waar het is binnengedrongen. Een schone buitenkant of het opstarten van het toestel sluit verborgen risico's niet uit.
Bij de diagnose moeten bevestigde schade, aannemelijke risico's voor aangrenzende onderdelen en niet-toegankelijke delen van elkaar worden onderscheiden. Plaatselijk herstel van een connector of component kan passend zijn als de schade beperkt is; bij structurele schade, corrosie of schade in meerdere domeinen kan vervanging van de assemblage een betere oplossing zijn. Reboot Hub legt de klant vóór goedkeuring uit wat wel en niet bekend is, samen met de voorgestelde tests.

Welke tests horen bij een Mini 4 Pro na een reparatie?
Modelspecifieke training omvat samenhangende tests, niet alleen een enkele keer inschakelen: hardwareverbindingen, gimbal- en motorgedrag in meerdere richtingen, koppeling met de controller, waarschuwingen, beeld en opname, kompas- en IMU-functies, batterijbeoordeling en een gecontroleerde vlucht. De precieze volgorde hangt af van de werkzaamheden en de veiligheidstoestand, maar het uitgangspunt blijft hetzelfde: pak het oorspronkelijke probleem aan en controleer aangrenzende systemen die door toegang tot onderdelen of vervanging zijn beïnvloed.
In de overdracht staan het exacte toestel, de werkzaamheden, de herkomst van onderdelen, de tests en resterende aandachtspunten vermeld. Ook wordt onderscheid gemaakt tussen servicetijd en verzendtijd, en tussen garantie op de reparatie en productgarantie. Dankzij dit bewijs kan de klant kiezen voor reparatie, vervanging of verdere observatie, zonder af te gaan op een verouderde tabel met vaste prijzen of een sensationele claim over de meest voorkomende defecten.
Keep exploring
Further reading
From De Reboot Hub-kroniek
From Drone-gidsen