Ondersteuning & leren / Module 8-tak
Symptomen, bewijs en diagnose
Voor deze les: Leg het exacte symptoom vast en stop als de constructie, accu, vloeistof of ingeschakelde hardware mogelijk onveilig is.
Wat u leert
- Onderscheid het zichtbare symptoom van de functionele domeinen die het kunnen veroorzaken.
- Gebruik reparatie-ervaring die is afgebakend tot model en printplaat, zonder één geval als universele regel te presenteren.
- Vertaal de zorg van de klant naar schriftelijke bevindingen, goedkeuring en gefaseerd acceptatiebewijs.
Diagnose van de Mavic 3 Classic, afgebakend tot de printplaat
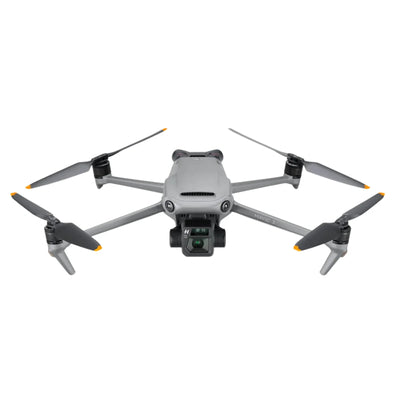
De Mavic 3 Classic heeft één Hasselblad-camera van 4/3 inch, niet de dubbele camera van de Mavic 3 of de cameramodule met drie camera’s van de Mavic 3 Pro. Dit zichtbare verschil moet bij elke beslissing over camera, gimbal en onderdelen worden meegenomen. De reparatiearchitectuur biedt ook ongebruikelijk duidelijke afbakeningen op printplaatniveau: in trainingsmateriaal worden ICM40609D voor de IMU, UBX-M8030 voor GPS, OPT3101 in het neerwaartse TOF-pad, SPD1178D-componenten en AON7544-voedingscomponenten in het ESC-ontwerp genoemd. Die namen zijn alleen waardevol wanneer ze worden gekoppeld aan de gedocumenteerde printplaatrevisie en bewijs uit de betreffende zaak.
Kort antwoord
Gebruik de exacte printplaatdomeinen om de storing af te bakenen, zonder één component als universele oplossing te zien
Bevestig dat het om de Classic met één camera gaat en controleer de printplaatrevisie, controller, accu, gebeurtenisgeschiedenis en exacte waarschuwing. Maak onderscheid tussen E2-camera-/gimbalbesturing, E1E-vluchtbesturing en sensoren, P1-beeldtransmissie, energiebeheer, opslag, GPS/IMU/TOF, ESC en de externe constructie. Reboot Hub kan een bevestigde chip- of componentbevinding publiceren, maar de klant ontvangt de bekende en onbekende gegevens, de voorgestelde werkzaamheden en het acceptatieplan schriftelijk.
DJI Mavic 3 Classic · reparatieramingen per reparatietraject
Elk bedrag in USD is een historische raming op serieniveau voor het vermelde reparatietraject, geen offerte voor dit specifieke toestel. De diagnose bepaalt welke onderdelen, arbeid, kalibratie en tests nodig zijn.
| Reparatietraject | Geschatte bandbreedte in USD | Wanneer te overwegen |
|---|---|---|
| Lintkabel / flexkabel | $60-$96 | Camerasignaal, kanteling van de gimbal, beeldverlies of beschadigde kabelgeleiding door een impact. |
| Complete gimbalmodule | $240-$336 | Schade aan de camera, lens, motor of stabilisatie die verder gaat dan alleen een kabelreparatie. |
| ESC-module / printplaat | $84-$108 | Waarschuwingen over de aandrijving, storingen in de motorbesturing, blootstelling aan water of schade aan de vermogenstrap van de ESC. |
| Vervanging van motorarm | $72-$96 | Structurele schade aan een arm, scharnier, landingspunt, behuizing of motorbevestiging. |
| Hoofdprintplaat (reparatie op chipniveau) | $180-$216 | Een storing op de printplaat kan op componentniveau worden gelokaliseerd voordat de volledige printplaat wordt vervangen. |
| Complete vervanging van de printplaat | $360 | De printplaat kan fysiek niet meer worden hersteld of reparatie op componentniveau is niet praktisch. |
| IMU-sensor / kalibratietraject | $60 | Kalibratielussen, afwijkingen, sensorfouten of een instabiele stand vereisen een diagnose. |
| Batterijbeheerprintplaat | $72-$96 | Storingen in het laden, balanceren, BMS of het stroompad van de batterij vereisen een diagnose. |
Welk bewijs moet worden vastgelegd voordat de klant actie onderneemt?
Hoe brengt ervaring aan de reparatiewerkbank de foutdomeinen in kaart?
Hoe herken je de Mavic 3 Classic correct?
Begin bij het productlabel en de neus. De Classic heeft één 4/3 Hasselblad-camera, terwijl andere Mavic 3-varianten een andere opstelling met meerdere camera's gebruiken. Fotografeer vóór de werkzaamheden de drone, de camera-gimbalassemblage, de controller, de batterij, identificatiegegevens en de zichtbare staat. Beschrijf een camera- of gimbalonderdeel niet als compatibel met de Mavic 3 zonder de exacte variant en revisie te bevestigen.
Bewijs van de variant voorkomt dat de werkzaamheden ongemerkt een andere omvang krijgen. De klant moet de aanduiding Classic terugzien bij de intake, in de offerte, op de onderdelenregel en in het acceptatieplan. Leg bij gebruik van een observatie over een printplaat of chip de fysieke revisie van de printplaat en de onderbouwing voor het specifieke reparatiegeval vast. Beloof niet dat een onderdeel dat op één printplaatlayout uit het trainingsmateriaal staat, op elke productierevisie voorkomt zonder dit te bevestigen.

Wat betekenen E2, E1E en P1 bij een diagnose?
Volgens de beoordeelde printplaatarchitectuur van de Classic verzorgt E2 de gimbalbesturing, camerafuncties en wifi; E1E de vluchtbesturing, waaronder obstakelvermijding met vision, hoogte, TOF, GPS, ADS-B, hulpverlichting en ventilator; en P1 de beeldoverdracht. PMIC beheert de voeding van modules, DDR ondersteunt de werking en de datacache, en EMMC slaat firmware van modules op. Dit zijn functionele grenzen, geen reden om meteen de volledige kernprintplaat te vervangen.
Een goede diagnose stelt vast welk domein daadwerkelijk uitvalt. Een goed werkend livebeeld in combinatie met aanwijzingen voor instabiel vlieggedrag wijst op iets anders dan een stabiele drone zonder beeldoverdracht; beide verschillen ook van een situatie zonder voeding. De schriftelijke bevinding moet het gereproduceerde symptoom, de ondersteunende waarnemingen en de resterende onzekerheid tussen domeinen vermelden voordat een voorstel op printplaatniveau wordt gedaan.
Wanneer mogen ICM40609D, UBX-M8030 en OPT3101 openbaar worden genoemd?
De reparatiedocumentatie van de Classic vermeldt ICM40609D in het IMU-traject, UBX-M8030 in het GPS-traject en OPT3101 in het neerwaartse TOF-traject voor het gedocumenteerde printplaatontwerp. Die exacte namen kunnen een ervaren lezer helpen de architectuur te begrijpen. Ze vormen pas een reparatieconclusie wanneer hetzelfde model en dezelfde revisie van de printplaat zijn bevestigd en metingen of vervangingen de onderbouwing voor het specifieke reparatiegeval leveren.
Een IMU-waarschuwing bewijst niet dat de ICM40609D zelf defect is. Een GPS-vertraging bewijst niet dat de UBX-M8030 defect is. Een hoogte- of TOF-waarschuwing bewijst niet dat OPT3101 de oorzaak is. Problemen met verbindingen, voeding, omliggende componenten, verontreiniging, uitlijning, de omgeving en verwerking kunnen vergelijkbare symptomen veroorzaken. Reboot Hub vermeldt de bevestigde grens en geeft hypotheses afzonderlijk aan.

Hoe moeten laadproblemen en problemen met inschakelen worden onderscheiden?
Leg de batterij-identiteit, vergrendeling, contacten, oplader, kabel, voedingsbron, led- en app-gedrag, USB-respons en abnormale warmte vast. De architectuur omvat PD/PPS-laadregeling, een USB-schakelaar, door de PMIC beheerde voedingsdomeinen, DDR en EMMC. Een mechanisch beschadigde poort, een probleem met batterijcommunicatie, niet opladen en niet opstarten van de drone zijn verschillende onderzoekspaden, ook als de klant ze tegelijk heeft opgemerkt.
Stop bij zwelling, sporen van vloeistof, een brandlucht, vervorming of abnormale warmte. In de bevindingen op de werkbank moet staan of het bewijs wijst op de batterij, de ingang of connector, de laadregeling, gereguleerde voeding of een stroomafwaarts domein. De printplaatarchitectuur publiceren is nuttig; op basis van één symptoom waarbij de drone niet inschakelt een universele chipvervanging voorschrijven is dat niet.
Wat is nodig bij een IMU-, GPS- of TOF-waarschuwing?
Bewaar de exacte waarschuwing, logbestanden, de geschiedenis van stoten of botsingen, de omgeving, verlichting, ondergrond en informatie over de vraag of het probleem zich onder geschikte omstandigheden herhaalt. De Classic verbindt IMU, GPS, sensoren aan de voorzijde, neerwaartse TOF en andere vluchtbesturingsfuncties via E1E, maar voor elk sensorpad en elke verbinding is nog steeds afzonderlijk bewijs nodig. Inspecteer de externe vensters en constructie zonder openingen te onderzoeken of kalibratie als wondermiddel af te dwingen.
Een voltooide, ondersteunde kalibratie kan één testresultaat zijn, maar bewijst niet dat alle sensoren en de hoofdprintplaat goed werken. Het rapport moet onderscheid maken tussen hypotheses over beperkingen door de omgeving, verontreiniging, uitlijning, connectoren, modules, voeding en verwerking. Bij de acceptatietest moet onder vastgelegde omstandigheden worden voldaan aan de positionerings- en sensoreisen van de klant.

Hoe moeten de ESC-bevindingen voor SPD1178D en AON7544 worden gebruikt?
De gedocumenteerde kaart van de Classic ESC-printplaat vermeldt twee SPD1178D-componenten en vierentwintig AON7544-vermogenscomponenten in die revisie. Die architectuur verklaart waarom bewijs rond de aandrijving betrekking heeft op de aansturing, vermogensfasen, motoren, kabelbomen en constructie. Leg de getroffen hoek, waarschuwing, propeller, hoe de motor aanvoelt, de geometrie van de arm, het impacttraject, abnormale warmte en de vraag of het probleem een bepaald kanaal volgt vast.
Leid niet af dat één AON7544 of SPD1178D defect is geraakt doordat een motor is gestopt. Metingen per geval en de exacte printplaatrevisie moeten die conclusie onderbouwen. In het rapport voor de klant kan waar passend het bevestigde apparaat worden genoemd, met daarnaast een beschrijving van risico's voor aangrenzende onderdelen en de voortstuwingstests na de reparatie. Openbare content mag nooit een onveilige procedure voor componentvervanging worden.
Hoe worden de enkele camera, gimbal en beeldverbinding afzonderlijk getest?
Bewaar een origineel bestand en leg vast hoe het livebeeld, de focus, beeldartefacten, opnamen, initialisatie van de gimbal, asbewegingen, horizon en het P1-zendgedrag functioneren. Een zwart beeld, slechte focus, instabiele gimbal, beschadigde opname en wegvallende verbinding hebben betrekking op verschillende lagen van camera, bediening, opslag en overdracht. De Classic met één camera mag niet worden beoordeeld alsof het een Pro-model met drie camera's is, en mag niet dezelfde aannames voor tests of vervanging krijgen.
In de schriftelijke bevinding staat of het bewijs wijst op camera-uitvoer, gimbalmechaniek of feedback, verbinding, E2-bediening, opslag, P1-overdracht of de context van de controller. Als de storing niet kan worden gereproduceerd, blijft die beperking duidelijk vermeld. Bij de eindcontrole worden beeld, opname, stabilisatie en verbinding afzonderlijk beoordeeld.

Wat verandert er na een botsing of blootstelling aan vloeistof?
Bij een botsing kan de camera-gimbaleenheid, armen, motoren, sensoren, GPS/IMU-trajecten, TOF en interne verbindingen tegelijk worden belast. Vloeistof kan terechtkomen bij accupolen, USB, connectoren en delen van de printplaat buiten de zichtbare plek waar de vloeistof is binnengedrongen. Bewaar foto's en logs en noteer de volgorde van gebeurtenissen. Zet het apparaat daarna niet herhaaldelijk aan als er vocht, vervorming, een brandlucht of abnormale hitte is.
In het reparatieplan worden bevestigde schade, aannemelijke risico's voor aangrenzende onderdelen en niet-toegankelijke delen apart beschreven. Een afgebakende reparatie kan passend zijn als de structuur en het bewijs duidelijk zijn. Schade op meerdere gebieden, corrosie, ernstige structurele schade of onzekerheid over blootstelling van de camera en de hoofdprintplaat kan aanleiding zijn voor vervanging van een grotere samengestelde module of een gedocumenteerd besluit over vervanging. De klant krijgt deze afweging te zien voordat hij of zij akkoord geeft.
Hoe zet Reboot Hub bewijs van de printplaat om in een aankoop- of reparatiebeslissing?
We beginnen bij de zorg van de klant en nemen alle redelijke twijfel weg: de exacte variant, printplaatrevisie, symptomen, voorgeschiedenis van het incident, bekende en onbekende punten, voorgestelde werkzaamheden, herkomst van onderdelen, planning, tests en schriftelijke voorwaarden. Een chipnaam dient niet als bewijs van deskundigheid en wordt alleen vermeld als die de beslissing over het specifieke apparaat ondersteunt en het bewijs duidelijk is afgebakend.
Als reparatie de betere optie is, licht de offerte toe waarom de omvang van het werk en het controleplan dat ondersteunen. Is vervanging beter, dan beschrijft de vergelijking een gedocumenteerde, exacte eenheid en kit in plaats van een anonieme advertentie op een verkoopplatform. Zo blijft de technische kennis gekoppeld aan een transparant traject via Reboot Hub.
Wat moet een eindcontrole voor de Mavic 3 Classic aantonen?
Controleer of de drone, controller, accu's en accessoires overeenkomen met wat bij intake is vastgelegd. Pak de oorspronkelijke klacht aan en controleer vervolgens het beeld en de opnamen van de enkele camera, initialisatie en stabilisatie van de gimbal, E2-camerafuncties, P1-verbinding, bedieningselementen, E1E-vluchtbesturingsfuncties, IMU/GPS/kompas, visiesystemen en TOF, opladen, voortstuwing en een gefaseerde, gecontroleerde vlucht. Voeg tests van aangrenzende onderdelen toe wanneer toegang of de botsing daarop van invloed kan zijn.
De overdracht vermeldt schriftelijke bevindingen, bekende en onbekende punten, de herkomst van onderdelen, tests en resterende aandachtspunten. Daarbij wordt onderscheid gemaakt tussen 1-3 werkdagen na goedkeuring van de offerte, de transporttijd en de reparatiegarantie van 30 dagen, die losstaat van de productgarantie van 180 dagen. De klant ontvangt bewijsstukken over de daadwerkelijke Classic, niet een algemene conclusie over de Mavic.
Keep exploring
Further reading
From De Reboot Hub-kroniek
From Drone-gidsen