Support og læring / Modul 8-gren
Symptomer, dokumentation og diagnose
Før denne lektion: Bevar det præcise symptom, og stop, hvis konstruktion, batteri, væske eller strømførende hardware kan være usikkert.
Det lærer du
- Skil det synlige symptom fra de funktionsområder, der kan forårsage det.
- Brug reparations erfaringer, der er afgrænset til modellen og kortet, uden at gøre én sag til en universel påstand.
- Gå fra kundens bekymring til skriftlige fund, godkendelse og trinvis dokumentation for accept.
Diagnose af Mavic 3 Classic, afgrænset til kortet
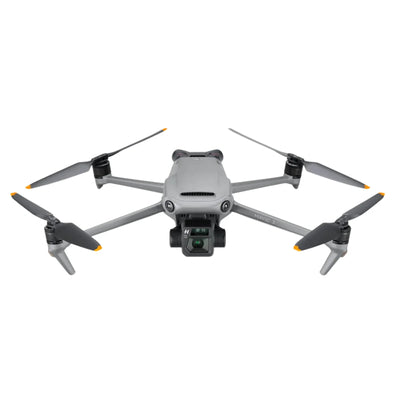
Mavic 3 Classic har ét 4/3 Hasselblad-kamera, ikke kameraenheden med to kameraer i Mavic 3 eller tre kameraer i Mavic 3 Pro. Denne synlige forskel skal fastholdes ved alle beslutninger om kamera, gimbal og dele. Reparationsarkitekturen giver også usædvanligt nyttige afgrænsninger på kortniveau: Træningsmateriale identificerer ICM40609D til IMU, UBX-M8030 til GPS, OPT3101 i den nedadrettede TOF-forbindelse samt SPD1178D-enheder og AON7544-strømenheder i ESC-designet. Disse navne er kun værdifulde, når de knyttes til den dokumenterede kortrevision og dokumentation fra den konkrete sag.
Kort svar
Brug præcise kortområder til at indsnævre fejlen uden at gøre én komponent til et universelt svar
Bekræft Classic-modellen med ét kamera, kortrevision, controller, batteri, hændelsesforløb og den præcise advarsel. Adskil styring af E2-kamera/gimbal, E1E-flyvestyring og sensorer, P1-billedtransmission, strømstyring, lagring, GPS/IMU/TOF, ESC og den ydre konstruktion. Reboot Hub kan offentliggøre et bekræftet chip- eller komponentfund, men kunden modtager skriftlig dokumentation for kendte og ukendte forhold, det foreslåede omfang og acceptplanen.
DJI Mavic 3 Classic · prisoverslag for typiske reparationer
Hvert beløb i USD er et historisk overslag på serieniveau for den angivne reparationsmetode, ikke et tilbud på netop dette fly. Diagnosen afgør, hvilke dele, arbejdstimer, kalibrering og test der er nødvendige.
| Reparationsmetode | Anslået prisinterval i USD | Hvornår bør den overvejes? |
|---|---|---|
| Ribbon-/flexkabel | $60-$96 | Kamerasignal, hældning på gimbal, billedtab eller kabelføring beskadiget ved stød. |
| Komplet gimbalmodul | $240-$336 | Skader på kamera, objektiv, motor eller stabilisering, der går ud over en reparation af kablet alene. |
| ESC-modul/-kort | $84-$108 | Advarsler om fremdrift, fejl i motorstyringen, vandpåvirkning eller skader på ESC-trinnet. |
| Udskiftning af motorarm | $72-$96 | Strukturelle skader på en arm, et hængsel, et landingspunkt, skallen eller motorbeslaget. |
| Hovedkort (reparation på chipniveau) | $180-$216 | En fejl på kortet kan lokaliseres på komponentniveau, før hele kortet udskiftes. |
| Komplet udskiftning af kort | $360 | Kortet kan ikke fysisk repareres, eller reparation på komponentniveau er ikke praktisk mulig. |
| IMU-sensor-/kalibreringsforløb | $60 | Gentagne kalibreringsforsøg, afvigelser, sensorfejl eller ustabil flyvestilling kræver en diagnose. |
| Batteristyringskort | $72-$96 | Fejl i opladning, cellebalancering, BMS eller batteriets strømforsyning kræver en diagnose. |
Hvilken dokumentation bør indsamles, før kunden handler?
Hvordan bruges erfaring fra reparationsbænken til at kortlægge fejlområder?
Hvordan identificerer du Mavic 3 Classic korrekt?
Start med produktmærkaten og næsen. Classic har ét 4/3 Hasselblad-kamera, mens andre Mavic 3-varianter har andre løsninger med flere kameraer. Fotografer flyet, kamera- og gimbalmodulet, controlleren, batteriet, identifikationsmærkerne og den synlige stand, før arbejdet begynder. Beskriv ikke en kamera- eller gimbaldel som kompatibel med Mavic 3 uden at bekræfte den præcise variant og revision.
Dokumentation for varianten forebygger, at arbejdets omfang ændrer sig undervejs. Kunden skal kunne se Classic i modtagelsesregistreringen, tilbuddet, reservedelslinjen og planen for godkendelse. Hvis observationer af et board eller en chip indgår, skal den fysiske boardrevision og dokumentationen fra sagen registreres. En komponent, der fremgår af ét træningskort over boardet, bør ikke loves til alle produktionsrevisioner uden bekræftelse.

Hvad betyder E2, E1E og P1 i diagnosticeringen?
Den gennemgåede boardarkitektur for Classic knytter E2 til gimbalstyring, kamerafunktioner og Wi-Fi; E1E til flystyring, herunder visionsbaseret forhindringsundvigelse, højde, TOF, GPS, ADS-B, fyldlys og blæser; og P1 til billedtransmission. PMIC styrer strømmen til modulerne, DDR understøtter drift og datacache, og EMMC lagrer modulfirmware. Det er funktionelle grænser, ikke en genvej til at udskifte hele core-boardet.
En nyttig diagnosticering undersøger, hvilket område der faktisk svigter. Et velfungerende livebillede sammen med tegn på ustabil flyvning peger i en anden retning end et stabilt fly uden billedtransmission, og begge dele adskiller sig fra manglende strøm. Den skriftlige vurdering skal beskrive det genskabte symptom, de understøttende observationer og eventuel resterende usikkerhed på tværs af områder, før der foreslås arbejde på boardniveau.
Hvornår kan ICM40609D, UBX-M8030 og OPT3101 nævnes offentligt?
Reparationsdokumentationen for Classic angiver ICM40609D i IMU-forbindelsen, UBX-M8030 i GPS-forbindelsen og OPT3101 i den nedadrettede TOF-forbindelse for det dokumenterede boarddesign. De præcise betegnelser kan hjælpe erfarne læsere med at forstå arkitekturen. De kan først bruges som konklusion på en reparation, når samme model og boardrevision er bekræftet, og målinger eller udskiftningstests underbygger dokumentationen for den konkrete sag.
En IMU-advarsel beviser ikke, at selve ICM40609D er defekt. En GPS-forsinkelse beviser ikke, at UBX-M8030 er defekt. En højde- eller TOF-advarsel beviser ikke, at OPT3101 er årsagen. Forbindelser, strømforsyning, omkringliggende komponenter, forurening, justering, omgivelser og signalbehandling kan give overlappende symptomer. Reboot Hub offentliggør den bekræftede afgrænsning og markerer hypoteser særskilt.

Hvordan bør problemer med opladning og manglende strøm opdeles?
Registrér batteriets identitet, låsemekanisme, terminaler, oplader, kabel, strømkilde, LED- og appadfærd, USB-respons og unormal varme. Arkitekturen omfatter PD/PPS-opladningsstyring, en USB-switch, PMIC-styrede strømdomæner, DDR og EMMC. En port med mekaniske skader, problemer med batterikommunikation, manglende opladning og manglende opstart af dronen er forskellige fejlkategorier, selv hvis kunden opdagede dem samtidig.
Stop ved opsvulmning, tegn på væske, brændt lugt, deformation eller unormal varme. Resultater fra testbænken bør angive, om dokumentationen peger på batteriet, indgangen eller stikket, opladningsstyringen, reguleret strøm eller et efterfølgende domæne. Det er nyttigt at offentliggøre kortets arkitektur; at offentliggøre en universel chipudskiftning ud fra ét symptom på manglende strøm ville ikke være det.
Hvad kræver en IMU-, GPS- eller TOF-advarsel?
Gem den præcise advarsel, logfiler, historik over stød, omgivelser, lysforhold, underlag, og om problemet gentager sig under passende forhold. Classic forbinder IMU, GPS, fremadrettet registrering med sensorer, nedadrettet TOF og andre flyvestyringsfunktioner via E1E, men hver sensorbane og forbindelse skal stadig underbygges særskilt. Undersøg de udvendige vinduer og strukturen uden at stikke noget ind i åbninger eller bruge tvungen kalibrering som universalløsning.
En gennemført understøttet kalibrering kan være ét testresultat, men beviser ikke, at alle sensorer og hovedkortet fungerer korrekt. Rapporten bør skelne mellem hypoteser om begrænsninger i omgivelserne, forurening, justering, stik, modul, strømforsyning og signalbehandling. Ved godkendelsesprøven skal kundens behov for positionering og sensorfunktion reproduceres og opfyldes under dokumenterede forhold.

Hvordan bør dokumentation for SPD1178D og AON7544 ESC bruges?
Det dokumenterede kortdiagram for Classic ESC angiver to SPD1178D-enheder og fireogtyve AON7544-strømenheder i den revision. Den arkitektur forklarer, hvorfor dokumentation for fremdriften omfatter styring, effekttrin, motorer, ledningsnet og struktur. Registrér det berørte hjørne, advarslen, propellen, motorens modstand ved drejning, armens geometri, stødpåvirkningens retning, unormal varme, og om problemet følger en bestemt kanal.
Drag ikke den slutning, at en AON7544 eller SPD1178D er defekt, fordi en motor er stoppet. Målinger fra den konkrete sag og den præcise kortrevision skal understøtte konklusionen. Rapporten til kunden kan, når det er relevant, nævne den bekræftede enhed og samtidig beskrive nærliggende risici og fremdriftstestene efter reparationen. Offentligt indhold må aldrig blive til en usikker procedure for udskiftning af komponenter.
Hvordan skelnes der mellem enkeltkameraet, gimbalen og billedforbindelsen?
Bevar en originalfil, og registrer livebillede, fokus, billedfejl, optagelse, initialisering af gimbalen, aksebevægelser, horisont og P1-transmissionens funktion. Sort billede, dårlig fokus, ustabil gimbal, beskadiget optagelse og udfald i forbindelsen berører forskellige lag inden for kamera, styring, lagring og transmission. Enkeltkameraet i Classic må ikke vurderes ud fra en test eller antagelse om udskiftning af Pro-modellens tre kameraer.
Den skriftlige vurdering angiver, om dokumentationen understøtter en fejl i kameraets billedsignal, gimbalens mekanik eller feedback, forbindelsen, E2-styringen, lagringen, P1-transmissionen eller controlleren. Hvis fejlen ikke kan genskabes, skal denne begrænsning fremgå tydeligt. Godkendelsen omfatter billede, optagelse, stabilisering og forbindelse som separate resultater.

Hvad ændrer sig efter et stød eller kontakt med væske?
Et stød kan belaste kamera-gimbal-enheden, arme, motorer, sensorer, GPS/IMU-forbindelser, TOF og interne forbindelser på én gang. Væske kan nå batterikontakter, USB, stik og områder på printkortet længere inde end det synlige indtrængningssted. Gem billeder, logfiler og hændelsesforløbet, og undgå derefter gentagne opstartsforsøg, hvis der er fugt, deformation, brændt lugt eller unormal varme.
Reparationsplanen skelner mellem bekræftede skader, plausible risici i tilstødende dele og områder, der ikke kan tilgås. En afgrænset reparation kan være passende, når konstruktionen og dokumentationen giver et solidt grundlag. Skader på flere områder, korrosion, større strukturelle skader eller usikkerhed om, hvorvidt kameraet og hovedprintkortet har været udsat for påvirkning kan tale for en større udskiftning af enhed eller en dokumenteret beslutning om udskiftning. Kunden får indblik i afvejningen, inden arbejdet godkendes.
Hvordan omsætter Reboot Hub dokumentation fra printkortet til en beslutning om køb eller reparation?
Vi tager udgangspunkt i kundens bekymring og afklarer al rimelig tvivl: præcis variant, kortrevision, symptom, hændelsesforløb, kendte og ukendte forhold, foreslået arbejde, reservedelenes oprindelse, tidsplan, test og skriftlige vilkår. Et chipnavn bruges ikke som et ekspertmærkat; det medtages kun, når det bidrager til beslutningen om den konkrete enhed, og konklusionen er afgrænset af dokumentationen.
Hvis reparation er den bedste løsning, forklarer tilbuddet, hvorfor arbejdsomfanget og godkendelsesplanen understøtter den. Hvis udskiftning er den bedste løsning, sammenligner vi med en dokumenteret, præcis enhed og et tilhørende sæt frem for en anonym produktoversigt. Så hænger den tekniske indsigt sammen med en gennemsigtig løsning fra Reboot Hub.
Hvad skal en godkendelse af en Mavic 3 Classic efter reparation dokumentere?
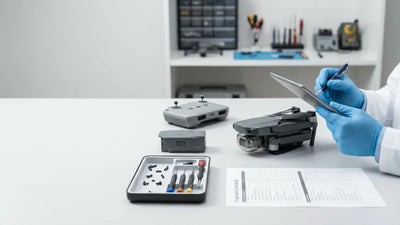
Kontrollér, at drone, controller, batterier og tilbehør stemmer overens med registreringen ved indlevering. Undersøg det oprindelige problem, og verificér derefter enkeltkameraets billede og optagelse, gimbalens initialisering og stabilisering, kameraets E2-funktioner, P1-forbindelsen, styringen, flyvekontrolfunktionerne i E1E, IMU/GPS/kompas, synssystem og TOF, opladning, fremdrift og en trinvis, kontrolleret flyvning. Tilføj relevante supplerende test, hvis adgang eller stød kan have påvirket dem.
Overdragelsen indeholder skriftlige fund, kendte og ukendte forhold, oplysning om delenes oprindelse, test og resterende observationer. Den adskiller 1-3 hverdage efter godkendelse af tilbuddet fra transporttiden og den 30-dages reparationsgaranti fra den separate 180-dages produktgaranti. Kunden modtager dokumentation for den konkrete Classic, ikke en generisk konklusion om Mavic.
Keep exploring
Further reading
From Reboot Hub Chronicle
From Drone guider