Diagnose af Enterprise-luftfartøj
En reparationsbeslutning for DJI Matrice skal begynde med det præcise luftfartøj, payload, controller, batterier, dock eller feltkit og missionskrav. Matrice 30, Matrice 300 RTK og Matrice 350 RTK deler en Enterprise-rolle, men de deler ikke alle samlinger, grænseflader eller acceptance-tests. Denne guide omsætter en flådebekymring til et dokumenteret diagnostisk forløb uden at behandle én advarsel som en reservedelsbestilling.
Kort svar
Identificér det komplette Enterprise-system, før du diagnosticerer en enkelt komponent
Registrér den præcise Matrice-model og revision, controller, payload, batteripar, ladeudstyr, firmware-kontekst, hændelseshistorik og missionseffekt. Adskil dokumentation for luftfartøj, payload, positionering, link og strøm, før du godkender arbejde. Reboot Hub rapporterer bekræftede fund, uafklarede risici, reparationsomfang og return-to-service-tests skriftligt, så en operatør kan træffe en operationel beslutning og ikke kun en komponentbeslutning.
DJI Matrice-serien · pris efter diagnose
Der findes ikke et valideret offentligt prisinterval for denne model. Del dens stand, fejl og billeder for at få et skriftligt tilbud.
Hvilke beviser bør dokumenteres, før kunden handler?
Hvordan bruges erfaring fra reparationsværkstedet til at kortlægge fejlområderne?
Hvilket Matrice-system er det egentlig, der bliver repareret?
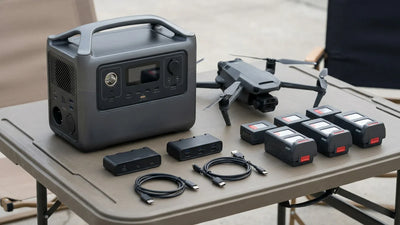
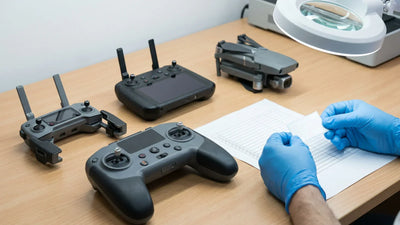
Start med produktmærkatet og det fysiske system. Matrice 30 og Matrice 30T er kompakte integrerede Enterprise-luftfartøjer; Matrice 300 RTK og Matrice 350 RTK understøtter modulære payload-konfigurationer og forskellige arbejdsgange i flåden. Registrér det præcise luftfartøj, den præcise fjernbetjening, payload, RTK-kontekst, batterimodel, opladningshardware og tilbehør, som er modtaget. Et familienavn er ikke en kompatibilitetserklæring, og en udskiftningsenhed kan ikke godkendes alene, fordi den beskrives som Matrice-kompatibel.
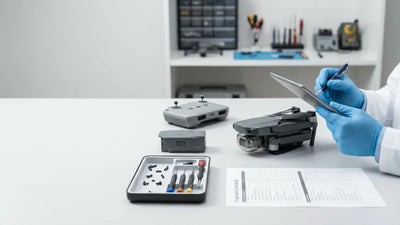
Dokumentation af konfigurationen beskytter også kunden mod, at opgavens omfang glider. Fotografér det intakte sæt, identifikatorer, porte, monteringer, batterirum og synlig stand, før der skilles ad. Notér manglende komponenter, og om problemet optræder med én payload, ét batteripar eller én fjernbetjening. Et delenummer, en chipidentifikator eller en målt værdi på sagsniveau kan oplyses, når den hører til den dokumenterede model og kortrevision; den må ikke generaliseres til hele Matrice-familien.
Hvordan bør en strømløs tilstand eller batteriadvarsel opdeles?
Behandl en strømløs hændelse som en kæde: batteripar, lås og terminaler, kommunikation, opladerens historik, luftfartøjets strømindgang, regulerede strømdomæner og det system, der anmoder om strøm. Sammenlign kun med understøttet, fungerende udstyr, når den præcise model og sikkerhedstilstanden tillader det. Registrér LED- og app-adfærd, temperatur, fysisk skade og om problemet følger ét batteri, ét batterirum eller luftfartøjet. Stop ved opsvulmning, tegn på væske, brændt lugt, deformation eller unormal varme.
Nedetid på Enterprise-udstyr kan friste et team til at gå direkte til et hovedkort, men et stik, et kabelbundt, en oplader, en batteripakke-forbindelse eller et lokalt strømtrin kan give lignende symptomer. En bænktest skal angive, hvilken grænse der blev testet, og hvad der stadig er ukendt. Der må aldrig offentliggøres serviceprocedurer for spændingssatte printkort. Kunden modtager en reparations- eller udskiftningsanbefaling, der er knyttet til målte beviser, delens oprindelse og den driftsmæssige omkostning ved uafklaret strømrisiko.
Hvad adskiller fejl i fremdrift, arm og ESC?
En fremdriftsadvarsel kan involvere en propel, motor, leje, ledningsvej, stik, drivkanal, strømfeedback, kommandovej eller strukturel justering. Undersøg hele belastningsvejen fra propel og motorbeslag gennem armen, hængslet eller rammen. Sammenlign kanaler, og dokumentér tegn på slag eller sammenstød, før advarslen tilskrives en ESC. Et luftfartøj, der ser lige ud i hvile, kan stadig have skader på justering, kabelbundt eller stik efter en belastningshændelse.
Matrice-luftfartøjer har missions- og nyttelastmæssige konsekvenser ud over en enkelt motorudskiftning. Den skriftlige beskrivelse af arbejdets omfang skal angive, om arbejdet er mekanisk, elektrisk, strukturelt eller kombineret, og om den berørte enhed kan valideres til den krævede missionsstandard. Et bekræftet MOSFET- eller driverfund på en dateret kortrevision kan fremstå som reparationserfaring, men det er bevis for netop det kort og den hændelse, ikke en universel løsning på enhver motoradvarsel.

Hvordan adskilles RTK-, GNSS-, kompas- og IMU-problemer?
Positionsfejl skal genskabes med miljøet registreret. Bygninger, køretøjer, strømudstyr, magnetisk materiale, udsyn til himlen og korrektionsservice-kontekst kan påvirke observationer uden at bevise en fejl på luftfartøjet. Registrer den præcise advarsel, og sammenlign GNSS-opkobling, RTK-tilstand, retningskonsistens, IMU-tilstand og missionens påvirkning. En kalibreringsanmodning er et testresultat, der skal fortolkes, ikke tilladelse til at skjule slag- eller hardwareskader.
For Matrice 300 RTK- og Matrice 350 RTK-arbejdsgange er positionering en del af en større kæde, der omfatter antenner, moduler, stik, hovedprocessering, controllerdata og missionopsætning. Diagnosen skal vise, hvilke dele af denne kæde der blev observeret. Hvis en lokal komponent eller et kortdomæne bekræftes, skal den præcise konfiguration og testgrænse oplyses. Kontrollen før tilbagelevering skal bekræfte stabil positionering i et passende kontrolleret miljø, før en missionsansvarlig accepterer luftfartøjet.
Hvornår er det nyttelasten og ikke luftfartøjet, der er fejlen?
Registrer nyttelastens model, beslag, låsetilstand, stiktilstand, opstartsadfærd, billede, optagelse, stabilisering og styrefunktioner. Afgør, om problemet følger nyttelasten, luftfartøjets port eller en bestemt konfiguration. Brug ikke magt ved montering, og undlad gentagne gange at afbryde og genetablere en ustabil forbindelse. Bøjede grænseflader, forurening, slag eller sammenstød, fugt og tidligere reparation kan påvirke både mekanisk lejring og dataadfærd.
Diagnose af Matrice-nyttelast er stærkest, når beviser for luftfartøj og nyttelast holdes adskilt. En fejl på kamera, gimbal eller grænseflade på nyttelastsiden bør ikke sælges som reparation af luftfartøjets hovedkort, og en fejl på luftfartøjets port bør ikke skjules ved at udskifte nyttelaster. Tilbuddet angiver den fejlende grænse, det foreslåede enheds- eller komponentarbejde, eventuelle kalibreringsafhængigheder og de nyttelastfunktioner, der vil blive demonstreret efter reparationen.
Hvordan bør advarsler om syn og forhindringssensorer testes?
Dokumentér hvilken retning og sensorgruppe der rapporterer advarslen, samt underlag, belysning, tilsmudsning, vejr og luftfartøjets orientering. Rengør kun med understøttede, ikke-skadelige metoder, og inspicér vinduer, beslag, ledningsnet og omkringliggende struktur. En advarsel, der opstår ved lav tekstur, blænding eller uegnet lys, er noget andet end en, der fortsætter under kontrollerede forhold. Et stød kan ændre justeringen uden en tydelig udvendig skade.
Accepttesten bør begynde med sikre observationer på jorden, understøttet kalibreringstilstand og ensartet sensorrapportering og derefter kun skride frem, når luftfartøjet er egnet. Den må ikke hævde, at ét vellykket svæv beviser alle retningssensorer eller automatiske missionfunktioner. Ved flådebrug skal det testede miljø, de afprøvede funktioner og eventuelle forhold, der ikke blev genskabt, angives, så operatøren forstår grænsen for dokumentationen.
Hvilken dokumentation hører med til diagnosticering af controller og transmission?
Identificér parringen mellem controller og luftfartøj, antenner, kabel- eller netværkskontekst, firmwareforhold og driftsmiljø. Adskil manglende parring, telemetri med periodiske udfald, billedtab, styreadvarsel og miljømæssig interferens. Registrér, om problemet følger én controller, ét sted, én payload eller luftfartøjet. Behandl ikke den annoncerede rækkevidde som et mål for rækkevidden ved en værkstedstest eller et løfte for en konkret lokalitet.
En linkreparation bør accepteres gennem trinvise kontroller, der omfatter stabil parring, telemetri, styrerespons, billede hvor relevant og de missionfunktioner, der er relevante for kunden. Hvis fundet er et stik, en antennevej, en radioenhed eller en komponent på boardet, skal registreringen angive den præcise model og boardrevision. Hvis interferens ikke kan udelukkes, skal det forblive synligt som en ukendt faktor i stedet for at blive omdannet til en ubegrundet hardwarekonklusion.
Hvad gør en beslutning om at sætte en Matrice i drift igen troværdig?
Accepten begynder med det oprindelige problem og kontrollerer derefter tilstødende systemer, der er påvirket af adgang, stød eller udskiftning. Afstem det returnerede luftfartøj, payload, controller, batterier og tilbehør med indtagelsesregistreringen. Bekræft hardwarelinks, advarsler, strømadfærd, gimbal- eller payloadfunktioner, positionering, fremdriftsobservationer og kontrolleret flyvning kun, når det er sikkert og hensigtsmæssigt. En missionsspecifik funktion bør indgå, når den var en del af det godkendte omfang.
Overdragelsen bør skelne mellem en repareret fejl og et luftfartøj, der er godkendt til enhver mission. Reboot Hub leverer skriftlige fund, reservedelsoprindelse, tests, resterende observationer og garantiens omfang. Flådeansvarlige kan derefter beslutte, om systemet skal sættes i drift igen, begrænses til en defineret rolle, beholdes som reserve eller udskiftes. Denne gennemsigtige beslutningsvej er mere værdifuld end en generisk reparationsetikette.
Keep exploring
Further reading
From Reboot Hub Chronicle
From Drone guider