Apoio e aprendizagem / ramo do Módulo 8
Sintomas, evidências e diagnóstico
Antes desta lição: Registe o sintoma exato e pare se a estrutura, a bateria, líquidos ou componentes eletrónicos sob tensão puderem representar um risco.
O que vai compreender
- Distinguir o sintoma visível dos domínios funcionais que o podem causar.
- Usar experiência de reparação específica do modelo sem transformar um caso numa afirmação universal sobre avarias.
- Passar da preocupação para conclusões documentadas, aprovação e evidências de aceitação por etapas.
Diagnóstico por subsistema do Mini 4 Pro
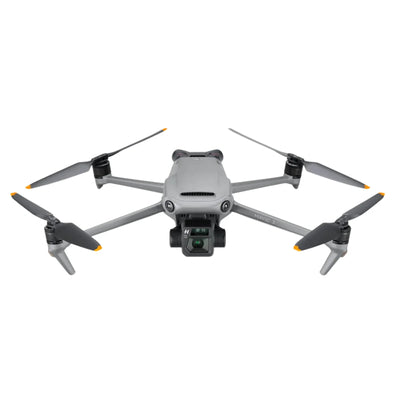
O DJI Mini 4 Pro é compacto, mas as suas avarias continuam a abranger sistemas distintos: processamento na placa principal, ESC e motores, visão frontal e traseira, visão inferior, controlo do gimbal e da câmara, carregamento, comunicação com a bateria e transmissão sem fios. Este guia substitui as antigas soluções rápidas com preços fixos por um percurso de diagnóstico baseado em evidências específicas do modelo, que mostra o que inspecionar, o que um sintoma não comprova e o que deve incluir uma entrega de reparação credível.
Resposta rápida
Associe o aviso à arquitetura do Mini 4 Pro antes de escolher uma reparação
Identifique o modelo exato da aeronave, a revisão da placa, o comando e a bateria; guarde o aviso e o histórico de eventos; depois, distinga o comportamento da alimentação, propulsão, visão, gimbal, imagem, carregamento e ligação. A formação do Mini 4 Pro identifica as funções E1E, E3T, LCPU, Charger, MCU, S2, DDR e WIFI/BT na arquitetura da placa principal. Estas designações orientam o diagnóstico, mas, sem medições específicas do caso, não comprovam qual chip falhou.
DJI Mini 4 Pro · estimativas de reparação para a série por tipo de intervenção
Cada valor em USD é uma estimativa histórica ao nível da série para o tipo de reparação indicado, não um orçamento para esta aeronave específica. O diagnóstico determina as peças, a mão de obra, a calibração e os testes necessários.
| Tipo de reparação | Intervalo estimado em USD | Quando considerar |
|---|---|---|
| Cabo flat / flexível | $35-$56 | Sinal da câmara, inclinação do gimbal, perda de imagem ou encaminhamento do cabo danificado por impacto. |
| Módulo completo do gimbal | $140-$196 | Danos na câmara, lente, motor ou estabilização que vão além de uma reparação limitada ao cabo. |
| Módulo / placa ESC | $49-$63 | Avisos de propulsão, falhas no controlo do motor, exposição à água ou danos no estágio ESC. |
| Substituição do braço do motor | $42-$56 | Danos estruturais num braço, dobradiça, ponto de aterragem, carcaça ou suporte do motor. |
| Placa principal (ao nível do chip) | $105-$126 | Uma falha na placa pode ser isolada ao nível dos componentes antes da substituição da placa completa. |
| Substituição completa da placa | $210 | A placa não pode ser recuperada fisicamente ou a reparação ao nível dos componentes não é viável. |
| Sensor IMU / calibração | $35 | Ciclos de calibração, deriva, erros do sensor ou instabilidade da atitude exigem diagnóstico. |
| Placa de gestão da bateria | $42-$56 | Falhas no carregamento, balanceamento, BMS ou circuito de alimentação da bateria exigem diagnóstico. |
Que evidências devem ser recolhidas antes de o cliente agir?
Como é que a experiência na bancada de reparação permite mapear os domínios de falha?
O que revela a arquitetura da placa principal do Mini 4 Pro a um técnico de reparação?
A formação específica para este modelo identifica E1E como uma plataforma de controlo de voo, E3T como uma plataforma de câmara, um LCPU associado ao controlo STM da objetiva e à recolha de dados para compensação de temperatura, uma função Charger para carregamento por USB, um MCU que abrange as funções de voo, gimbal e carregamento, S2 para funções de operação e transmissão sem fios, DDR para programas e dados temporários e WIFI/BT para comunicação de curto alcance. Esta arquitetura explica por que razão «placa principal» é um diagnóstico demasiado abrangente.
Um sintoma na câmara, um problema de carregamento e uma falha de ligação podem surgir no mesmo conjunto físico e, ainda assim, pertencer a domínios funcionais diferentes. A resposta correta é registar o comportamento exato e a revisão da placa e, em seguida, confirmar a constatação no ponto específico em análise. A Reboot Hub pode divulgar a identificação exata de um chip ou o resultado de uma análise de componentes num caso de reparação datado e individual, mas isso não autoriza a publicação de um procedimento para a placa nem prova que o mesmo componente tenha causado o aviso de outra aeronave.

Como deve ser analisada uma falha de alimentação ou de carregamento no Mini 4 Pro?
Registe a bateria exata, o estado físico, o mecanismo de encaixe, os contactos, o estado da porta USB-C, o carregador e o cabo compatíveis utilizados, o comportamento dos LED e os avisos da aplicação. Determine se o problema é a ausência de resposta da aeronave, a falta de carregamento, uma ligação intermitente, aquecimento, comunicação ou o comportamento de apenas uma bateria. A função Charger da aeronave e o sistema de gestão da própria bateria são áreas distintas, pelo que não se deve culpar a bateria nem a placa principal com base numa única observação.
Interrompa a utilização se detetar inchaço, deformação, vestígios de líquido, terminais danificados, odor ou calor anormal. Um diagnóstico profissional poderá então distinguir entre bateria, contactos, conector da aeronave, porta USB, circuito de carregamento e domínio da placa. O orçamento indica que área está sustentada por provas e se a opção mais segura é substituir a bateria, reparar o conector localmente, reparar componentes ou realizar uma intervenção mais abrangente na placa.
Como distinguir um aviso do motor do Mini 4 Pro de uma falha no ESC?
Inspecione o estado das hélices, a liberdade de movimento do motor com a alimentação desligada em segurança, a presença de detritos, impactos, o suporte do motor, a geometria do braço, a cablagem e os conectores. A formação identifica uma placa ESC independente na aeronave, mas a origem do aviso também pode envolver o motor, o chicote, os componentes de acionamento, o feedback da corrente, o comando e a alimentação. Registe o canal afetado e compare as provas, em vez de presumir que falhou o conjunto mais caro.
Uma conclusão ao nível da placa pode identificar um MOSFET, um driver ou um componente de deteção quando as medições e a revisão da placa estão documentadas. Essa conclusão é uma experiência de reparação útil, não uma instrução de substituição universal. Após a reparação, compare os canais, a temperatura e o comportamento dos comandos; avance depois por etapas controladas de propulsão e voo apenas quando todas as verificações anteriores forem seguras.

Como são diagnosticados os avisos dos sistemas de visão frontal, traseiro e inferior?
Registe a direção exata, o aviso, as condições de iluminação, a textura da superfície, a contaminação, a condensação e a atitude da aeronave. Inspecione as janelas, o encaixe dos módulos, os suportes, os cabos e o percurso do impacto. Os conjuntos de visão frontal e traseiro e o sistema de visão inferior permitem observações distintas; uma limitação com pouca luz ou uma superfície com pouca textura não é o mesmo que uma avaria persistente de hardware em condições controladas.
O comportamento da calibração deve ser interpretado após as verificações físicas e de ligação, e não usado para ocultar um módulo deslocado ou um suporte danificado. A conclusão escrita deve indicar se as evidências apontam para um fator ambiental, mecânico, relacionado com um conector, ao nível do módulo ou da placa principal. A validação deve testar as direções afetadas em condições documentadas e evitar afirmar que um único voo estacionário comprova todas as funções automatizadas.
O que deve ser verificado quando o gimbal se move, mas a imagem não é apresentada?
Distinga a mecânica do gimbal da câmara e do processamento de imagem. Observe o arranque sem forçar nenhum eixo; inspecione os amortecedores, a estrutura, a liberdade de movimento dos eixos, o encaminhamento do cabo flat e os conectores; depois registe o comportamento da imagem em direto, da focagem, da gravação e dos suportes de armazenamento. Um gimbal centrado pode ainda ter uma avaria na câmara ou no processamento, enquanto uma imagem negra não prova que todos os motores dos eixos ou amortecedores precisem de ser substituídos.
A área da câmara E3T, a função de controlo da objetiva LCPU, as funções do gimbal MCU, os percursos dos cabos flat e o conjunto da câmara são hipóteses distintas. Um relatório profissional identifica o limite confirmado e a revisão da placa, quando relevante. A validação após a reparação deve documentar separadamente a estabilização, a focagem, a imagem, a gravação e qualquer modo compatível relacionado com o problema original.

Como se distingue um problema do comando ou da transmissão de um problema da aeronave?
Identifique o comando, o estado do emparelhamento, as antenas, o cabo ou o contexto do ecrã, a relação com o firmware e a localização. Distinga falhas de emparelhamento, controlo intermitente, perda de telemetria, interrupções da imagem e comportamento da aplicação. Registe se o problema está associado a um comando, local, orientação ou estado da aeronave específico. Não trate o alcance anunciado como um teste de reparação ou uma garantia.
O S2 e as funções sem fios relacionadas na arquitetura ajudam a localizar a área em causa, mas as antenas, os conectores, a estabilidade da alimentação, o comando e o ambiente são elementos distintos. Uma aeronave devolvida deve demonstrar emparelhamento estável e compatível, controlos, telemetria e imagem nas condições indicadas. Se não foi possível reproduzir interferências ou um comportamento intermitente, essa incógnita deve constar no relatório escrito de entrega.
Que evidências são importantes após um impacto ou contacto com líquidos no Mini 4 Pro?
Registe o ocorrido e evite ligar e desligar repetidamente o equipamento quando suspeitar de contacto com líquidos ou de um impacto grave. Inspecione a carcaça, os braços, os suportes dos motores e do gimbal, o compartimento da bateria, os conectores, os cabos e os indicadores visíveis. A estrutura compacta pode transmitir a força do impacto entre conjuntos, e a humidade pode chegar a ligações para além do ponto de entrada visível. Um exterior sem danos ou o arranque do equipamento não eliminam riscos ocultos.
O diagnóstico deve distinguir danos confirmados, riscos adjacentes plausíveis e áreas inacessíveis. Uma intervenção localizada num conector ou componente pode ser adequada quando os danos estão circunscritos; danos estruturais, corrosão ou danos em vários sistemas podem justificar melhor a substituição de um conjunto. Antes da aprovação, a Reboot Hub informa o cliente sobre o que é conhecido e desconhecido, bem como sobre os testes propostos.

O que deve incluir um teste ao Mini 4 Pro após a reparação?
A formação específica para este modelo recorre a testes interligados, em vez de se limitar a ligar o equipamento: ligações de hardware, comportamento multidirecional do gimbal e dos motores, emparelhamento com o comando, avisos, imagem e gravação, funções da bússola e da IMU, avaliação da bateria e voo controlado. A sequência exata depende do trabalho realizado e das condições de segurança, mas o princípio é sempre o mesmo: resolver o sintoma original e verificar os sistemas adjacentes afetados pelo acesso ou pela substituição.
O relatório de entrega regista a aeronave exata, o trabalho realizado, a proveniência das peças, os testes e as observações pendentes. Distingue também o tempo de assistência do tempo de envio e separa a garantia da reparação da garantia do produto. Estas evidências permitem ao cliente optar por reparar, substituir ou continuar a observar, sem depender de uma tabela de preços fixos desatualizada ou de alegações sensacionalistas sobre as avarias mais frequentes.
Keep exploring
Further reading
From A Crônica Reboot Hub
From Guias de drones