Assistência e aprendizagem / ramo do módulo 8
Sintomas, evidências e diagnóstico
Antes desta lição: Registe o sintoma exato e pare se a estrutura, a bateria, líquidos ou componentes eletrónicos sob tensão puderem representar um perigo.
O que vai compreender
- Distinguir o sintoma visível dos domínios funcionais que o podem causar.
- Recorrer a experiência de reparação específica do modelo e da placa sem transformar um caso numa afirmação universal.
- Passar da preocupação do cliente para conclusões por escrito, aprovação e evidências de aceitação por etapas.
Diagnóstico das três câmaras do Mavic 3 Pro
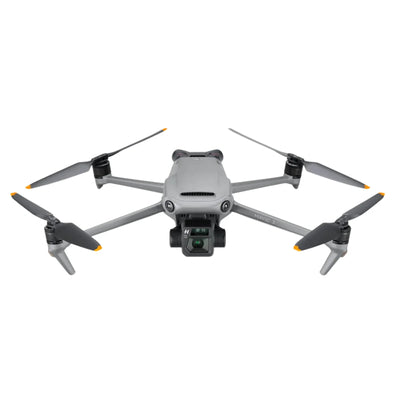
O processo de reparação do Mavic 3 Pro deve preservar o elemento distintivo do aparelho — o gimbal com três câmaras — e ter em conta a necessidade concreta do cliente em matéria de captação ou voo. A arquitetura de assistência analisada separa as funções de câmara/gimbal E2, controlo de voo e sensores E1E, transmissão de imagem P1, gestão de energia, armazenamento, GPS/IMU/TOF e domínios ESC. O material de formação também identifica o OPT3101 no circuito TOF e os componentes SPD1178D e AON7544 na revisão ESC documentada. Estes detalhes são úteis quando ajudam a limitar a análise às evidências da unidade em questão, não quando são tratados como respostas automáticas.
Resposta rápida
Associe o sintoma às câmaras, ao controlo de voo, à ligação, à alimentação ou à propulsão antes de identificar uma placa
Confirme o conjunto de três câmaras do Mavic 3 Pro, o comando, a bateria, a revisão da placa, o histórico de eventos e a objetiva ou função de voo afetada. Separe as evidências relativas a E2, E1E, P1, PMIC, armazenamento, TOF, GPS/IMU e ESC. A Reboot Hub pode indicar um componente confirmado com base na experiência de reparação real, mas cada conclusão deve continuar associada a evidências do caso, a incógnitas comunicadas por escrito e a testes de aceitação por etapas.
DJI Mavic 3 Pro · estimativas de reparação por tipo
Cada valor em USD é uma estimativa histórica para a série e o tipo de reparação indicados, não um orçamento para esta aeronave em concreto. O diagnóstico determina as peças, a mão de obra, a calibração e os testes necessários.
| Tipo de reparação | Intervalo estimado em USD | Quando considerar |
|---|---|---|
| Cabo flat / flexível | $63-$100 | Sinal da câmara, inclinação do gimbal, perda de imagem ou cablagem danificada por impacto. |
| Módulo completo do gimbal | $250-$350 | Danos na câmara, lente, motor ou estabilização que vão além de uma reparação limitada ao cabo. |
| Módulo / placa ESC | $88-$113 | Avisos de propulsão, falhas no controlo dos motores, exposição à água ou danos na etapa ESC. |
| Substituição do braço do motor | $75-$100 | Danos estruturais num braço, dobradiça, ponto de apoio, carcaça ou suporte do motor. |
| Placa principal (ao nível do chip) | $188-$225 | Uma falha na placa pode ser isolada ao nível dos componentes antes de substituir a placa completa. |
| Substituição completa da placa | $375 | A placa está fisicamente irreparável ou a reparação ao nível dos componentes não é viável. |
| Sensor IMU / calibração | $63 | Ciclos de calibração repetidos, deriva, erros do sensor ou atitude instável exigem diagnóstico. |
| Placa de gestão da bateria | $75-$100 | Falhas no carregamento, equilíbrio, BMS ou circuito de alimentação da bateria exigem diagnóstico. |
Que provas devem ser recolhidas antes de o cliente agir?
Como é que a experiência na bancada de reparação permite mapear os domínios das avarias?
Como confirmar que se trata de um Mavic 3 Pro e não de outra variante do Mavic 3?
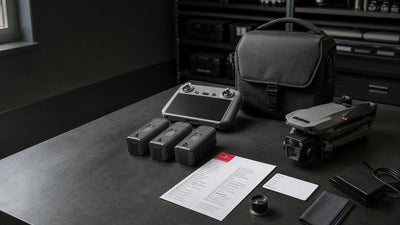
Fotografe a etiqueta do produto e o conjunto retangular do gimbal com três câmaras. O Pro combina uma câmara principal Hasselblad de grandes dimensões com sensor 4/3 com percursos óticos de telemédia e teleobjetiva; o Classic tem uma única câmara, enquanto outras variantes têm configurações diferentes. Registe o comando, a bateria, a mala, os identificadores e o estado visível. Uma descrição da família não basta para confirmar a compatibilidade de câmaras, gimbal ou peças.
Use Mavic 3 Pro de forma consistente na receção, no orçamento e no plano de aceitação. Se o cliente tiver uma versão Cine ou outra revisão, registe-a separadamente, pois o armazenamento e o equipamento fornecido podem alterar o âmbito do trabalho. As conclusões exatas sobre placas e componentes devem indicar a revisão observada e as provas do caso, sem sugerir que todos os Pro apresentam o mesmo tipo de avaria.

O que permitem determinar E2, E1E e P1?
A arquitetura de formação do Pro analisada atribui à E2 o controlo do gimbal, as funções da câmara, o contexto do SSD/armazenamento e o Wi-Fi; à E1E o controlo de voo, incluindo visão, altura, TOF, GPS, ADS-B, luz de preenchimento e ventoinha; e à P1 a transmissão de imagem. O PMIC gere a alimentação, a DDR suporta o funcionamento e a cache, e a EMMC armazena o firmware. Estas funções ajudam a localizar uma fronteira antes de propor uma peça.
Uma câmara que grava localmente, mas perde a visualização em direto, aponta para algo diferente de um conjunto que não gera qualquer ficheiro; ambos diferem de uma aeronave com posicionamento instável ou sem alimentação. O diagnóstico escrito deve indicar o sintoma reproduzido e os domínios que continuam a interagir. O mapa da placa orienta os testes, mas não prova que toda a placa esteja avariada.
Como testar os três percursos da câmara?
Preserve os ficheiros originais e identifique se o problema afeta a câmara principal 4/3, a telemédia ou a teleobjetiva. Registe a focagem, a exposição, os artefactos, a cor, a gravação, o modo, a temperatura e a repetibilidade. Observe separadamente a inicialização do gimbal, o movimento dos eixos, o horizonte e a vibração. Um defeito num percurso ótico não significa automaticamente que as outras lentes ou a mecânica do gimbal estejam avariadas.
Os módulos da câmara, o controlo E2, as ligações, o processamento, o armazenamento e a transmissão P1 podem estar interligados. O relatório deve indicar se as provas apontam para um percurso ótico, para o conjunto completo da câmara e do gimbal, para uma ligação, para o processamento, para o armazenamento ou para a transmissão. A aceitação deve incluir ficheiros de amostra e provas de estabilização nas funções que o cliente utiliza efetivamente.

Um aviso do gimbal prova que o conjunto de três câmaras tem de ser substituído?
Não. Registe o histórico de impactos, pressão, líquidos e transporte. Inspecione a estrutura com o equipamento desligado, o amortecimento e as folgas, sem forçar nenhum eixo. Durante o arranque suportado, registe a inicialização, a resposta dos eixos, o horizonte, a vibração e se cada câmara continua a produzir um ficheiro utilizável. Um eixo bloqueado, um aviso de feedback, um horizonte inclinado e uma falha de imagem específica da objetiva são situações distintas.
O orçamento deve explicar se as evidências apontam para uma correção mecânica, amortecimento, feedback ou motor, ligação, controlo E2, conjunto de câmara e gimbal, ou investigação adicional. A substituição do conjunto completo pode ser adequada quando a área afetada é ampla; uma reparação local bem delimitada pode ser a melhor opção quando a estrutura e as funções adjacentes estão comprovadamente operacionais.
O que deve incluir o diagnóstico de falha de alimentação e carregamento?
Registe a identificação da bateria, o trinco, os terminais, o carregador, o cabo, a fonte de alimentação, os LED, o comportamento USB, o arranque e qualquer aquecimento anormal. A arquitetura inclui carregamento PD/PPS, um interruptor USB, domínios geridos por PMIC, DDR e EMMC. Um problema na porta, um aviso de comunicação da bateria, uma falha de carregamento e a ausência de arranque da aeronave são problemas distintos, mesmo que surjam após o mesmo incidente.
Interrompa o procedimento se detetar inchaço, vestígios de líquido, cheiro a queimado, deformação ou aquecimento anormal. Os resultados de bancada devem distinguir entre bateria, contacto ou conector, controlo de carregamento, alimentação regulada e um domínio a jusante que esteja a provocar uma queda de tensão. A experiência com chips ou componentes específicos só deve ser mencionada para a revisão documentada da placa e para as medições realizadas, nunca como solução universal para falhas de alimentação.

Como se distinguem os avisos de TOF, visão, GPS e IMU?
Registe o aviso exato, a direção, os registos, o histórico de impactos, o ambiente, a iluminação, a superfície e se o problema persiste em condições adequadas. Na arquitetura Pro, os sistemas de visão, altura, TOF e GPS passam pelo E1E, enquanto o mapa da placa TOF inferior identifica o OPT3101 para a revisão documentada. O nome desse componente explica a arquitetura; não prova que o dispositivo tenha causado um determinado aviso.
As ligações, a alimentação, a contaminação, o alinhamento, os componentes circundantes, o ambiente e o processamento podem produzir sintomas semelhantes. O relatório distingue essas hipóteses e regista quais os testes suportados que foram aprovados. A aceitação reproduz os requisitos de posicionamento, deteção e controlo de altura nas condições documentadas, em vez de tratar um único resultado de calibração como prova do estado de toda a aeronave.
Como devem ser utilizadas as evidências de SPD1178D e AON7544 no ESC?
O mapa da placa de treino do Mavic 3 Pro documentado identifica dois dispositivos SPD1178D e vinte e quatro dispositivos de potência AON7544 nessa revisão do ESC. Registe a posição do motor afetado, o aviso, a hélice, a geometria do braço, o chicote elétrico, o percurso do impacto, o aquecimento anormal e se o comportamento acompanha um canal. A cadeia de propulsão inclui o controlo, os estágios de potência, os motores, as ligações e a estrutura.
Um motor parado não prova que um AON7544 ou SPD1178D específico tenha falhado. Essa conclusão exige a revisão exata da placa e medições específicas do caso. A Reboot Hub pode indicar o dispositivo confirmado num relatório escrito, registando também os riscos adjacentes e os testes de propulsão necessários. O conteúdo público não revela um procedimento inseguro de substituição de componentes.

O que distingue a captação de imagem da transmissão de imagem P1?
Registe se cada câmara cria um ficheiro local sem problemas, se o controlo do gimbal continua disponível, se a telemetria e os comandos estão estáveis e se a transmissão em direto falha num determinado comando ou ambiente. Um ficheiro local com um ecrã instável é diferente de uma captação corrompida ou de uma desconexão total. Preserve o contexto exato do comando, da antena e da aplicação, juntamente com os ficheiros originais.
A origem do problema pode estar na saída da câmara, no processamento E2, no armazenamento, na transmissão P1, no comando ou no ambiente. Um relatório profissional identifica a camada em que a falha foi reproduzida e a comparação utilizada. Não recomenda ao cliente que substitua um conjunto de câmaras ou a placa principal só porque uma sessão de rádio sem controlo teve um desempenho fraco.
O que muda após um impacto, contacto com líquido ou uma reparação anterior?
Um impacto pode afetar o gimbal, as lentes, o sistema de amortecimento, os braços, os motores, os sensores, o GPS/IMU e as ligações internas num único evento. O líquido pode chegar a terminais, à porta USB, a conectores e a zonas da placa para além do ponto de entrada visível. Trabalhos anteriores podem ter alterado parafusos, vedantes, cabos, alinhamento e revisão da placa. Preserve fotografias, registos e a sequência dos acontecimentos; depois, interrompa os ciclos repetidos de alimentação se houver humidade ou aquecimento anormal.
O plano de reparação separa os danos confirmados, os riscos adjacentes plausíveis e as zonas inacessíveis. Uma reparação localizada é mais indicada quando a falha e a estrutura estão delimitadas. Danos em várias áreas, corrosão, danos estruturais importantes ou exposição incerta das câmaras e da placa principal podem justificar a substituição de um conjunto mais amplo ou uma substituição documentada. O cliente recebe esta comparação antes de aprovar.
Como elimina a Reboot Hub as dúvidas do cliente?
Começamos pela preocupação do cliente e esclarecemos todas as dúvidas razoáveis: variante Pro exata, lente afetada, revisão da placa, histórico do incidente, conclusões conhecidas e desconhecidas, trabalho proposto, proveniência das peças, prazos, testes e condições por escrito. A profundidade técnica serve para tornar a decisão transparente, não para sobrecarregar o cliente com nomes de chips.
Quando a reparação é a melhor opção, o âmbito e o plano de aceitação explicam porquê. Quando a substituição é mais indicada, a comparação identifica uma unidade documentada do modelo exato e um kit completo, em vez de um anúncio anónimo num marketplace. Assim, o artigo deixa de ser apenas informativo e torna-se um percurso de confiança, da preocupação à ação.
O que deve comprovar uma verificação de aptidão para voltar ao serviço de um Mavic 3 Pro?
Compare a aeronave, o comando, as baterias e os acessórios com o registo de entrada. Resolva o problema original e, em seguida, verifique todos os sistemas de câmara afetados, a gravação dos ficheiros originais, a inicialização e estabilização do gimbal, as funções E2, a ligação P1, os comandos, o posicionamento e a deteção E1E, o TOF, o carregamento, a propulsão e um voo controlado por etapas. Acrescente testes relacionados quando o impacto ou o acesso possam afetá-los.
O relatório de entrega enumera as conclusões por escrito, os elementos conhecidos e desconhecidos, a proveniência das peças, os testes e as observações pendentes. Distingue 1-3 dias úteis após a aprovação do orçamento do tempo de transporte e da garantia de reparação de 30 dias, separada da garantia do produto de 180 dias. O cliente recebe documentação relativa ao fluxo de trabalho real das três câmaras.
Keep exploring
Further reading
From A Crônica Reboot Hub
From Guias de drones