지원 & 학습 / 모듈 8 브랜치
증상, 증거 및 진단
이 레슨 전에: 정확한 증상을 보존하고, 구조물, 배터리, 액체 또는 전원이 켜진 하드웨어가 안전하지 않을 수 있으면 중단하세요.
이해하게 될 내용
- 눈에 보이는 증상과 그 증상을 유발할 수 있는 기능 영역을 분리합니다.
- 모델 및 보드 범위로 한정된 수리 경험을 활용하되, 한 사례를 보편적인 주장으로 일반화하지 않습니다.
- 고객의 우려에서 출발해 서면 진단 결과, 승인, 단계별 인수 증거로 나아갑니다.
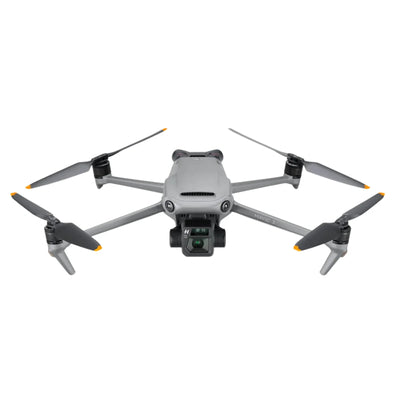
Mavic 3 Pro 트리플 카메라 진단
Mavic 3 Pro 수리 경로는 기체의 핵심인 트리플 카메라 짐벌과 고객의 실제 촬영 또는 비행 관련 문제를 그대로 보존해야 합니다. 검토된 서비스 아키텍처는 E2 카메라/짐벌 기능, E1E 비행 제어 및 센싱, P1 이미지 전송, 전원 관리, 저장장치, GPS/IMU/TOF 및 ESC 영역을 분리합니다. 교육 자료는 또한 TOF 경로의 OPT3101과 문서화된 ESC 리비전의 SPD1178D 및 AON7544 소자를 식별합니다. 이러한 세부 정보는 해당 기체의 진단 근거를 구체적으로 좁히는 데 활용할 때 유용하며, 개별 사례의 근거를 확인하지 않은 채 정답으로 단정하는 데 사용해서는 안 됩니다.
빠른 답변
보드를 지목하기 전에 증상을 카메라, 비행 제어, 링크, 전원 또는 추진 계통 중 어디에 해당하는지 먼저 파악하세요
Mavic 3 Pro의 트리플 카메라 클러스터, 컨트롤러, 배터리, 보드 리비전, 이벤트 이력, 영향을 받은 렌즈 또는 비행 기능을 확인하세요. E2, E1E, P1, PMIC, 저장장치, TOF, GPS/IMU, ESC 증거를 분리하세요. Reboot Hub는 실제 수리 경험을 바탕으로 확인된 구성품을 공개할 수 있지만, 모든 결론은 사례 수준의 증거, 서면으로 명시된 미확인 사항, 단계별 인수 테스트에 근거해야 합니다.
DJI Mavic 3 Pro · 경로별 시리즈 수리 예상 비용
각 USD 금액은 표시된 수리 경로에 대한 과거 시리즈 기준 예상치이며, 이 특정 기체에 대한 견적이 아닙니다. 필요한 부품, 공임, 캘리브레이션 및 테스트는 진단을 통해 결정됩니다.
| 수리 경로 | 예상 USD 범위 | 고려해야 하는 경우 |
|---|---|---|
| 리본 / 플렉스 케이블 | $63-$100 | 카메라 신호, 짐벌 기울어짐, 이미지 손실 또는 충격으로 손상된 케이블 배선. |
| 짐벌 모듈 전체 | $250-$350 | 케이블 단독 수리로는 해결되지 않는 카메라, 렌즈, 모터 또는 안정화 장치 손상. |
| ESC 모듈 / 보드 | $88-$113 | 추진 경고, 모터 제어 결함, 물 노출 또는 ESC 전력 제어부 손상. |
| 모터 암 교체 | $75-$100 | 암, 힌지, 착륙 지지부, 셸 또는 모터 마운트와 관련된 구조적 손상. |
| 메인 보드(칩 레벨) | $188-$225 | 보드 전체를 교체하기 전에 부품 단위로 고장 원인을 특정할 수 있습니다. |
| 보드 전체 교체 | $375 | 보드가 물리적으로 복구 불가능하거나 부품 수준 수리가 현실적이지 않은 경우. |
| IMU 센서 / 캘리브레이션 경로 | $63 | 캘리브레이션 반복, 드리프트, 센서 오류 또는 불안정한 자세는 진단이 필요합니다. |
| 배터리 관리 보드 | $75-$100 | 충전, 밸런싱, BMS 또는 배터리 전원 경로 결함은 진단이 필요합니다. |
고객이 조치하기 전에 어떤 증거를 확보해야 합니까?
수리 벤치 경험은 고장 영역을 어떻게 매핑하나요?
다른 Mavic 3 변형이 아닌 Mavic 3 Pro임을 어떻게 확인하나요?
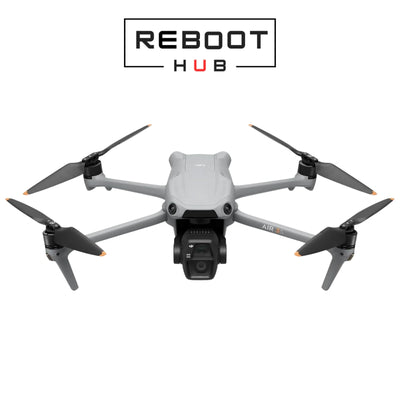
제품 라벨과 직사각형의 3카메라 짐벌 클러스터를 촬영하세요. Pro는 대형 4/3 Hasselblad 메인 카메라와 중망원 및 망원 광학 경로를 결합합니다. Classic은 단일 카메라를 탑재하며, 다른 변형은 구성이 다릅니다. 컨트롤러, 배터리, 케이스, 식별자 및 육안으로 확인 가능한 상태를 기록하세요. 제품군 설명만으로는 카메라, 짐벌 또는 부품 호환성을 판단하기에 충분하지 않습니다.
접수, 견적 및 최종 검수 계획에서 Mavic 3 Pro라는 명칭을 일관되게 사용하세요. 고객이 Cine 버전 또는 다른 리비전을 보유한 경우 저장 장치와 제공 장비에 따라 범위가 달라질 수 있으므로 이를 별도로 기록하세요. 정확한 보드 및 부품 판정에는 관찰된 리비전과 해당 사례의 증거를 명시해야 하며, 모든 Pro가 동일한 고장 경로를 따른다고 암시해서는 안 됩니다.

E2, E1E, P1은 각각 무엇을 규명하나요?
검토된 Pro 교육 아키텍처는 E2를 짐벌 제어, 카메라 기능, SSD/저장 장치 관련 맥락 및 Wi-Fi에, E1E를 비전, 고도, TOF, GPS, ADS-B, 필 라이트 및 팬을 포함한 비행 제어에, P1을 영상 전송에 할당합니다. PMIC는 전원을 관리하고, DDR은 런타임과 캐시를 지원하며, EMMC는 펌웨어를 저장합니다. 이러한 역할은 부품을 제안하기 전에 경계를 파악하는 데 도움이 됩니다.
기체 내부에는 녹화되지만 라이브 뷰가 끊기는 카메라는 파일이 생성되지 않는 카메라 클러스터와는 다른 진단 방향을 시사하며, 둘 다 측위가 불안정하거나 전원이 들어오지 않는 기체와도 다릅니다. 서면 진단에는 재현된 증상과 여전히 상호작용하는 영역을 명시해야 합니다. 보드 맵은 테스트를 안내할 뿐, 보드 전체가 결함이 있음을 입증하지는 않습니다.
세 가지 카메라 경로는 어떻게 테스트해야 하나요?
원본 파일을 보존하고, 문제가 4/3 메인, 중망원 또는 망원 화각에 영향을 주는지 식별하세요. 초점, 노출, 아티팩트, 색상, 녹화, 모드, 온도 및 재현성을 기록하세요. 짐벌 초기화, 축 움직임, 수평선 및 진동은 별도로 관찰하세요. 한 광학 경로의 결함이 다른 렌즈나 짐벌 기구부의 결함을 자동으로 의미하지는 않습니다.
카메라 모듈, E2 제어, 연결부, 처리, 저장 및 P1 전송은 서로 겹칠 수 있습니다. 보고서에는 증거가 하나의 광학 경로, 카메라-짐벌 어셈블리 전체, 연결부, 처리, 저장 또는 링크 중 무엇을 뒷받침하는지 명시해야 합니다. 최종 검수에는 고객이 실제로 사용하는 기능 전반에 걸친 샘플 파일과 안정화 증거가 필요합니다.

짐벌 경고만으로 세 카메라 어셈블리를 교체해야 한다고 볼 수 있나요?
아니요. 충격, 압력, 액체 및 운송 이력을 보존하십시오. 전원이 꺼진 상태의 하우징, 댐핑 및 간극을 점검하되 어떤 축에도 무리를 주지 마십시오. 지원되는 시동 절차에서는 초기화, 축 응답, 수평, 진동, 각 카메라가 여전히 사용 가능한 파일을 생성하는지 기록합니다. 축 걸림, 피드백 경고, 기울어진 수평, 렌즈별 이미지 결함은 서로 다른 분기입니다.
견적서는 해당 증거가 기계적 보정, 댐핑, 피드백 또는 모터, 연결부, E2 제어, 카메라-짐벌 어셈블리, 추가 조사 중 무엇을 뒷받침하는지 설명해야 합니다. 문제 범위가 넓을 때는 전체 어셈블리 교체가 적절할 수 있으며, 구조와 인접 기능이 입증되면 범위를 한정한 국소 수리가 더 나은 선택일 수 있습니다.
무전원 및 충전 진단에는 무엇이 포함되어야 하나요?
배터리 식별 정보, 래치, 단자, 충전기, 케이블, 전원 소스, LED, USB 동작, 시동 및 비정상 발열을 기록합니다. 아키텍처에는 PD/PPS 충전, USB 스위치, PMIC가 관리하는 도메인, DDR 및 EMMC가 포함됩니다. 포트 문제, 배터리 통신 경고, 충전 실패, 기체 시동 불가는 하나의 사건 이후에 나타나더라도 동일한 문제가 아닙니다.
팽창, 액체 흔적, 탄 냄새, 변형 또는 비정상 발열이 확인되면 중단하십시오. 벤치 진단 결과는 배터리 팩, 접점 또는 커넥터, 충전 제어, 레귤레이션된 전원, 공급 전원을 끌어내리는 하위 도메인을 구분해야 합니다. 정확한 칩 또는 부품 경험은 문서화된 보드 리비전과 측정값에 근거해 언급할 수 있지만, 결코 보편적인 무전원 해결법으로 제시되어서는 안 됩니다.

TOF, 비전, GPS 및 IMU 경고는 어떻게 구분하나요?
정확한 경고, 방향, 로그, 충격 이력, 환경, 조명, 표면 및 적절한 조건에서 해당 문제가 지속되는지 기록합니다. Pro 아키텍처는 비전, 고도, TOF 및 GPS를 E1E를 통해 라우팅하며, 하향 TOF 보드 맵은 문서화된 리비전에 대해 OPT3101을 식별합니다. 해당 부품명은 아키텍처를 설명할 뿐, 그 부품이 해당 경고의 원인임을 입증하지는 않습니다.
연결, 전원 공급, 오염, 정렬, 주변 부품, 환경 및 처리 과정은 유사한 증상을 일으킬 수 있습니다. 보고서는 이러한 가설을 구분하고 지원되는 테스트 중 무엇이 통과했는지 기록합니다. 인수 검사에서는 하나의 캘리브레이션 결과를 기체 전체의 입증으로 간주하지 않고, 문서화된 조건에서 위치 지정, 센싱, 고도 제어 요구사항을 재현합니다.
SPD1178D 및 AON7544 ESC 증거는 어떻게 활용해야 하나요?
문서화된 Mavic 3 Pro 교육용 보드 맵은 해당 ESC 리비전에서 SPD1178D 디바이스 두 개와 AON7544 전력 디바이스 스물네 개를 식별합니다. 영향을 받은 모터 위치, 경고, 프로펠러, 암 형상, 하네스, 충격 경로, 비정상 발열 및 해당 증상이 특정 채널을 따라 나타나는지 여부를 기록하십시오. 추진 체계는 제어, 전력단, 모터, 연결부 및 구조를 포함합니다.
모터가 멈췄다고 해서 특정 AON7544 또는 SPD1178D의 고장이 입증되지는 않습니다. 그 결론을 내리려면 정확한 보드 리비전과 해당 수리 사례에 대한 개별 측정이 필요합니다. Reboot Hub는 서면 진단 결과에 확인된 디바이스를 명시하는 동시에 인접 위험과 필요한 추진 시험을 기록할 수 있습니다. 공개 콘텐츠에는 안전하지 않은 부품 교체 절차를 공개하지 않습니다.

카메라 촬영과 P1 이미지 전송을 구분하는 요소는 무엇입니까?
각 카메라가 정상적인 로컬 파일을 생성하는지, 짐벌 제어가 계속 가능한지, 텔레메트리와 제어가 안정적인지, 라이브 뷰가 특정 컨트롤러나 환경에서 실패하는지 기록하십시오. 로컬 파일은 생성되지만 화면 표시가 불안정한 경우는 촬영 데이터가 손상되거나 연결이 완전히 끊긴 경우와 다릅니다. 원본 파일과 함께 정확한 컨트롤러, 안테나 및 앱 환경을 보존하십시오.
경계는 카메라 출력, E2 처리, 저장장치, P1 전송, 컨트롤러 또는 환경과 관련될 수 있습니다. 전문 진단 결과는 재현된 계층과 사용된 비교 조건을 명시합니다. 통제되지 않은 무선 세션 한 번이 좋지 않았다는 이유로 고객에게 카메라 클러스터나 코어 보드를 교체하라고 안내하지 않습니다.
충격, 액체 또는 이전 수리 후에는 무엇이 달라집니까?
충격은 한 번의 사고로 짐벌, 렌즈, 댐핑, 암, 모터, 센서, GPS/IMU 및 내부 연결부에 부하를 줄 수 있습니다. 액체는 눈에 보이는 유입 지점을 넘어 단자, USB, 커넥터 및 보드 영역에 도달할 수 있습니다. 이전 작업은 나사, 씰, 케이블, 정렬 및 보드 리비전을 변경할 수 있습니다. 사진, 로그 및 사건 발생 순서를 보존하고, 습기나 비정상 발열이 있을 때는 반복적인 전원 재인가를 중단하십시오.
수리 계획은 확인된 손상, 주변 부위의 합리적으로 예상되는 위험 및 접근 불가 영역을 구분합니다. 고장 범위와 영향을 받은 구조 부위가 명확히 한정되어 있을 때는 국소 수리가 더 적합합니다. 여러 영역의 손상, 부식, 주요 구조물 손상 또는 카메라와 코어 보드 노출 여부의 불확실성은 더 넓은 범위의 어셈블리 수리나 문서화된 교체를 정당화할 수 있습니다. 고객은 승인 전에 해당 트레이드오프를 안내받습니다.
Reboot Hub는 고객의 불확실성을 어떻게 해소합니까?
저희는 고객의 우려에서 출발하여 모든 합리적인 의문을 반영합니다: 정확한 Pro 버전, 영향을 받은 렌즈, 보드 리비전, 사건 이력, 알려진 및 알려지지 않은 진단 결과, 제안 작업, 부품 출처, 일정, 시험 및 서면 조건. 기술적 깊이는 결정을 투명하게 만들기 위해 사용되며, 칩 이름으로 고객을 압도하기 위한 것이 아닙니다.
수리가 더 적합하다면 수리 범위와 수리 후 성능 검증 계획을 통해 그 이유를 설명합니다. 교체가 더 적합하다면 비교를 통해 익명의 마켓플레이스 매물이 아니라 문서화된 정확한 기기와 완전한 키트를 제시합니다. 이를 통해 이 글은 단순한 정보에서 우려를 행동으로 이어 주는 신뢰할 수 있는 경로가 됩니다.
Mavic 3 Pro의 서비스 복귀 검증 단계는 무엇을 입증해야 합니까?
기체, 컨트롤러, 배터리 및 액세서리를 입고 접수 내용과 일치시키십시오. 원래 접수된 문제를 해결한 뒤, 영향을 받은 모든 카메라 경로, 원본 파일 기록, 짐벌 초기화 및 안정화, E2 기능, P1 링크, 컨트롤, E1E 측위 및 센싱, TOF, 충전, 추진계, 단계별 통제 비행을 검증하십시오. 충격이나 접근 작업이 영향을 줄 수 있는 항목에는 주변 부품 테스트를 추가하십시오.
인도 시 문서에는 서면 점검 결과, 확인된 항목과 미확인 항목, 부품 출처, 테스트 및 남은 관찰 사항이 기재됩니다. 견적 승인 후 1-3영업일은 운송 기간과, 30일 수리 보증은 별도의 180일 제품 보증과 각각 구분됩니다. 고객은 실제 세 카메라 워크플로에 대한 증빙을 제공받습니다.
Keep exploring
Further reading
From Reboot Hub 크로니클
From 드론 가이드