サポートと学習 / 9モジュール中3
測位と周囲環境の検知
このレッスンの前に:ドローンの飛行制御装置の仕組み:IMU、センサー、安定性
このレッスンで学べること
- 測位と障害物検知の限界を理解する。
- 行動を選ぶ前に、確認できる証拠と推測を区別する。
- メインのレッスンを続けるか、必要に応じて特定のトピックに進む。
測位と周囲環境の検知
障害物回避機能は慎重な操縦を支援しますが、不確かな飛行ルートを安全なものに変えることはできません。重要なのは、機種の機能一覧に検知機能が記載されているかどうかではありません。実際に使用する機体、外から目視できるセンサー部分、予定している環境、そしてお客様が許容する判断基準のすべてが、意図した飛行に適しているかどうかです。
要点
障害物の認識は判断材料の一つとし、通過許可とは見なさない
正確な機種と最新のガイダンスを確認し、無理に力を加えたり開けたりせずに、外から見えるセンサー部分を点検してください。予定するルートと明るさを記録し、機体、設定、周囲の状況に不確かな点があれば飛行を中止してください。機能名だけでは、特定の機体があらゆる物体、表面、条件を検知できるとは限りません。Reboot Hubでは、購入、修理方法、飛行の判断をおすすめする前に、機種の性能、確認された状態、既知の制限、お客様の実際の用途を分けて確認します。
お客様が判断する前に、どのような情報を明確にしておくべきですか?
根拠に基づいた判断を保つには、どうすればよいですか?
DJIの障害物回避機能は、実際に何に役立ちますか?
障害物回避は、適切な条件下でセンサーと処理機能を使い、機体が一部の物体や方向に対応できるよう支援するシステムです。操縦者の負担を軽減したり、追加の警告を提供したりする可能性があるため便利ですが、飛行経路に障害物がないことを保証するものではありません。このシステムは、現場の状況確認、目視による監視、現地の運用要件、機体の飛行経路に対する操縦者の責任に代わるものではありません。
まず機能の宣伝文句ではなく、飛行の目的から考えましょう。開けた場所での低速な訓練飛行、構造物の近くでの詳細な点検、森林内の飛行、反射するガラスの周囲での飛行では、必要となる確認事項は大きく異なります。飛行経路、高度、速度、時間帯、または機体の選択を変更するのが適切な場合もあります。センサー機能で不確実性を解消できるかのように装うより、不確実性があると明示するほうが有用です。

障害物回避機能におけるDJI APASとは何ですか?
APASは、対応機体に搭載される障害物回避支援システムのDJIによる名称です。正確な製品、モード、設定、周囲の状況が対応している場合、機体はセンサー情報と操縦者の操作入力をもとに、障害物を避ける動作を選択できます。これは、すべてのDJI機体で同じ範囲を検知できる、すべてのモードで機能を利用できる、または目視で確認できる障害物が必ず検知されるという意味ではありません。
| APASを頼りにする前に確認すること | 判断に影響する理由 |
|---|---|
| 対象機体の具体的な機種、付属の送信機、現在のアプリ環境 | 障害物検知の配置、対応する動作、利用可能な設定は、製品世代や構成によって異なります。 |
| 予定している飛行モード、方向、速度、経路 | 障害物回避の設定を有効にしても、計画した経路の安全が確認されたことにはなりません。 |
| 明るさ、表面の状態、電線、枝、ガラスなど現地の条件 | 小さいもの、反射するもの、コントラストの低いもの、その他検知しにくい障害物に対しては、より広い安全余裕と操縦者の判断が必要となる場合があります。 |
中古品の購入や予定している作業にあたっては、まずキットの内容、センサーの目視状態、予定している用途を正確に記録してください。そのうえで、機体を最新の製品ガイダンスと照らし合わせ、代替ルートや飛行を見送る判断も選べるようにしておきましょう。Reboot Hubでは、回避を示すラベルを通常の飛行計画の代わりに使うのではなく、こうした情報を状態や用途適合性について透明性のある判断を行うための一部として扱います。
機能について判断する前に、正確なDJIモデルを確認する必要があるのはなぜですか?
DJIの機体は、センサーの配置、飛行モード、対応する動作がすべて同じではありません。見た目がよく似たモデルでも、検知できる方向、送信機との組み合わせ、カメラの配置、ソフトウェアの仕様、警告の表示方法が異なる場合があります。特定の機体が予定している作業に適しているかを判断する購入者にとって、商品説明に「障害物回避」とあるだけでは不十分です。
そのためReboot Hubでは、正確な機体と付属キットを起点に確認します。製品の識別情報、目視できる状態、付属する送信機とバッテリーの情報、判明している履歴、未確認の点を明確にしています。これにより、お客様は別世代の仕様や宣伝動画がすべての中古機体に当てはまると思い込まず、検査・記録された実際の機体を、そのモデルの最新の公式ガイダンスと照らし合わせることができます。
センサー窓がきれいでも、完全な点検にはならないのはなぜですか?
外側の窓がきれいかどうかを目視で確認することは有用ですが、それだけでセンサーの検知経路全体に問題がないとは証明できません。衝撃、湿気、外装への圧力、アームのずれ、カメラ周辺の損傷、内部接続の問題、関連する警告表示などは、判断に影響する可能性があります。一方、外側の表面に汚れや指紋があるからといって、モジュールの故障が直ちに証明されるわけでもありません。目で確認できる情報と技術的な判断を分けて考えることが大切です。
機能を復旧させようとして、センサー部分を押したり、こすったり、テープで覆ったり、開けたりしないでください。警告が示す方向、光や対象となる面、症状が繰り返し起きるか、墜落・液体の侵入・過去の修理があったかを記録してください。こうした記録があれば、専門家による診断の範囲を絞りやすくなり、不明確な症状ひとつだけを根拠に、大きな交換用アセンブリを購入してしまうことからお客様を守ります。

どのような周囲の環境で、障害物を認識する能力への信頼性が低下しますか?
周囲の状況を認識するシステムは、環境の影響を受けることがあります。暗所、まぶしい光、低コントラスト、雨、霧、明暗が急に切り替わる場所、反射、透明な面、水面、細い枝、電線、不規則な模様、速く動く被写体はいずれも、経路の認識を難しくする可能性があります。どの制限が関係するかは正確なモデルと実際の状況によって異なるため、一般的な機能の説明を、未検証の環境での保証と受け取らないでください。
予定する速度や経路も重要です。制御された環境によっては、別の環境より機体が対応する時間を確保できる場合があります。また、緊急時に逃げ道の余裕がある経路のほうが、最後の瞬間の自動応答に頼る経路より管理しやすくなります。環境自体に不確かな点がある場合は、速度を落とす、位置を変える、別の経路を選ぶ、または作業に適した条件になるまで中止するのが適切です。
中古機の障害物検知性能は、どのように確認すればよいですか?
正確なモデル名、付属する送信機とバッテリーの構成、最近撮影した外観写真に加え、衝撃、水濡れ、保管状況、過去の修理歴について把握している内容を明確に説明してもらいましょう。機体が届いたら、外装、アーム、プロペラ、ジンバル、カメラ周辺、関連するセンサーの表面を確認します。モデルの機能一覧と、この機体の状態を示す証拠は分けて考えてください。
信頼できる販売者は、「すべてのセンサーが動作する」といった曖昧な説明だけで済ませません。Reboot Hubは、受領時の状態、付属品、点検箇所、動作確認で実証できたこと、未確認の事項を記録します。これにより購入者は、リスクを抑えた練習用途、記録を要する業務要件、あるいは別のモデルが必要な作業のどれに合うかを判断できます。購入後に初めて思い込みに気づく事態も避けられます。

墜落後や、障害物検知の警告が繰り返し表示される場合はどうすればよいですか?
機体の物理的な状態と動作上の懸念が明らかになるまで、通常使用できる状態だと判断しないでください。影響を受けた箇所を撮影し、警告の正確な文言を保存し、飛行経路と状況を記録します。衝撃、水濡れ、異常な発熱、強い着陸、過去の修理作業が関係していたかも記録してください。故障をより明確にするために、何度も飛行を試みるのは避けましょう。
管理された手順で診断すれば、外から見える機体構造、ジンバルとカメラの状態、関連センサーの挙動、測位状況、機体全体の反応を切り分けて確認できます。Reboot Hubは購入者の視点に立ち、確認できたこと、未確認の事項、提案する作業、使用する部品の調達経路、機体を返却する前に合格すべき確認項目を説明します。どのセンサーを交換すべきか根拠なく断定するより、安全で役立つ対応です。
この教訓は、より安全な飛行前判断にどうつながりますか?
障害物検知に関する情報は、飛行前の総合的な判断材料の一つです。離陸前には、機体に損傷がないこと、プロペラとバッテリーが適切な状態であること、送信機との接続が安定していること、警告の内容を理解できること、飛行場所が適切であること、飛行するか中止するかの基準が明確であることも確認する必要があります。センサー機能は判断の参考になりますが、これらのどの項目に対する懸念も覆すものではありません。
特定の飛行を実施すべきか判断したい場合は、飛行前チェックリストをご確認ください。診断が必要な再現性のある懸念がある場合にのみ、センサー故障時の手順をお使いください。どちらの場合も、重要なのは、機能名のうたい文句を信じることではなく、根拠を確認し、対応を計画してから慎重に飛行することです。

センサーの信号から次の判断へ
まずはモジュール2:飛行制御をご覧ください。GNSSは位置を推定し、RTKは対応システムで衛星測位の精度を高めます。どちらも電線を検知するものではありません。コンパスは機首方位を示し、IMUは動きと姿勢を測定します。ビジョンセンサーはシーンの細部を使って位置を推定したり、画像ベースの測距を行ったりします。赤外線ToFは反射光の往復時間から距離を測定します。それぞれ役割が異なります。ホバリングが安定していたり、カメラ映像が鮮明だったりしても、障害物検知範囲が十分だとは限りません。
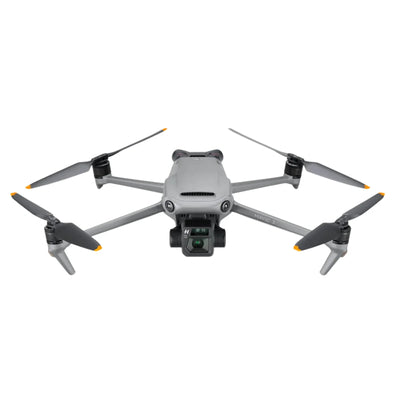
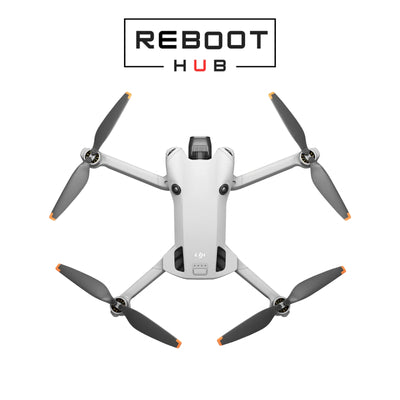
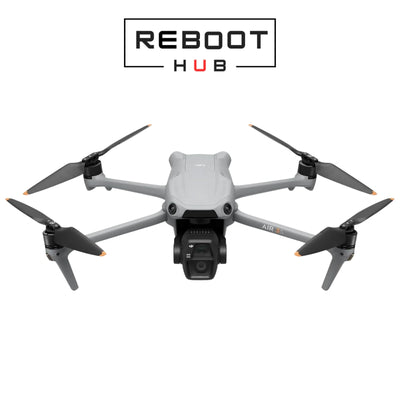
DJI Air 3のビジョンセンサーは前方、後方、左右、上方、下方をカバーし、下方には独立した赤外線システムも備えています。Normal/Cineモードでは、Brakeは検知した障害物の手前で停止し、BypassはAPASを使ってスティック入力に応じながら迂回経路を計画します。Sportモードでは障害物検知が無効になります。Mini 2 SEとMini 4Kが備えるのは下方測位機能であり、障害物回避やAPASには対応していません。必ず該当モデルのマニュアルを確認してください。設定名によってセンサーの視野が広がることはありません。
電線や細い枝は画像内で占める面積が小さすぎます。ガラスには向こう側の景色が映り、水面は反射したり動いたりします。何もない壁や繰り返し模様のタイルでは、視覚的な特徴が乏しく、誤認識されることがあります。暗闇、まぶしい光、急激な明るさの変化は、認識に使えるコントラストを低下させます。赤外線も表面の反射率に左右されます。速度が高いほどブレーキをかける余裕は小さくなり、急な姿勢変化はセンサーの視野を変化させます。飛行経路を変更するか、適切な条件になるまで待ってください。検知できるか確かめるために障害物へ近づかないでください。
問題に合った対応を選ぶ
方向を示す警告、予期しないブレーキ動作、またはビジョンセンサーのキャリブレーション案内が表示された場合:ビジョンセンサーと障害物センサーの診断をご覧ください。衛星測位が不安定な場合:GNSS/RTKの診断をご覧ください。方位のずれや磁気干渉がある場合:コンパスの解説をご覧ください。警告の正確な内容、飛行モード、方向、明るさ、表面の状態を記録してください。ドリフトをすべて障害物センサーの故障と判断しないでください。
作業に必要な検知範囲を選ぶ場合:Mini 2 SE WikiとAir 3 Wikiを比較し、その後DJIモデル比較をご覧ください。下方のみの検知では、横方向の旋回飛行を保護できません。必要な検知範囲を選んだら、実際に販売されているキットの内容を確認してください。開けた場所でのMiniによる撮影には販売中のMiniキットをご検討ください。ただし、APAS対応が必要な用途には適しません。
衝撃、水濡れ、センサーガラスの破損があった場合、または許可された外部確認を行っても警告が消えない場合は、飛行テストを中止してください。写真と元のフライトログを保管し、プロによる修理を依頼してください。推測でキャリブレーションを繰り返したり、部品を交換したりしないでください。光や表面の条件が適していないだけの場合は、ハードウェアの修理を依頼する前に飛行計画を変更してください。
DJI Air 3マニュアル、48、56~59ページ;DJI APASガイダンス:DJI Air 3 / DJI APAS
Keep exploring
Further reading
From Reboot Hub クロニクル
From ドローンガイド