Podpora a vzdělávání / větev modulu 8
Příznaky, důkazy a diagnostika
Než začnete: Zachovejte přesný popis příznaku a práci zastavte, pokud může být konstrukce, baterie, kapalina nebo zařízení pod napětím nebezpečné.
Co se dozvíte
- Oddělit viditelný příznak od funkčních oblastí, které jej mohou způsobovat.
- Využívat zkušenosti s opravami konkrétních modelů a desek, aniž by se jeden případ vydával za obecně platné pravidlo.
- Přejít od obav zákazníka k písemným zjištěním, schválení a postupně shromažďovaným důkazům o funkčnosti.
Diagnostika Mavic 3 Classic s ohledem na konkrétní desku
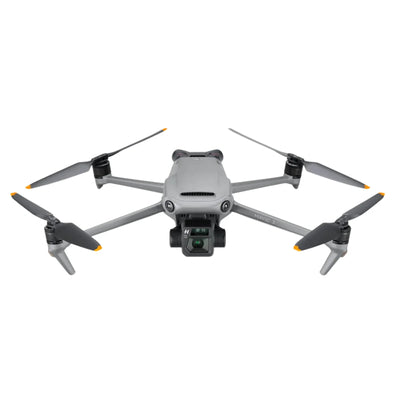
Mavic 3 Classic používá jedinou kameru Hasselblad 4/3, nikoli sestavu dvou kamer Mavic 3 nebo tří kamer Mavic 3 Pro. Tento viditelný rozdíl musí zohledňovat každé rozhodnutí o kameře, gimbalu i náhradních dílech. Architektura oprav navíc nabízí mimořádně užitečné hranice na úrovni desky: školicí materiály uvádějí ICM40609D pro IMU, UBX-M8030 pro GPS, OPT3101 v sestavě spodního TOF a součástky SPD1178D a napájecí součástky AON7544 v návrhu ESC. Tato označení mají hodnotu pouze tehdy, jsou-li spojena s doloženou revizí desky a důkazy z konkrétního případu.
Rychlá odpověď
Určete přesné funkční oblasti desky a zúžte příčinu závady, aniž byste jednu součástku považovali za univerzální řešení
Ověřte, že jde o verzi Classic s jedinou kamerou, a zjistěte revizi desky, ovladač, baterii, historii událostí a přesné varování. Oddělte ovládání kamery a gimbalu E2, řízení letu a snímání E1E, přenos obrazu P1, správu napájení, úložiště, GPS/IMU/TOF, ESC a vnější konstrukci. Reboot Hub může zveřejnit potvrzené zjištění o čipu nebo součástce; zákazník však písemně obdrží známé i neznámé skutečnosti, navrhovaný rozsah opravy a plán ověření funkčnosti.
DJI Mavic 3 Classic · odhady cen oprav podle typu zásahu
Každá částka v USD je historický odhad pro daný typ opravy celé řady, nikoli cenová nabídka na tento konkrétní dron. Diagnostika určí potřebné díly, práci, kalibraci a testování.
| Typ opravy | Odhadované rozpětí v USD | Kdy o něm uvažovat |
|---|---|---|
| Páskový / plochý kabel | $60-$96 | Signál kamery, náklon gimbalu, ztráta obrazu nebo poškozené vedení kabelu po nárazu. |
| Kompletní modul gimbalu | $240-$336 | Poškození kamery, objektivu, motoru nebo stabilizace, které nelze vyřešit pouhou výměnou kabelu. |
| Modul / deska ESC | $84-$108 | Varování týkající se pohonu, závady řízení motoru, kontakt s vodou nebo poškození obvodů ESC. |
| Výměna ramene s motorem | $72-$96 | Konstrukční poškození ramene, kloubu, místa dosednutí, pláště nebo uložení motoru. |
| Základní deska (oprava na úrovni čipů) | $180-$216 | Závadu desky lze lokalizovat na úrovni součástek ještě před výměnou celé desky. |
| Kompletní výměna desky | $360 | Desku nelze fyzicky obnovit nebo oprava na úrovni součástek není praktická. |
| Snímač IMU / kalibrace | $60 | Opakované kalibrace, odchylky, chyby snímačů nebo nestabilní poloha vyžadují diagnostiku. |
| Deska správy baterie | $72-$96 | Závady nabíjení, vyvažování, BMS nebo napájecí cesty baterie vyžadují diagnostiku. |
Jaké důkazy je třeba zdokumentovat, než zákazník podnikne další kroky?
Jak zkušenosti z opravářské dílny pomáhají určit oblast závady?
Jak správně určit Mavic 3 Classic?
Začněte štítkem produktu a přídí. Classic má jednu kameru Hasselblad 4/3, zatímco ostatní varianty Mavic 3 používají odlišné sestavy více kamer. Před zahájením práce vyfotografujte dron, sestavu kamery a gimbalu, ovladač, baterii, identifikační údaje a viditelný stav. Neoznačujte díl kamery nebo gimbalu za kompatibilní s Mavic 3, dokud neověříte přesnou variantu a revizi.
Doklady o variantě pomáhají zabránit rozšiřování rozsahu práce. Zákazník by měl vidět označení Classic při příjmu, v cenové nabídce, u položky s díly i v plánu závěrečného ověření. Pokud se při diagnostice použije údaj o desce nebo čipu, zaznamenejte fyzickou revizi desky a podklady ke konkrétnímu případu opravy. Součást uvedená v mapě jedné školicí desky by neměla být bez ověření slibována pro všechny výrobní revize.

Co při diagnostice znamenají E2, E1E a P1?
Prověřená architektura desky modelu Classic přiřazuje E2 řízení gimbalu, funkcím kamery a Wi-Fi; E1E řízení letu včetně vyhýbání pomocí vizuálních senzorů, výšky, TOF, GPS, ADS-B, přisvětlovacího světla a ventilátoru; a P1 přenosu obrazu. PMIC řídí napájení modulů, DDR podporuje běh systému a datovou cache a EMMC ukládá firmware modulů. Jde o funkční oblasti, nikoli o zkratku k výměně celé hlavní desky.
Užitečná diagnostika zjišťuje, která oblast skutečně selhává. Funkční živý obraz spolu s projevy nestabilního letu ukazuje jiným směrem než stabilní dron bez přenosu obrazu; obojí se liší od stavu bez napájení. Písemný závěr má před návrhem opravy na úrovni desky uvést zopakovaný příznak, podpůrná pozorování a zbývající nejistotu ohledně souvislostí mezi oblastmi.
Kdy lze veřejně uvádět ICM40609D, UBX-M8030 a OPT3101?
Dokumentace oprav modelu Classic uvádí ICM40609D v cestě IMU, UBX-M8030 v cestě GPS a OPT3101 v dolní cestě TOF pro zdokumentované provedení desky. Tyto přesné názvy mohou zkušenému čtenáři pomoci pochopit architekturu. Závěrem o opravě se stávají až po potvrzení stejného modelu a revize desky a po doložení případu měřením nebo záměnou součástí.
Varování IMU nedokazuje, že selhal samotný ICM40609D. Zpoždění GPS nedokazuje, že je UBX-M8030 vadný. Varování výšky nebo TOF nedokazuje, že je příčinou OPT3101. Překrývající se příznaky mohou způsobit připojení, napájení, okolní součástky, znečištění, vyrovnání, prostředí i zpracování signálu. Reboot Hub zveřejňuje potvrzené skutečnosti a hypotézy označuje zvlášť.

Jak rozlišit potíže s nabíjením a situace, kdy se zařízení nezapne?
Zaznamenejte identifikaci baterie, západku, kontakty, nabíječku, kabel, zdroj napájení, chování LED a aplikace, odezvu USB a neobvyklé zahřívání. Architektura zahrnuje řízení nabíjení PD/PPS, USB přepínač, napájecí větve řízené PMIC, DDR a EMMC. Mechanicky poškozený port, problém s komunikací baterie, nenabíjení a situace, kdy se dron nespustí, jsou odlišné větve diagnostiky, i když si jich zákazník všiml současně.
Při nafouknutí, známkách kontaktu s kapalinou, zápachu spáleniny, deformaci nebo neobvyklém zahřívání práci zastavte. Zjištění z testování na stole by měla uvádět, zda se důkazy týkají baterie, vstupu či konektoru, řízení nabíjení, stabilizovaného napájení, nebo některé navazující napájecí větve. Zveřejnit architekturu desky má smysl; doporučovat univerzální výměnu čipu na základě jediného příznaku, kdy se zařízení nezapne, nikoli.
Co vyžaduje varování IMU, GPS nebo TOF?
Uchovejte přesné znění varování, záznamy, historii nárazů, prostředí, osvětlení, povrch a informaci, zda se problém za vhodných podmínek opakuje. U modelu Classic jsou IMU, GPS, přední snímání, spodní TOF a další funkce řízení letu propojeny přes E1E, ale každá cesta senzoru a její připojení vyžadují vlastní důkazy. Zvenčí zkontrolujte krycí okénka a konstrukci; do otvorů nic nezasouvejte a nevynucujte kalibraci jako univerzální řešení.
Úspěšně dokončená podporovaná kalibrace může být jedním z výsledků testu, nikoli důkazem, že jsou všechny senzory i hlavní deska v pořádku. Zpráva by měla odlišovat hypotézy týkající se omezení prostředím, znečištění, vyrovnání, konektoru, modulu, napájení a zpracování signálu. Při přejímce je nutné za zaznamenaných podmínek ověřit požadavky zákazníka na určování polohy a snímání.

Jak využít zjištění o ESC SPD1178D a AON7544?
Zmapování desky ESC u zdokumentované varianty Classic uvádí dvě součástky SPD1178D a dvacet čtyři výkonových součástek AON7544. Tato architektura vysvětluje, proč se diagnostika pohonu týká řídicí části, výkonových stupňů, motorů, kabelových svazků i konstrukce. Zaznamenejte dotčené rameno, varování, vrtuli, odpor motoru při otáčení, geometrii ramene, dráhu přenosu nárazu, neobvyklé zahřívání a informaci, zda problém souvisí s konkrétním kanálem.
Nedovozujte, že AON7544 nebo SPD1178D selhal, jen proto, že se zastavil motor. Takový závěr musí podkládat měření konkrétního případu a přesná revize desky. Zpráva určená zákazníkovi může podle potřeby uvést potvrzené zařízení a zároveň popsat související rizika a zkoušky pohonu po opravě. Veřejný obsah nikdy nesmí sloužit jako nebezpečný návod k výměně součástek.
Jak od sebe rozlišit kameru, gimbal a obrazový přenos?
Uchovejte původní soubor a zaznamenejte živý obraz, ostření, obrazové vady, nahrávání, inicializaci gimbalu, pohyb os, horizont a chování přenosu P1. Černý obraz, špatné ostření, nestabilní gimbal, poškozený záznam a výpadky spojení se týkají různých vrstev kamery, řízení, úložiště a přenosu. Jednokamerová verze Classic nesmí zdědit testování ani předpoklad výměny trojité kamery verze Pro.
Písemné zjištění uvádí, zda důkazy ukazují na obrazový výstup kamery, mechaniku nebo zpětnou vazbu gimbalu, připojení, řízení E2, úložiště, přenos P1 či kontext ovladače. Pokud závadu nelze zopakovat, musí být toto omezení jasně uvedeno. Při přejímce se obraz, nahrávání, stabilizace a spojení hodnotí jako samostatné výsledky.

Co se mění po nárazu nebo zasažení kapalinou?
Při nárazu může být jednou událostí zatížena sestava kamery a gimbalu, ramena, motory, senzory, obvody GPS/IMU, TOF i vnitřní spoje. Kapalina se může dostat ke kontaktům baterie, USB, konektorům a částem desky i mimo viditelné místo vniknutí. Uchovejte fotografie, záznamy a časový průběh události; pokud je přítomná vlhkost, deformace, zápach spáleniny nebo neobvyklé zahřívání, zařízení opakovaně nezapínejte.
Plán opravy odděluje potvrzené poškození, věrohodná související rizika a nepřístupné oblasti. Pokud jsou konstrukce a důkazy přesvědčivé, může být vhodná oprava v omezeném rozsahu. Poškození více systémů, koroze, vážné poškození konstrukce nebo nejistota, zda byly kamera a hlavní deska vystaveny nárazu či kapalině mohou hovořit ve prospěch výměny větší sestavy nebo zdokumentovaného rozhodnutí o výměně zařízení. Zákazník se o možnostech a jejich důsledcích dozví před schválením.
Jak Reboot Hub převádí důkazy z desky na rozhodnutí o koupi nebo opravě?
Vycházíme z obav zákazníka a postupně vyjasňujeme všechny rozumné pochybnosti: přesnou variantu, revizi desky, příznak závady, historii událostí, známé i neznámé skutečnosti, navrhovaný rozsah prací, původ dílů, termín, zkoušky a písemné obchodní podmínky. Název čipu neslouží jako odznak odbornosti; uvedeme ho jen tehdy, když pomůže rozhodnout o konkrétním kusu a závěry jsou podloženy jasně vymezenými důkazy.
Pokud dává větší smysl oprava, nabídka vysvětluje, proč ji podporuje navržený rozsah prací a plán přejímky. Pokud je vhodnější výměna, srovnání uvádí konkrétní zdokumentovaný kus a sadu, ne anonymní nabídku modelu. Technické poznatky tak vedou k transparentnímu dalšímu postupu s Reboot Hub.
Co má ověřit přejímací kontrola Mavic 3 Classic?
Ověřte, že letoun, ovladač, baterie a příslušenství odpovídají záznamům z příjmu. Vyřešte původní problém a poté ověřte obraz a nahrávání jednokamerového systému, inicializaci a stabilizaci gimbalu, funkce kamery E2, spojení P1, ovládání, letové funkce E1E, IMU/GPS/kompas, systém vidění a TOF, nabíjení, pohon a postupný kontrolovaný let. Doplňte zkoušky souvisejících systémů tam, kde je mohl ovlivnit přístup při opravě nebo náraz.
Předávací protokol uvádí písemná zjištění, známé i neznámé skutečnosti, původ dílů, provedené testy a zbývající poznámky. Rozlišuje dobu 1-3 pracovních dnů od schválení cenové nabídky, přepravu a 30denní záruku na opravu od samostatné 180denní záruky na produkt. Zákazník obdrží podklady ke konkrétnímu Mavic 3 Classic, nikoli obecný závěr o Mavicu.
Keep exploring
Further reading
From Kronika Reboot Hub
From Průvodci drony