Asistență și învățare / ramura modulului 8
Simptome, dovezi și diagnosticare
Înainte de această lecție: Notați simptomul exact și opriți-vă dacă structura, bateria, lichidele sau componentele electronice alimentate pot prezenta un pericol.
Ce veți înțelege
- Să separați simptomul vizibil de domeniile funcționale care îl pot provoca.
- Să folosiți experiența de reparație specifică modelului fără să transformați un singur caz într-o concluzie generală despre defecțiuni.
- Să treceți de la constatare la concluzii scrise, aprobare și dovezi de acceptare etapizate.
Diagnosticarea subsistemelor Mini 4 Pro
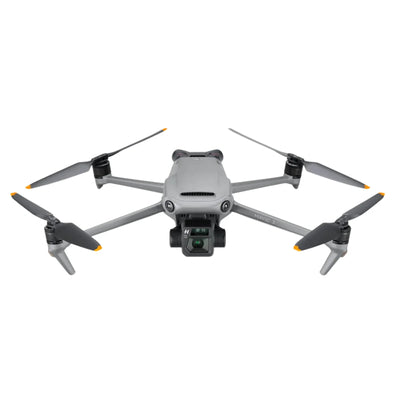
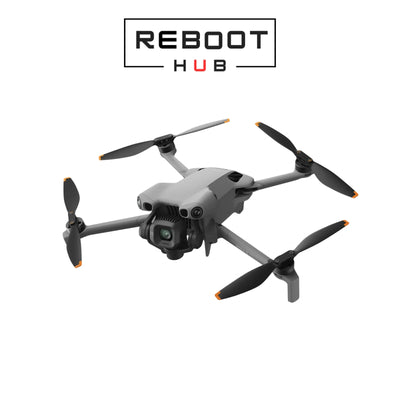
DJI Mini 4 Pro este compactă, dar defecțiunile pot afecta în continuare sisteme distincte: procesarea pe placa principală, ESC-ul și motoarele, sistemele de viziune din față și din spate, viziunea în jos, controlul camerei și al gimbalului, încărcarea, comunicarea cu bateria și transmisia wireless. Acest ghid înlocuiește estimările rapide cu preț fix cu un parcurs de diagnosticare bazat pe dovezi specifice modelului, care arată ce trebuie inspectat, ce nu dovedește un simptom și ce ar trebui să includă o predare credibilă după reparație.
Răspuns pe scurt
Raportați avertizarea la arhitectura Mini 4 Pro înainte de a alege reparația
Identificați exact aeronava, revizia plăcii, telecomanda și bateria; păstrați avertizarea și istoricul evenimentelor; apoi analizați separat comportamentul alimentării, propulsiei, sistemelor de viziune, gimbalului, imaginii, încărcării și transmisiei. Instruirea pentru Mini 4 Pro identifică funcțiile E1E, E3T, LCPU, Charger, MCU, S2, DDR și WIFI/BT în arhitectura plăcii principale. Aceste denumiri ajută la diagnosticare, dar nu dovedesc care cip s-a defectat fără măsurători specifice cazului.
DJI Mini 4 Pro · estimări pentru reparații de serie, în funcție de intervenție
Fiecare sumă în USD este o estimare istorică pentru o anumită intervenție la nivel de serie, nu o ofertă pentru această dronă anume. Diagnoza stabilește piesele, manopera, calibrarea și testele necesare.
| Tipul reparației | Interval estimativ în USD | Când să o luați în considerare |
|---|---|---|
| Cablu panglică / flexibil | $35-$56 | Semnalul camerei, înclinarea gimbalului, pierderea imaginii sau traseul cablului deteriorat în urma unui impact. |
| Modul complet de gimbal | $140-$196 | Deteriorarea camerei, lentilei, motorului sau stabilizării, care depășește o reparație limitată la cablu. |
| Modul / placă ESC | $49-$63 | Avertizări privind propulsia, defecțiuni la controlul motorului, expunere la apă sau deteriorarea circuitului ESC. |
| Înlocuirea brațului cu motor | $42-$56 | Deteriorări structurale la un braț, o balama, un punct de aterizare, carcasă sau suportul motorului. |
| Placă principală (la nivel de cip) | $105-$126 | O defecțiune a plăcii poate fi localizată la nivelul componentelor înainte de înlocuirea întregii plăci. |
| Înlocuirea completă a plăcii | $210 | Placa nu mai poate fi recuperată fizic sau reparația la nivel de componentă nu este practică. |
| Senzor IMU / calibrare | $35 | Ciclurile repetate de calibrare, deriva, erorile senzorilor sau atitudinea instabilă necesită diagnoză. |
| Placă de management al bateriei | $42-$56 | Defecțiunile de încărcare, echilibrare, BMS sau alimentare a bateriei necesită diagnoză. |
Ce dovezi trebuie documentate înainte ca clientul să ia măsuri?
Cum ajută experiența de pe bancul de reparații la delimitarea domeniilor de defecțiune?
Ce îi spune unui tehnician harta plăcii principale pentru Mini 4 Pro?
Instruirea specifică modelului identifică E1E drept o platformă de control al zborului, E3T drept o platformă pentru cameră, un LCPU asociat cu controlul STM al obiectivului și colectarea datelor pentru compensarea temperaturii, o funcție Charger pentru încărcarea prin USB, un MCU care acoperă controlul zborului, gimbalul și funcțiile de încărcare, S2 pentru funcțiile de operare și transmisie wireless, DDR pentru program și date temporare, precum și WIFI/BT pentru comunicații pe distanță scurtă. Această arhitectură explică de ce diagnosticul „placă principală” este prea general.
O problemă a camerei, una de încărcare și una de conexiune pot apărea pe același ansamblu fizic, dar pot ține de domenii funcționale diferite. Răspunsul corect este să se înregistreze comportamentul exact și revizia plăcii, apoi să se confirme constatarea locală. Reboot Hub poate comunica identificatorul exact al unui cip sau rezultatul verificării unei componente dintr-o reparație documentată la nivel de caz și datată, însă acest lucru nu autorizează publicarea unei proceduri pentru placă și nici nu dovedește că aceeași componentă a provocat avertizarea unei alte drone.

Cum se analizează separat o problemă de alimentare sau încărcare la Mini 4 Pro?
Înregistrați bateria exactă, starea fizică, zăvorul, contactele, starea portului USB-C, contextul privind încărcătorul și cablul compatibile, comportamentul LED-urilor și avertizarea din aplicație. Stabiliți dacă problema constă în lipsa oricărui răspuns al dronei, lipsa încărcării, conexiune intermitentă, căldură, comunicație sau comportamentul unui singur pachet. Funcția Charger a dronei și sistemul propriu de management al bateriei sunt limite distincte, așa că nu trebuie învinuit nici pachetul, nici placa principală pe baza unei singure observații.
Opriți utilizarea în caz de umflare, deformare, urme de lichid, terminale deteriorate, miros sau căldură anormală. Diagnosticul profesional poate apoi să distingă între pachet, contacte, conectorul dronei, portul USB, circuitul de încărcare și domeniul plăcii. Devizul precizează ce limită este susținută de dovezi și dacă soluția mai sigură este înlocuirea bateriei, repararea locală a conectorului, repararea componentei sau o intervenție mai amplă asupra plăcii.
Cum se diferențiază o avertizare de motor la Mini 4 Pro de o defecțiune ESC?
Inspectați starea elicei, libertatea de mișcare a motorului după întreruperea în siguranță a alimentării, eventualele resturi, urmele de impact, suportul motorului, geometria brațului, cablajul și conectorii. Instruirea identifică o placă ESC separată în dronă, însă traseul avertizării include și motorul, cablajul, componentele de acționare, feedbackul de curent, comenzile și alimentarea. Înregistrați canalul afectat și comparați dovezile în loc să presupuneți că s-a defectat cel mai scump ansamblu.
O constatare la nivelul plăcii poate indica un MOSFET, un driver sau o componentă de detecție, atunci când măsurătorile și revizia plăcii sunt documentate. Această constatare reflectă experiența acumulată în reparații, nu este o instrucțiune universală de înlocuire. După reparație, comparați canalele, temperatura și comportamentul la comenzi, apoi treceți prin etapele controlate de verificare a propulsiei și de testare în zbor numai dacă toate verificările anterioare au fost satisfăcătoare.

Cum se diagnostichează avertizările sistemelor de viziune frontal, posterior și inferior?
Notați direcția exactă, avertizarea, iluminarea, textura suprafeței, impuritățile, condensul și atitudinea aeronavei. Verificați ferestrele, fixarea modulelor, suporturile, cablajele și zona de impact. Ansamblurile de viziune frontală și posterioară, respectiv sistemul de viziune inferior, servesc la observații diferite; o limitare în condiții de lumină slabă sau pe suprafețe cu textură redusă nu este același lucru cu o defecțiune hardware persistentă în condiții controlate.
Comportamentul la calibrare trebuie interpretat după verificările fizice și ale conexiunilor, nu folosit pentru a ascunde un modul deplasat sau un suport deteriorat. Concluzia scrisă trebuie să precizeze dacă dovezile indică o cauză de mediu, mecanică, legată de conector, la nivelul modulului sau al plăcii de bază. La recepție, testați direcțiile afectate în condiții documentate și evitați să afirmați că un singur test de menținere a poziției demonstrează funcționarea tuturor funcțiilor automate.
Ce trebuie verificat când gimbalul se mișcă, dar imaginea nu funcționează?
Verificați separat mecanica gimbalului, camera și procesarea imaginii. Observați pornirea fără a forța o axă; verificați amortizoarele, cadrul, libertatea de mișcare a axelor, traseul panglicilor flexibile și conectorii; apoi înregistrați comportamentul imaginii live, al focalizării, al înregistrării și al fișierelor media. Un gimbal centrat poate avea totuși o defecțiune la cameră sau la procesare, iar o imagine neagră nu dovedește că toate motoarele axelor sau amortizoarele trebuie înlocuite.
Zona camerei E3T, rolul LCPU în controlul obiectivului, funcțiile MCU ale gimbalului, traseele panglicilor flexibile și ansamblul camerei reprezintă ipoteze diferite. Un raport profesionist indică limita confirmată și, acolo unde este relevantă, revizia plăcii. Validarea după reparație trebuie să documenteze separat stabilizarea, focalizarea, imaginea, înregistrarea și orice mod compatibil legat de problema semnalată inițial.

Cum se diferențiază problemele controlerului sau ale transmisiei de cele ale aeronavei?
Identificați controlerul, starea de asociere, antenele, configurația cablului sau a ecranului, relația dintre versiuni de firmware și locul utilizării. Deosebiți imposibilitatea asocierii, comenzile întrerupte, pierderea telemetriei, întreruperile imaginii și comportamentul aplicației. Notați dacă problema apare cu un anumit controler, într-un anumit loc, într-o anumită orientare sau într-o anumită stare a aeronavei. Nu considerați raza de acțiune anunțată drept test de reparație sau garanție.
S2 și funcțiile wireless asociate arhitecturii ajută la localizarea domeniului, însă antenele, conectorii, stabilitatea alimentării, controlerul și mediul rămân aspecte distincte. O dronă returnată ar trebui să demonstreze conectare stabilă și compatibilă, comenzi, telemetrie și imagine în condițiile specificate. Dacă interferențele sau comportamentul intermitent nu au putut fi reproduse, această incertitudine trebuie consemnată în procesul-verbal de predare.
Ce dovezi contează după un impact sau contact cu lichide pentru Mini 4 Pro?
Păstrați dovezile incidentului și evitați ciclurile repetate de pornire dacă suspectați contactul cu lichide sau un impact grav. Inspectați carcasa, brațele, suporturile motoarelor, suporturile gimbalului, compartimentul bateriei, conectorii, cablajele și indicatorii vizibili. Construcția compactă poate transmite forța între ansambluri, iar umezeala poate ajunge la conexiuni dincolo de punctul vizibil de pătrundere. O carcasă fără urme sau pornirea dronei nu exclud riscurile ascunse.
Diagnosticul ar trebui să distingă între daune confirmate, riscuri conexe plauzibile și zone inaccesibile. Intervenția localizată la un conector sau o componentă poate fi potrivită atunci când dauna este delimitată; în cazul daunelor structurale, coroziunii sau al afectării mai multor sisteme, înlocuirea ansamblului poate fi o soluție mai potrivită. Reboot Hub îi comunică clientului ce se știe și ce rămâne necunoscut înainte de aprobare, împreună cu testele propuse.

Ce ar trebui să includă testarea Mini 4 Pro după reparație?
Instruirea specifică modelului folosește teste corelate, nu doar o simplă pornire: conexiuni hardware, comportamentul gimbalului și motoarelor în mai multe direcții, conectarea la controler, avertizări, imagine și înregistrare, funcțiile busolei și IMU, evaluarea bateriei și zborul controlat. Succesiunea exactă depinde de lucrarea efectuată și de starea de siguranță, însă principiul rămâne același: se verifică simptomul inițial și sistemele conexe afectate de intervenție sau înlocuire.
Procesul-verbal de predare consemnează drona exactă, lucrarea efectuată, proveniența pieselor, testele și observațiile rămase. De asemenea, diferențiază durata lucrării de timpul de livrare și garanția reparației de garanția produsului. Aceste dovezi îi permit clientului să aleagă între reparație, înlocuire sau monitorizare suplimentară, fără să se bazeze pe un tabel vechi cu prețuri fixe sau pe afirmații alarmiste despre cele mai frecvente defecțiuni.
Keep exploring
Further reading
From Cronica Reboot Hub
From Ghiduri de drone