Support & lärande / modul 3 av 9
Positionering och avkänning av omgivningen
Innan den här lektionen: Så fungerar drönarens flygkontroller: IMU, sensorer och stabilitet
Det här får du lära dig
- Förstå begränsningarna för positionering och hinderavkänning.
- Skilja observerbara fakta från antaganden innan du väljer hur du ska agera.
- Fortsätta längs huvudspåret för lektionen eller gå vidare till ett avgränsat ämne vid behov.
Positionering och avkänning av omgivningen
Hinderundvikning kan hjälpa en försiktig pilot, men den kan inte göra en osäker rutt säker. Den viktiga frågan är inte om en modell marknadsför en avkänningsfunktion. Frågan är om den exakta farkosten, dess synliga sensorområden, den planerade miljön och kundens beslutsgränser tillsammans gör den avsedda flygningen lämplig.
Kort svar
Se hinderavkänning som en av flera faktorer, aldrig som klartecken
Kontrollera den exakta modellen och aktuell vägledning, inspektera de synliga sensorområdena utan att använda våld eller öppna något, dokumentera den planerade rutten och ljusförhållandena och avbryt om det råder osäkerhet kring farkosten, inställningen eller omgivningen. Ett funktionsnamn bevisar inte att en viss enhet kan upptäcka alla föremål, ytor eller förhållanden. Reboot Hub skiljer mellan modellens kapacitet, observerat skick, kända begränsningar och kundens faktiska användning innan vi rekommenderar ett köp, en reparationsväg eller ett beslut om flygning.
Vilka uppgifter bör vara tydliga innan kunden agerar?
Hur ska beslutet förbli grundat i underlag?
Vad hjälper DJI:s hinderundvikande egentligen till med?
Hinderundvikande är ett assistanssystem som under lämpliga förhållanden kan använda sensorer och signalbehandling för att hjälpa ett luftfartyg att reagera på vissa föremål eller riktningar. Det är användbart eftersom det kan minska arbetsbelastningen eller ge en extra varning, men det garanterar inte att flygvägen är fri. Systemet kan inte ersätta en bedömning av platsen, visuell uppsikt, lokala driftskrav eller pilotens ansvar för luftfartygets flygväg.
Kunden bör utgå från uppgiften, inte marknadsföringsetiketten. En långsam träningsflygning i ett öppet område, en närgången inspektion intill en konstruktion, en rutt genom skog och en flygning runt reflekterande glas ställer helt olika krav på underlaget. Rätt beslut kan ibland vara att ändra rutt, höjd, hastighet, tid på dagen eller val av luftfartyg. Det är mer användbart att säga att det finns osäkerhet än att låtsas att en avkänningsfunktion kan undanröja den.

Vad betyder DJI APAS när det gäller hinderundvikande?
APAS är DJI:s namn på ett assisterat system för hinderundvikande i luftfartyg som stöder funktionen. När den exakta produkten, läget, inställningarna och omgivningen medger det kan luftfartyget använda avkänningsinformation och pilotens styrinput för att välja en undanmanöver. Det innebär inte att alla DJI-luftfartyg har samma avkänningsområde, att funktionen är tillgänglig i alla lägen eller att ett observerat hinder alltid upptäcks.
| Kontrollera innan du förlitar dig på APAS | Varför det påverkar beslutet |
|---|---|
| Exakt luftfartyg, medföljande fjärrkontroll och aktuell appmiljö | Hinderavkänningens utformning, funktioner som stöds och tillgängliga inställningar skiljer sig åt mellan produktgenerationer och konfigurationer. |
| Avsett flygläge, riktning, hastighet och rutt | En inställning för hinderundvikande gör inte en planerad rutt till ett beslut om att vägen är fri. |
| Ljusförhållanden, ytor, ledningar, grenar, glas och andra lokala förhållanden | Små, reflekterande, svårkontrasterade eller på annat sätt svårupptäckta hinder kan fortfarande kräva större säkerhetsmarginal och pilotens bedömning. |
Inför ett köp av en begagnad drönare eller ett planerat uppdrag bör du först dokumentera exakt utrustning, synligt skick på sensorerna och hur drönaren ska användas. Jämför sedan enheten med den aktuella produktvägledningen och ha en alternativ lösning eller ett beslut att avstå redo. Reboot Hub ser den dokumentationen som en del av ett öppet samtal om skick och lämplighet, i stället för att använda beteckningen ”hinderundvikning” som en genväg förbi normal flygplanering.
Varför spelar den exakta DJI-modellen roll innan man påstår att den har en viss funktion?
DJI-drönare har inte alla samma sensorsystem, driftlägen eller funktioner som stöds. Även modeller som ser snarlika ut kan skilja sig åt i vilka riktningar de känner av, vilka fjärrkontroller som kan användas, kamerornas placering, programvarumiljön och hur en varning visas. En produktbeskrivning som bara säger att drönaren har hinderundvikning räcker inte för en köpare som vill avgöra om en viss enhet passar för ett planerat uppdrag.
Därför utgår Reboot Hub från den exakta drönarmodellen och den medföljande utrustningen. Vi redovisar tydligt produktidentitet, synligt skick, uppgifter om medföljande fjärrkontroll och batteri, känd historik och sådant som är okänt. Kunden kan sedan jämföra den dokumenterade enheten med aktuell officiell vägledning för just den modellen, i stället för att anta att en specifikation från en annan generation eller ett reklamklipp gäller för alla begagnade drönare.
Varför är ett rent sensorfönster inte en fullständig hälsokontroll?
Ett rent yttre fönster kan vara en rimlig visuell kontroll, men det bevisar inte att hela sensorfunktionen fungerar som den ska. En stöt, fukt, tryck mot skalet, en arm som hamnat ur läge, ett skadat kameraområde, ett misstänkt internt anslutningsfel eller en relevant varning kan påverka bedömningen. Omvänt innebär inte smuts eller en fläck på en utsida automatiskt att en modul är trasig. Målet är att hålla synliga belägg åtskilda från tekniska slutsatser.
Tryck inte på, skrapa inte, tejpa inte över och öppna inte sensorområden i ett försök att få en funktion att fungera. Notera varifrån varningen kommer, vilket ljus och vilken yta det gäller, om beteendet upprepas och om drönaren har kraschat, utsatts för vätska eller reparerats tidigare. Den dokumentationen ger en fackmässig diagnos en tydligt avgränsad utgångspunkt och skyddar kunden från att köpa en större ersättningsenhet på grundval av ett enda oklart symptom.

Vilka omgivningar kan göra det svårare att lita på hinderavkänningen?
System som tolkar omvärlden kan påverkas av omgivningen. Mörker, bländning, låg kontrast, regn, dimma, plötsliga ljusförändringar, reflexer, genomskinliga ytor, vatten, tunna grenar, ledningar, ojämna texturer och motiv som rör sig snabbt kan alla göra en rutt svårare att tolka. Vilken begränsning som är relevant beror på den exakta modellen och de faktiska förhållandena, så en pilot bör inte omvandla ett allmänt påstående om en funktion till en garanti för en miljö som inte har testats.
Därför spelar även planerad hastighet och rutt roll. En drönare kan ha mer tid att reagera i en kontrollerad miljö än i en annan, och det är lättare att hantera en rutt med utrymme för att väja än en som är beroende av en automatiserad reaktion i sista sekunden. Om förhållandena är osäkra är det ansvarsfulla valet att sakta ner, byta position, välja en annan rutt eller avbryta tills förhållandena passar uppgiften.
Hur bör en köpare bedöma hinderavkänning hos en begagnad drönare?
Be om exakt modell, medföljande fjärrkontroll och batteriuppsättning, aktuella bilder på utsidan samt en tydlig redogörelse för kända stötar, tidigare vätskeexponering, förvaringshistorik eller tidigare service. Kontrollera skalet, armarna, propellrarna, gimbalen, kameraområdet och relevanta sensorytor när drönaren anländer. Skilj mellan funktioner som anges för modellen och uppgifter om skicket på just det här exemplaret.
En transparent säljare bör inte gömma sig bakom ett allmänt påstående om att alla sensorer fungerar. Reboot Hub dokumenterar det mottagna skicket, vilken utrustning som ingår, vad som har inspekterats och demonstrerats samt vad som fortfarande är okänt. Då kan kunden avgöra om exemplaret passar för träning med låg risk, ett dokumenterat professionellt behov eller en uppgift som kräver en annan modell, i stället för att upptäcka ett antagande först efter köpet.

Vad bör man göra efter en krasch eller en varning om hinderavkänning som kan reproduceras?
Utgå inte från att drönaren är redo för normal användning förrän det fysiska eller funktionella problemet har klarlagts. Fotografera det berörda området, spara den exakta varningstexten, anteckna rutten och förhållandena och notera om händelsen innefattade en stöt, vätska, onormal värme, en hård landning eller tidigare arbete. Gör inte upprepade flygförsök för att försöka framkalla ett tydligare fel.
En kontrollerad felsökning kan sedan skilja mellan den synliga konstruktionens skick, gimbalens och kamerans skick, relevant sensorfunktion, positioneringsförhållanden och drönarens övergripande respons. Reboot Hub utgår från kundens perspektiv: vi förklarar vad som observerats, vad som fortfarande är okänt, vilket arbete som föreslås, vilken reservdelslösning som är aktuell och vad som måste godkännas innan drönaren lämnas tillbaka. Det är en säkrare och mer användbar väg än ett obestyrkt påstående om att en viss sensor behöver bytas ut.
Hur bidrar den här lärdomen till ett säkrare beslut före flygning?
Information om hinderavkänning är en del av ett större beslut före flygning. Före start behöver piloten fortfarande en intakt drönarkonstruktion, lämpliga propellrar och batteri, en tillförlitlig anslutning till fjärrkontrollen, begripliga varningar, en lämplig plats och en tydlig gräns för när man ska starta eller avstå. Sensorn kan bidra till beslutet, men kan inte väga upp problem i något av dessa andra områden.
Gå vidare till checklistan före flygning om målet är att avgöra om en viss flygning bör genomföras. Använd felsökningsavsnittet om sensorfel endast när det finns ett problem som kan reproduceras och behöver diagnostiseras. I båda fallen är grundlärdomen densamma: en omsorgsfull flygning börjar med underlag och en planerad åtgärd, inte med ett löfte från en funktionsetikett.

Från sensorsignalen till ditt nästa beslut
Börja med flygstyrning, modul 2: GNSS uppskattar positionen; RTK förbättrar satellitpositioneringen i system som stöder det. Ingen av dem upptäcker en vajer. Kompassen anger riktningen och IMU:n mäter rörelse och orientering. Vision använder detaljer i omgivningen för positionering eller bildbaserad avståndsmätning; infraröd time-of-flight mäter hur lång tid reflekterat ljus färdas för att beräkna avståndet. Dessa indata har olika uppgifter. En stabil hovring eller tydlig kamerabild bevisar inte att hinder täcks av sensorerna.
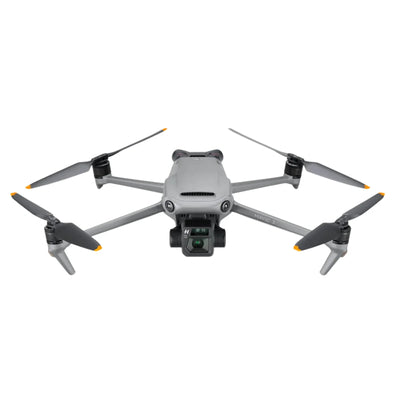
På DJI Air 3 täcker visionen riktningarna framåt, bakåt, åt sidorna, uppåt och nedåt, med ett separat nedåtriktat infrarött system. I lägena Normal/Cine stannar Brake vid upptäckta hinder; Bypass använder APAS för att planera en väg runt dem samtidigt som drönaren reagerar på styrspakens indata. Hinderdetekteringen är avstängd i Sport. Mini 2 SE och Mini 4K har nedåtriktad positionering, men varken hinderundvikande eller APAS. Läs manualen för den exakta modellen: namnet på en inställning utökar inte sensorernas synfält.
Vajrar och tunna grenar tar upp för lite av bilden; glas kan visa scenen bakom sig och vatten reflekterar eller rör sig. Väggar utan tydliga visuella detaljer och upprepade kakelmönster ger svaga eller tvetydiga visuella kännetecken. Mörker, bländning och plötsliga ljusförändringar minskar den användbara kontrasten; infraröd mätning påverkas också av ytans reflektionsförmåga. Högre hastighet ger mindre utrymme för inbromsning, medan snabba attitydförändringar ändrar sensorernas vyer. Ändra rutten eller vänta på lämpliga förhållanden; närma dig inte ett hinder för att testa om det upptäcks.
Välj den väg som passar problemet
En varning om en viss riktning, oväntad inbromsning eller en uppmaning att kalibrera visionen: öppna felsökning av visions- och hindersensorer. Svag satellitpositionering: felsökning av GNSS/RTK. Riktningsproblem eller magnetisk störning: kompassguiden. Anteckna den exakta varningen, läget, riktningen, ljuset och ytan; utgå inte från att varje driftning beror på en trasig hindersensor.
Väljer du sensortäckning för ett jobb? Jämför Mini 2 SE Wiki med Air 3 Wiki och använd sedan jämförelsen av DJI-modeller. Nedåtriktad avkänning skyddar inte vid en sidledes cirkelmanöver. När du valt den täckning du behöver, kontrollera det faktiska paketet som erbjuds. Överväg tillgängliga Mini-paket för Mini-filmning i öppna områden, men inte om du behöver APAS.
Efter en kollision, vattenexponering, skadat sensorglas eller en varning som kvarstår efter tillåtna externa kontroller ska du sluta testflyga. Spara foton och den ursprungliga flygloggen och begär professionell reparation; upprepa inte kalibreringen och byt inte delar på måfå. Om problemet enbart beror på olämpligt ljus eller olämpliga ytor, ändra planen innan du söker hårdvarureparation.
DJI Air 3-manualen, s. 48 och 56-59; DJI:s APAS-vägledning: DJI Air 3 / DJI APAS
Keep exploring
Further reading
From Reboot Hub Chronicle
From Drönarguider