Diagnose av Enterprise-luftfartøy
En reparasjonsbeslutning for DJI Matrice må begynne med det eksakte luftfartøyet, nyttelasten, kontrolleren, batteriene, docken eller feltutstyret og oppdragsbehovet. Matrice 30, Matrice 300 RTK og Matrice 350 RTK har samme Enterprise-rolle, men de deler ikke alle sammenstillinger, grensesnitt eller mottakstester. Denne guiden gjør en flåtebekymring om til en dokumentert diagnosevei uten å behandle én advarsel som en delebestilling.
Kort svar
Identifiser hele Enterprise-systemet før du diagnostiserer én komponent
Registrer eksakt Matrice-modell og revisjon, kontroller, nyttelast, batteripar, ladeutstyr, fastvarekontekst, hendelseshistorikk og oppdragseffekt. Skill dokumentasjon for luftfartøy, nyttelast, posisjonering, kommunikasjonsforbindelse og strøm før du godkjenner arbeid. Reboot Hub rapporterer bekreftede funn, uløste risikoer, reparasjonsomfang og tester for tilbakeføring til tjeneste skriftlig, slik at en operatør kan ta en operativ beslutning, ikke bare en komponentbeslutning.
DJI Matrice-serien · pris etter diagnose
Det finnes ikke noe validert offentlig prisintervall for denne modellen. Del tilstand, feil og bilder for å få et skriftlig pristilbud.
Hvilke bevis bør dokumenteres før kunden tar stilling til saken?
Hvordan kartlegger erfaring fra reparasjonsarbeid de ulike feilområdene?
Hvilket Matrice-system er det egentlig som repareres?
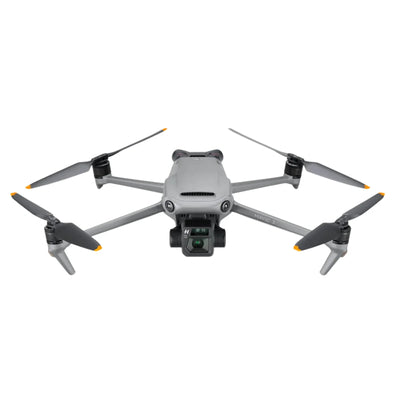
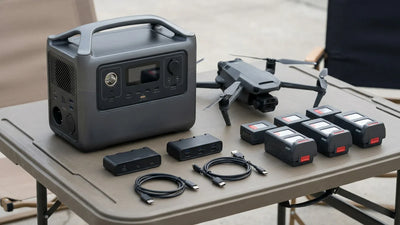
Start med produktetiketten og det fysiske systemet. Matrice 30 og Matrice 30T er kompakte integrerte Enterprise-luftfartøy; Matrice 300 RTK og Matrice 350 RTK støtter modulære nyttelastkonfigurasjoner og ulike flåtearbeidsflyter. Registrer nøyaktig hvilket luftfartøy, hvilken kontroller, nyttelast, RTK-kontekst, batterimodell, ladeutstyr og tilbehør som kom inn. Et familienavn er ikke en kompatibilitetserklæring, og en erstatningsenhet kan ikke godkjennes bare fordi den beskrives som Matrice-kompatibel.
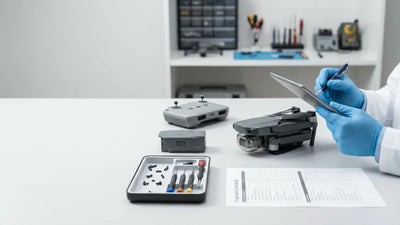
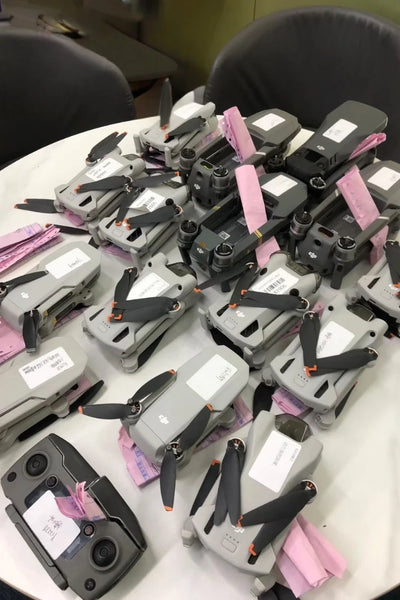
Dokumentasjon av konfigurasjonen beskytter også kunden mot at omfanget glir ut. Fotografer det intakte settet, identifikatorer, porter, fester, batterirom og synlig tilstand før demontering. Noter eventuelle manglende komponenter og om feilen oppstår med én nyttelast, ett batteripar eller én kontroller. Et delenummer på saksnivå, en brikkeidentifikator eller en målt verdi kan oppgis når den hører til den dokumenterte modellen og kortrevisjonen; den må ikke generaliseres til hele Matrice-familien.
Hvordan bør en strømløs tilstand eller batterivarsel deles opp?
Behandle en strømløs hendelse som en kjede: batteripar, lås og kontakter, kommunikasjon, laderhistorikk, luftfartøyets strøminngang, regulerte strømdomener og systemet som ber om strøm. Sammenlign bare med støttet, fungerende utstyr når nøyaktig modell og sikkerhetstilstand tillater det. Registrer LED- og app-atferd, temperatur, fysisk skade og om problemet følger én pakke, ett batterirom eller selve luftfartøyet. Stopp ved oppsvulming, tegn på væske, brent lukt, deformasjon eller unormal varme.
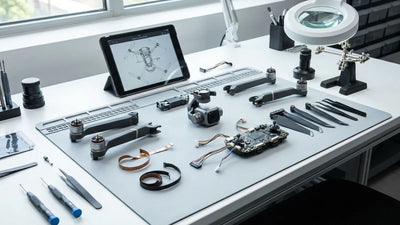
Driftsstans for Enterprise-utstyr kan friste et team til å gå rett på hovedkortet, men en kontakt, kabelstamme, lader, samspillet med batteripakken eller et lokalt effekttrinn kan gi lignende symptomer. Benkdiagnose bør oppgi hvilken grense som er testet og hva som fortsatt er ukjent. Den skal aldri publisere serviceprosedyrer for strømførende kort. Kunden får en anbefaling om reparasjon eller utskifting knyttet til målte bevis, delens opprinnelse og den driftsmessige kostnaden ved uavklart strømrisiko.
Hva skiller feil i fremdrift, arm og ESC?
En fremdriftsadvarsel kan involvere en propell, motor, lager, ledningsvei, kontakt, driverkanal, strømtilbakemelding, kommandovei eller strukturell innretting. Inspiser hele lastveien fra propell og motorfeste gjennom arm, hengsel eller ramme. Sammenlign kanaler og registrer bevis på støt før advarselen tilordnes en ESC. Et luftfartøy som ser rett ut i ro, kan fortsatt ha skade på innretting, kabelstamme eller kontakt etter en belastningshendelse.
Matrice-luftfartøy har konsekvenser for oppdrag og nyttelast utover å bytte en enkelt motor. Det skriftlige omfanget bør oppgi om arbeidet er mekanisk, elektrisk, strukturelt eller kombinert, og om den berørte enheten kan valideres til den påkrevde oppdragsstandarden. Et bekreftet funn av MOSFET eller driver på en datert kortrevisjon kan fremstå som reparasjonserfaring, men det er bevis for det kortet og den hendelsen, ikke en universell løsning for enhver motoradvarsel.

Hvordan skilles RTK-, GNSS-, kompass- og IMU-problemer?
Posisjoneringsfeil må reproduseres med omgivelsene registrert. Konstruksjoner, kjøretøy, strømutstyr, magnetisk materiale, fri sikt mot himmelen og forhold knyttet til korreksjonstjenesten kan påvirke observasjonene uten å bevise en feil på luftfartøyet. Registrer den nøyaktige advarselen og sammenlign GNSS-oppkobling, RTK-status, kurskonsistens, IMU-status og oppdragspåvirkning. En kalibreringsforespørsel er et testresultat som skal tolkes, ikke tillatelse til å skjule støt eller maskinvareskade.
For Matrice 300 RTK- og Matrice 350 RTK-arbeidsflyter er posisjonering del av en større kjede som omfatter antenner, moduler, kontakter, hovedprosessering, styredata og oppdragsoppsett. Diagnosen bør vise hvilke deler av denne kjeden som er observert. Hvis en lokal komponent eller kortdomene bekreftes, oppgis nøyaktig konfigurasjon og testgrense. Sluttkontrollen før tilbakelevering må bekrefte stabil posisjonering i et egnet kontrollert miljø før en oppdragseier godtar luftfartøyet.
Når er det nyttelasten og ikke luftfartøyet som er feilen?
Registrer nyttelastmodell, feste, låsetilstand, kontakttilstand, oppstartsatferd, bilde, opptak, stabilisering og styrefunksjoner. Avgjør om problemet følger nyttelasten, luftfartøyets port eller en bestemt konfigurasjon. Ikke tving et feste eller koble en ustabil forbindelse til og fra gjentatte ganger. Bøyde grensesnitt, forurensning, støt, fukt og tidligere reparasjon kan påvirke både mekanisk innfesting og dataatferd.
Nyttelastdiagnose på Matrice er sterkest når bevis for luftfartøy og nyttelast holdes atskilt. En feil på kamera, gimbal eller grensesnitt på nyttelastsiden bør ikke selges som reparasjon av luftfartøyets hovedkort, og en feil på luftfartøyets port bør ikke skjules ved å bytte nyttelast. Tilbudet navngir grensen som sviktet, foreslått enhet eller komponentarbeid, eventuelle kalibreringsavhengigheter og hvilke nyttelastfunksjoner som vil bli demonstrert etter reparasjonen.
Hvordan bør varsler fra syn og hindringssensorer testes?
Dokumenter hvilken retning og sensorgruppe som rapporterer varselet, samt underlag, belysning, forurensning, vær og luftfartøyets orientering. Rengjør kun med støttede, skånsomme metoder, og inspiser vinduer, braketter, ledningsnett og omkringliggende struktur. Et varsel som oppstår ved lite tekstur, gjenskinn eller uegnet lys, er noe annet enn et varsel som vedvarer under kontrollerte forhold. Et støt kan endre innrettingen uten en synlig ytre skade.
Akseptansetesten bør starte med trygge observasjoner på bakken, støttet kalibreringstilstand og konsistent sensorrapportering, og deretter gå videre bare når luftfartøyet er egnet. Den må ikke hevde at én vellykket hover beviser at alle retningssensorer eller automatiserte oppdragsfunksjoner fungerer. Ved bruk i flåte bør det oppgis hvilket miljø som er testet, hvilke funksjoner som er prøvd, og enhver tilstand som ikke ble gjenskapt, slik at operatøren forstår grensene for dokumentasjonen.
Hvilken dokumentasjon hører med i diagnostikk av kontroller og overføring?
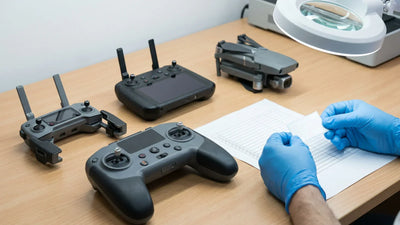
Identifiser hvilken kontroller og hvilket luftfartøy som er paret, samt antenner, kabel- eller nettverkskontekst, fastvareforhold og driftsmiljø. Skill mellom manglende paring, telemetri som faller ut med jevne eller ujevne mellomrom, tap av bilde, kontrollvarsel og miljømessig interferens. Registrer om problemet følger én kontroller, ett sted, én nyttelast eller luftfartøyet. Ikke behandle oppgitt rekkevidde som en benk-testverdi eller et løfte for et reelt område.
En reparasjon av lenken bør godkjennes gjennom trinnvise kontroller som omfatter stabil paring, telemetri, kontrollrespons, bilde der det er relevant, og de oppdragsfunksjonene som er relevante for kunden. Dersom funnet er en kontakt, antennebane, radioenhet eller kortkomponent, bør protokollen angi nøyaktig modell og kortrevisjon. Dersom interferens ikke kan utelukkes, må denne usikkerheten forbli synlig i stedet for å bli omgjort til en ubegrunnet konklusjon om maskinvaren.
Hva gjør en beslutning om å sette en Matrice tilbake i tjeneste troverdig?
Akseptansen begynner med den opprinnelige problemstillingen og kontrollerer deretter tilstøtende systemer som påvirkes av tilgang, støt eller utskifting. Kontroller at det returnerte luftfartøyet, nyttelasten, kontrolleren, batteriene og tilbehøret samsvarer med mottaksprotokollen. Bekreft maskinvarekoblinger, varsler, strømoppførsel, gimbal- eller nyttelastfunksjoner, posisjonering, fremdriftsobservasjoner og kontrollert flyging bare når det er trygt og hensiktsmessig. En oppdragsspesifikk funksjon bør inkluderes når den var en del av det godkjente omfanget.
Overleveringen bør skille mellom en reparert feil og et luftfartøy som er godkjent for alle oppdrag. Reboot Hub leverer skriftlige funn, delenes opprinnelse, tester, gjenstående observasjoner og garantiens omfang. Flåteledere kan da avgjøre om systemet skal tilbake i tjeneste, begrenses til en definert rolle, beholdes som reserve eller erstattes. Denne åpne beslutningsprosessen er mer verdifull enn en generisk reparasjonsetikett.
Keep exploring
Further reading
From Reboot Hub Chronicle
From Droneguider