Támogatás és tanulás / 8. modul egyik ága
Tünetek, bizonyítékok és diagnózis
A lecke előtt: Rögzítse pontosan a tünetet, és álljon meg, ha a szerkezet, az akkumulátor, folyadék vagy a feszültség alatt álló hardver veszélyt jelenthet.
Mit fog megérteni
- Válassza külön a látható tünetet és azokat a működési területeket, amelyek okozhatják.
- Használja a modellhez és alaplaphoz kötött javítási tapasztalatot anélkül, hogy egyetlen esetből általános érvényű állítást tenne.
- Jusson el az ügyfél problémájától az írásos megállapításokon és jóváhagyáson át a szakaszos átvételi bizonyítékokig.
Mavic 3 Classic alaplaphoz kötött diagnosztika
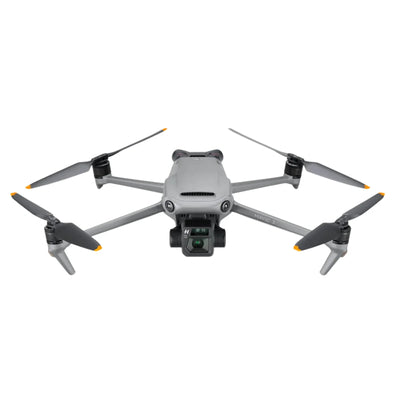
A Mavic 3 Classic egyetlen 4/3-os Hasselblad kamerával rendelkezik, nem a kétkamerás Mavic 3 vagy a háromkamerás Mavic 3 Pro kamerarendszerével. Ezt a látható különbséget minden kamera-, gimbal- és alkatrészdöntésnél figyelembe kell venni. Javítási felépítése emellett szokatlanul jól használható alaplapi határokat kínál: a képzési anyag az ICM40609D-t az IMU-hoz, az UBX-M8030-at a GPS-hez, az OPT3101-et a lefelé néző TOF-útvonalhoz, az SPD1178D eszközöket és az AON7544 tápellátási eszközöket pedig az ESC-kialakításhoz társítja. Ezek az elnevezések csak akkor értékesek, ha a dokumentált alaplap-verzióhoz és az adott eset bizonyítékaihoz kapcsolódnak.
Rövid válasz
A pontos alaplapi területek alapján szűkítse a hiba lehetséges okait, és ne tekintsen egyetlen alkatrészt minden esetre érvényes megoldásnak
Ellenőrizze, hogy valóban az egykamerás Classic modellről van-e szó, továbbá az alaplap-verziót, a vezérlőt, az akkumulátort, az eseményelőzményeket és a pontos figyelmeztetést. Válassza külön az E2 kamera-/gimbalvezérlést, az E1E repülésvezérlést és érzékelést, a P1 képátvitelt, az energiagazdálkodást, a tárolást, a GPS/IMU/TOF rendszert, az ESC-t és a külső szerkezetet. A Reboot Hub közzétehet egy chipre vagy alkatrészre vonatkozó, bizonyítékokkal megerősített megállapítást, az ügyfél pedig írásban kap tájékoztatást az ismert és ismeretlen körülményekről, a javasolt javítási terjedelemről és az átvételi tervről.
DJI Mavic 3 Classic · sorozatszintű javítási becslések javítási útvonalanként
Minden USD-összeg a megadott javítási útvonalra vonatkozó, múltbeli, sorozatszintű becslés, nem pedig erre a konkrét drónra adott árajánlat. A diagnosztika határozza meg a szükséges alkatrészeket, munkát, kalibrálást és tesztelést.
| Javítási útvonal | Becsült USD-tartomány | Mikor érdemes megfontolni? |
|---|---|---|
| Szalagkábel / flexibilis kábel | $60-$96 | Kamerajel, a gimbal dőlése, képkiesés vagy ütés miatt sérült kábelvezetés esetén. |
| Komplett gimbalmodul | $240-$336 | Ha a kamera, az objektív, a motor vagy a stabilizálás a kábelcserével nem orvosolható módon sérült. |
| ESC-modul / áramköri lap | $84-$108 | Meghajtási figyelmeztetések, motorvezérlési hibák, víznek való kitettség vagy az ESC fokozatának sérülése esetén. |
| Motoros kar cseréje | $72-$96 | Ha a szerkezeti sérülés egy kart, zsanért, leszállótámaszt, burkolatot vagy motortartót érint. |
| Fő alaplap (chip szintű javítás) | $180-$216 | Ha az alaplap hibás alkatrésze teljes alaplapcsere előtt, alkatrészszinten behatárolható. |
| Teljes alaplapcsere | $360 | Ha az alaplap fizikailag javíthatatlan, vagy az alkatrészszintű javítás nem célszerű. |
| IMU-érzékelő / kalibrálási útvonal | $60 | Kalibrálási ciklusok, sodródás, érzékelőhibák vagy instabil helyzet esetén diagnosztika szükséges. |
| Akkumulátor-kezelő alaplap | $72-$96 | Töltési, cellakiegyenlítési, BMS- vagy akkumulátor-tápellátási hiba esetén diagnosztika szükséges. |
Milyen bizonyítékokat kell rögzíteni, mielőtt az ügyfél intézkedik?
Hogyan segít a javítópadi tapasztalat feltérképezni a hibaterületeket?
Hogyan azonosítható helyesen a Mavic 3 Classic?
Kezdje a termékcímkével és az orr-résszel. A Classic egyetlen 4/3-as Hasselblad kamerával rendelkezik, míg a Mavic 3 többi változata eltérő, többkamerás elrendezést használ. A munka megkezdése előtt fényképezze le a drónt, a kamera-gimbal egységet, a távirányítót, az akkumulátort, az azonosítókat és a látható állapotot. Ne állítsa egy kamera- vagy gimbalalkatrészről, hogy kompatibilis a Mavic 3-mal, amíg nem ellenőrizte a pontos változatot és revíziót.
A változatot igazoló bizonyítékok segítenek elkerülni a munkaterjedelem elcsúszását. Az ügyfélnek az átvételi dokumentációban, az árajánlatban, az alkatrészsorban és az átvételi tervben is látnia kell a Classic megjelölést. Ha egy alaplapra vagy chipre vonatkozó megfigyelést használ, rögzítse az alaplap fizikai revízióját és az adott javítási esetre vonatkozó bizonyítékokat. Egy betanítási alaplaptérképen szereplő alkatrész kompatibilitása nem garantálható minden gyártási revízió esetén megerősítés nélkül.

Mit jelent az E2, az E1E és a P1 a diagnosztikában?
A felülvizsgált Classic-alaplapi architektúrában az E2 a gimbalvezérléshez, a kamerafunkciókhoz és a Wi-Fi-hez tartozik; az E1E a repülésvezérléshez, ezen belül a látásalapú akadályelkerüléshez, a magasságméréshez, a TOF-hoz, a GPS-hez, az ADS-B-hez, a segédfényhez és a ventilátorhoz; a P1 pedig a képátvitelhez. A PMIC kezeli a modul tápellátását, a DDR támogatja a működés közbeni adatkezelést és az adatgyorsítótárat, az EMMC pedig a modul firmware-ét tárolja. Ezek funkcionális határok, nem pedig indokok a teljes alaplap cseréjére.
A hasznos diagnózis azt vizsgálja, hogy ténylegesen melyik terület hibás. Az élőkép megléte instabil repülési adatokkal más irányba mutat, mint amikor a drón stabilan működik, de nincs képátvitel; mindkettő eltér attól az esettől, amikor nincs tápellátás. Az írásos megállapításban szerepeljen a reprodukált tünet, az azt alátámasztó megfigyelések, valamint az egyes területek közötti fennmaradó bizonytalanság, még az alaplap szintű javaslat előtt.
Mikor nevezhető meg nyilvánosan az ICM40609D, az UBX-M8030 és az OPT3101?
A Classic javítási dokumentációja az ICM40609D-t az IMU-útvonalon, az UBX-M8030-at a GPS-útvonalon, az OPT3101-et pedig a lefelé irányuló TOF-útvonalon azonosítja a dokumentált alaplaptervben. Ezek a pontos megnevezések segíthetnek a tapasztalt olvasóknak megérteni az architektúrát. Javítási következtetésként csak akkor használhatók, ha megerősítették, hogy ugyanarról a modellről és alaplaprevízióról van szó, és a mérések vagy alkatrészcserék az adott esetre vonatkozó bizonyítékot szolgáltatnak.
Az IMU-figyelmeztetés nem bizonyítja, hogy maga az ICM40609D hibásodott meg. A GPS-késés nem bizonyítja, hogy az UBX-M8030 hibás. A magasságra vagy a TOF-ra vonatkozó figyelmeztetés nem bizonyítja, hogy az OPT3101 okozza a problémát. Hasonló tüneteket okozhatnak a csatlakozások, a tápellátás, a környező alkatrészek, a szennyeződés, az illesztés, a környezet és a jelfeldolgozás is. A Reboot Hub közzéteszi a megerősített határokat, a hipotéziseket pedig külön jelöli.

Hogyan különítsük el a töltési problémákat és a bekapcsolás hiányát?
Rögzítse az akkumulátor azonosítóját, a retesz, az érintkezők, a töltő, a kábel és az áramforrás állapotát, a LED és az alkalmazás viselkedését, az USB-választ, valamint a rendellenes melegedést. A rendszer felépítéséhez PD/PPS töltésvezérlés, USB-kapcsoló, PMIC által kezelt tápkörök, DDR és EMMC tartozik. A mechanikailag sérült port, az akkumulátor-kommunikáció problémája, a töltés hiánya és a drón indulásának elmaradása külön hibakeresési ágak, akkor is, ha az ügyfél egyszerre észlelte őket.
Duzzadás, folyadéknyom, égett szag, deformáció vagy rendellenes melegedés esetén állítsa le a vizsgálatot. A padon végzett vizsgálat megállapításainak ki kell térniük arra, hogy a bizonyíték az akkumulátorhoz, a bemeneti oldalhoz vagy a csatlakozóhoz, a töltésvezérléshez, a szabályozott tápellátáshoz vagy egy későbbi tápkörhöz köthető-e. Az áramköri lap felépítésének közzététele hasznos; egyetlen bekapcsolási tünet alapján általános, minden esetre érvényes chipcserét javasolni viszont nem lenne az.
Mit igényel egy IMU-, GPS- vagy TOF-figyelmeztetés kivizsgálása?
Őrizze meg a pontos figyelmeztetést, a naplókat, az ütközési előzményeket, a környezeti viszonyokat, a megvilágítást, a felületet, és azt is, hogy megfelelő körülmények között megismétlődik-e a probléma. A Classic modellben az IMU, a GPS, az előre néző érzékelők, a lefelé néző TOF és más repülésvezérlő funkciók az E1E egységen keresztül kapcsolódnak egymáshoz, de minden érzékelő útvonalát és csatlakozását külön bizonyítékokkal kell alátámasztani. A külső ablakokat és a vázat nyílásokba nyúlás vagy a kalibrálás mindenre megoldást jelentő eljárásként való erőltetése nélkül vizsgálja meg.
A támogatott kalibrálás sikeres elvégzése egyetlen vizsgálati eredmény lehet, de nem bizonyítja, hogy minden érzékelő és az alaplap is hibátlan. A jelentés különítse el a környezeti korlátozásokkal, a szennyeződéssel, az illesztéssel, a csatlakozóval, a modullal, a tápellátással és a jelfeldolgozással kapcsolatos hipotéziseket. A javítás elfogadásához dokumentált körülmények között kell reprodukálni az ügyfél által igényelt helymeghatározási és érzékelési működést.

Hogyan használjuk fel az SPD1178D és az AON7544 ESC-vel kapcsolatos bizonyítékokat?
A dokumentált Classic ESC-paneltérkép az adott változaton két SPD1178D és huszonnégy AON7544 teljesítményelemet azonosít. Ez a felépítés megmagyarázza, miért terjed ki a meghajtás vizsgálata a vezérlésre, a teljesítményfokozatokra, a motorokra, a kábelkötegekre és a vázra is. Rögzítse az érintett kart, a figyelmeztetést, a légcsavart, a motor forgásának érzetét, a kar geometriáját, az ütközésből eredő erőhatás terjedési útját, a rendellenes melegedést, valamint azt, hogy a hiba egy adott csatornát követ-e.
Ne következtessünk arra, hogy egy AON7544 vagy SPD1178D hibásodott meg azért, mert leállt egy motor. Ezt a következtetést az adott esetre vonatkozó méréseknek és a pontos alaplapverziónak kell alátámasztaniuk. Az ügyfélnek szóló jelentés szükség esetén megnevezheti a megerősített eszközt, miközben ismerteti a kapcsolódó kockázatokat és a javítás utáni hajtásrendszer-teszteket is. A nyilvános tartalom soha nem válhat nem biztonságos alkatrészcsere-eljárássá.
Hogyan különíthető el az egykamerás rendszer, a gimbal és a képátviteli kapcsolat?
Őrizzünk meg egy eredeti fájlt, és rögzítsük az élőképet, az élességet, a képhibákat, a felvételt, a gimbal inicializálását, a tengelyek mozgását, a horizontot és a P1 jelátviteli viselkedését. A fekete kép, a gyenge fókusz, az instabil gimbal, a sérült felvétel és a kapcsolat megszakadása különböző kamera-, vezérlési, tárolási és átviteli rétegekhez kapcsolódik. Az egykamerás Classic esetében nem szabad abból kiindulni, hogy a Pro háromkamerás tesztjei vagy cserefeltételezései érvényesek.
Az írásos megállapítás rögzíti, hogy a bizonyítékok a kamera kimenetét, a gimbal mechanikáját vagy visszajelzését, a kapcsolatot, az E2 vezérlését, a tárolást, a P1 átvitelt vagy a vezérlő működését támasztják-e alá. Ha a hiba nem reprodukálható, ezt a korlátozást is egyértelműen jelezzük. Az átvételi ellenőrzés külön eredményként értékeli a képet, a felvételt, a stabilizálást és a kapcsolatot.

Mi változik ütődés vagy folyadékkal való érintkezés után?
Egy ütődés egyszerre terhelheti a kamera-gimbal egységet, a karokat, a motorokat, az érzékelőket, a GPS/IMU-útvonalakat, a TOF-ot és a belső csatlakozásokat. A folyadék az akkumulátor érintkezőihez, az USB-csatlakozóhoz, a csatlakozókhoz és az alaplap azon részeihez is eljuthat, amelyek a látható behatolási ponton túl vannak. Őrizzük meg a fényképeket, a naplókat és az események sorrendjét, majd kerüljük az ismételt bekapcsolást, ha nedvesség, deformáció, égett szag vagy rendellenes melegedés tapasztalható.
A javítási terv külön kezeli a megerősített károkat, a hitelt érdemlő kapcsolódó kockázatokat és a nem hozzáférhető területeket. Indokolt lehet a körülhatárolt javítás, ha a szerkezet állapota és a bizonyítékok ezt alátámasztják. A több területet érintő károsodás, a korrózió, a súlyos szerkezeti sérülés, illetve a kamera és a központi alaplap bizonytalan érintettsége átfogóbb egységcserét vagy dokumentált cserejavaslatot indokolhat. Az ügyfél a jóváhagyás előtt megismeri az előnyöket és hátrányokat.
Hogyan segít a Reboot Hub az alaplapi bizonyítékokat vásárlási vagy javítási döntéssé alakítani?
Az ügyfél aggályaiból indulunk ki, és minden észszerű kétséget tisztázunk: pontos változat, alaplapverzió, tünet, eseménytörténet, ismert és ismeretlen tényezők, javasolt munka, az alkatrészek eredete, időzítés, tesztek és írásos feltételek. Egy chip neve nem a szakértelem bizonyítékaként szerepel; csak akkor tüntetjük fel, ha segíti az adott készülékre vonatkozó döntést, és a bizonyítékok egyértelműen körülhatároltak.
Ha a javítás a jobb megoldás, az árajánlat megindokolja, miért támasztja alá a javítás mellett szóló döntést a tervezett munkák köre és az átvételi ellenőrzés terve. Ha a csere indokoltabb, az összehasonlítás egy dokumentált, pontosan azonosított készüléket és készletet mutat be egy névtelen platformajánlat helyett. Így a műszaki ismeretek egy átlátható Reboot Hub ügyintézési folyamathoz kapcsolódnak.
Mit kell igazolnia a Mavic 3 Classic átvételi ellenőrzésének?
Vessük össze a légijárművet, a vezérlőt, az akkumulátorokat és a tartozékokat a beérkezéskor rögzítettekkel. Foglalkozzunk az eredeti problémával, majd ellenőrizzük külön az egykamerás képalkotást és felvételt, a gimbal inicializálását és stabilizálását, az E2 kamerafunkcióit, a P1 kapcsolatot, a vezérlőket, az E1E repülésvezérlési funkcióit, az IMU/GPS/iránytű működését, a látórendszert és a TOF-ot, a töltést, a hajtásrendszert, valamint egy szakaszos, ellenőrzött repülést. Egészítsük ki a teszteket a kapcsolódó területeken, ha a hozzáférés vagy az ütődés ezeket is érinthette.
Az átadás írásos megállapításokat, ismert és ismeretlen tételeket, az alkatrészek eredetét, teszteket és a fennmaradó észrevételeket sorolja fel. Különválasztja az árajánlat jóváhagyását követő 1-3 munkanapot a szállítási időtől, valamint a 30 napos javítási garanciát a különálló 180 napos termékgaranciától. Az ügyfél a tényleges Classic példányra vonatkozó dokumentációt kapja meg, nem egy általános Mavicra vonatkozó következtetést.
Keep exploring
Further reading
From A Reboot Hub Chronicle
From Drone Guides